Eelmisel nädalal viisin läbi koolituse ettevõttele, mis integreerib robotiga kaubaalustele ladumise rakke. Ohutusfunktsioone käsitledes ütlesin, et kolme seadme ühendamine, millest igaühel on PL e, ei pruugi anda kogu funktsioonile PL e taset.
See tekitas üllatust. Osalejad olid veendunud, et nad on seni toimivustaset ehk Performance Level’it õigesti määranud. Nad valisid PL e seadmeid ja ootasid neist koostatud funktsioonilt sama taset. Kui ühelgi elemendil polnud kehvemat tähte, kust peaks tulema kehvem tulemus?
Just üksikute seadmete andmete ja nende ühendamise tulemuse vahelt oli puudu osa inseneritööst.
Hindan seda, et nad selliseid seadmeid kasutasid ja tulid oma teadmisi kontrollima. Leidub teostajaid, kes ei kontrolli isegi valitud aparatuuri andmeid. Kuid teiste hooletus ei vähenda meie projekti nõudeid. Võime olla konkurentidest hoolikamad ja ohutusfunktsiooni ikkagi valesti hinnata.
Teadaolevate PFH väärtustega alamsüsteemide jadaühenduse puhul nõuab ISO 13849-1 nende summa arvestamist. PFH on ohtliku rikke keskmine sagedus tunnis. Üksikud alamsüsteemid võivad mahtuda PL e vahemikku, nende summa aga mitte. Ükski seadmetootja ei pea seejuures esitama valeandmeid. Ekslik võib olla alles integraatori järeldus.
See ei ole akadeemiline mäng kümne astmetega. Tulemus puudutab funktsiooni, millele peab toetuma masina juures töötav inimene. Kui nõutud on PL e, kuid saavutatud tase pole tõendatud, ei lahenda kolm e-tähega andmelehte asja.
Osteti head seadmed. Koos nendega ei ostetud valmis põhjendust oma masina ohutusele.
Eriti oluliseks muutub see siis, kui vastavusdeklaratsioonis on viide ISO 13849-1-le. Vastuvõtja ei saa loetelu standarditest, millest tarnija kuulnud on. Ta saab teabe standardite kohta, mida kasutati tarnitud masina hindamisel ja valmistamisel.
Kui tootja esitab sellise viite standardi nõuete täitmise kinnitusena, kuigi asendas funktsiooni hindamise kataloogist PL lugemisega, eksitab ta kasutajat. Hea usk võib selgitada, miks viga tehti. Puuduvat tõendit see ei anna.
Asi ei ole selles, et kõik peaksid pärast seda lugu veel kallimaid releesid ostma. Kõigepealt tuleb kindlaks teha, mida funktsioonilt nõuame, millised elemendid seda teostavad ja milline tulemus nende ühendamisest tegelikult saadakse. Seejärel tuleb kontrollida, millistel tingimustel tulemus põhjendatuks jääb — ka aastate ja sadade tuhandete lülituste järel.
Just see vestlus ajendas mind artiklit kirjutama. PL arvutamist ISO 13849-1 järgi tuleb lõpuks selgitada nii, et lühendite tundmisega kaasneks oma süsteemi mõistmine. Kategooria ei ole teine viis PL kirjutamiseks. Relee tulemus ei ole kogu funktsiooni tulemus. Õige arvutustulemus ei vabasta kohustusest säilitada tingimused, mille jaoks see saadi.
Kasutaja vajab tõendatud ohutustasemega funktsiooni. Mitte kolme seadet, mis igaüks eraldi mõjuvad veenvalt.
1. Kolm PL e seadet. Vaatame, mida liitmine annab
Võtame ohutusfunktsiooni, mida teostavad kolm alamsüsteemi: tuvastus, loogika ja ettenähtud reaktsiooni teostav väljund. Iga alamsüsteem on eraldi hinnatud PL e tasemele. Igaüks neist on vajalik, et kogu funktsioon oma ülesande õigesti täidaks.
Seda tähendab siin jadaühendus. Jutt ei käi kolmest ühe juhtmega ühendatud kontaktist ega kolmest üksteist asendavast seadmest.
Eeldame, et alamsüsteeme on õigesti kasutatud ja muud nõuded on täidetud. Me ei hakka otsima valesti ühendatud juhet ega väljalülitatud diagnostikat. Kontrollime, kas isegi nendes soodsates tingimustes piisab kolmest e-tähest neljanda saamiseks.
Tähed on samad. Arvud ei ole
PL e ei tähenda kõigil seadmetel ühte ja sama PFH väärtust. Sama taseme taga võivad olla erinevad ohtliku rikke keskmised sagedused tunnis.
Võtame arvutusnäites järgmised andmed:
| Alamsüsteem | Hinnatud PL | PFH [h−1] |
|---|---|---|
| Tuvastus | e | 3 × 10⁻⁸ |
| Loogika | e | 4 × 10⁻⁸ |
| Väljund | e | 5 × 10⁻⁸ |
Kõik väärtused on väiksemad kui 10−7 h−1, seega täidavad PL e arvulise tingimuse.
Kui kontroll viimase reaga lõpetada, võiks kuulutada edu. Iga tarnija tarnis sobiva alamsüsteemi. Ostud klapivad.
Ainult et kasutaja toetub nende ühisele toimimisele, mitte kolmele eraldi andmelehele.
Kui kõigi sellises ühenduses osalevate alamsüsteemide PFH on teada, tuleb väärtused kokku liita.
PFH = PFH1 + PFH2 + PFH3
PFH = (3 + 4 + 5) × 10−8 = 1,2 × 10⁻⁷ h−1.
PL e jaoks peab summa olema väiksem kui 10−7 h−1. Meie tulemus on suurem. See jääb PL d vahemikku:
10−7 ≤ PFH < 10−6 h−1.
Igal alamsüsteemil on PL e. Nende ühendus saavutab selles näites PL d. Mitte sellepärast, et mõni tootja oma parameetreid ilustas. Sellepärast, et ühenduse hindamisel tuleb arvestada kõigi kolme alamsüsteemi panusega.
Asja ei lahenda ka väide „terviku tase on nõrgima elemendi tase”. Standard piirab tulemust nii alamsüsteemide madalaima PL-iga kui ka PFH summast tuleneva tasemega. Alamsüsteemide madalaim PL on tulemuse piirang, mitte lubadus selle saavutamiseks.
Kolm seadet ei tähenda alati langust PL d tasemele
Ärgem asendagem ühte viga teisega. Seadmete arv üksi ei määra tulemust.
Kolme teise, samuti PL e tasemele hinnatud alamsüsteemi jaoks võtame väärtused 2 × 10⁻⁸, 3 × 10⁻⁸ ja 4 × 10⁻⁸ h−1:
PFH = (2 + 3 + 4) × 10−8 = 9 × 10⁻⁸ h−1.
See summa jääb alla 10−7 h−1. Muude eeldatud tingimuste täitmisel võib ühendus saavutada PL e.
Erinevus on lihtne, kui kirjutame kõik arvud samas skaalas. Piir on 10 × 10−8. Esimeses näites saime kokku 12, teises 9. Täpselt 10 × 10−8 korral oleme juba d vahemikus. Tabelis on „väiksem kui”, mitte „väiksem või võrdne”.
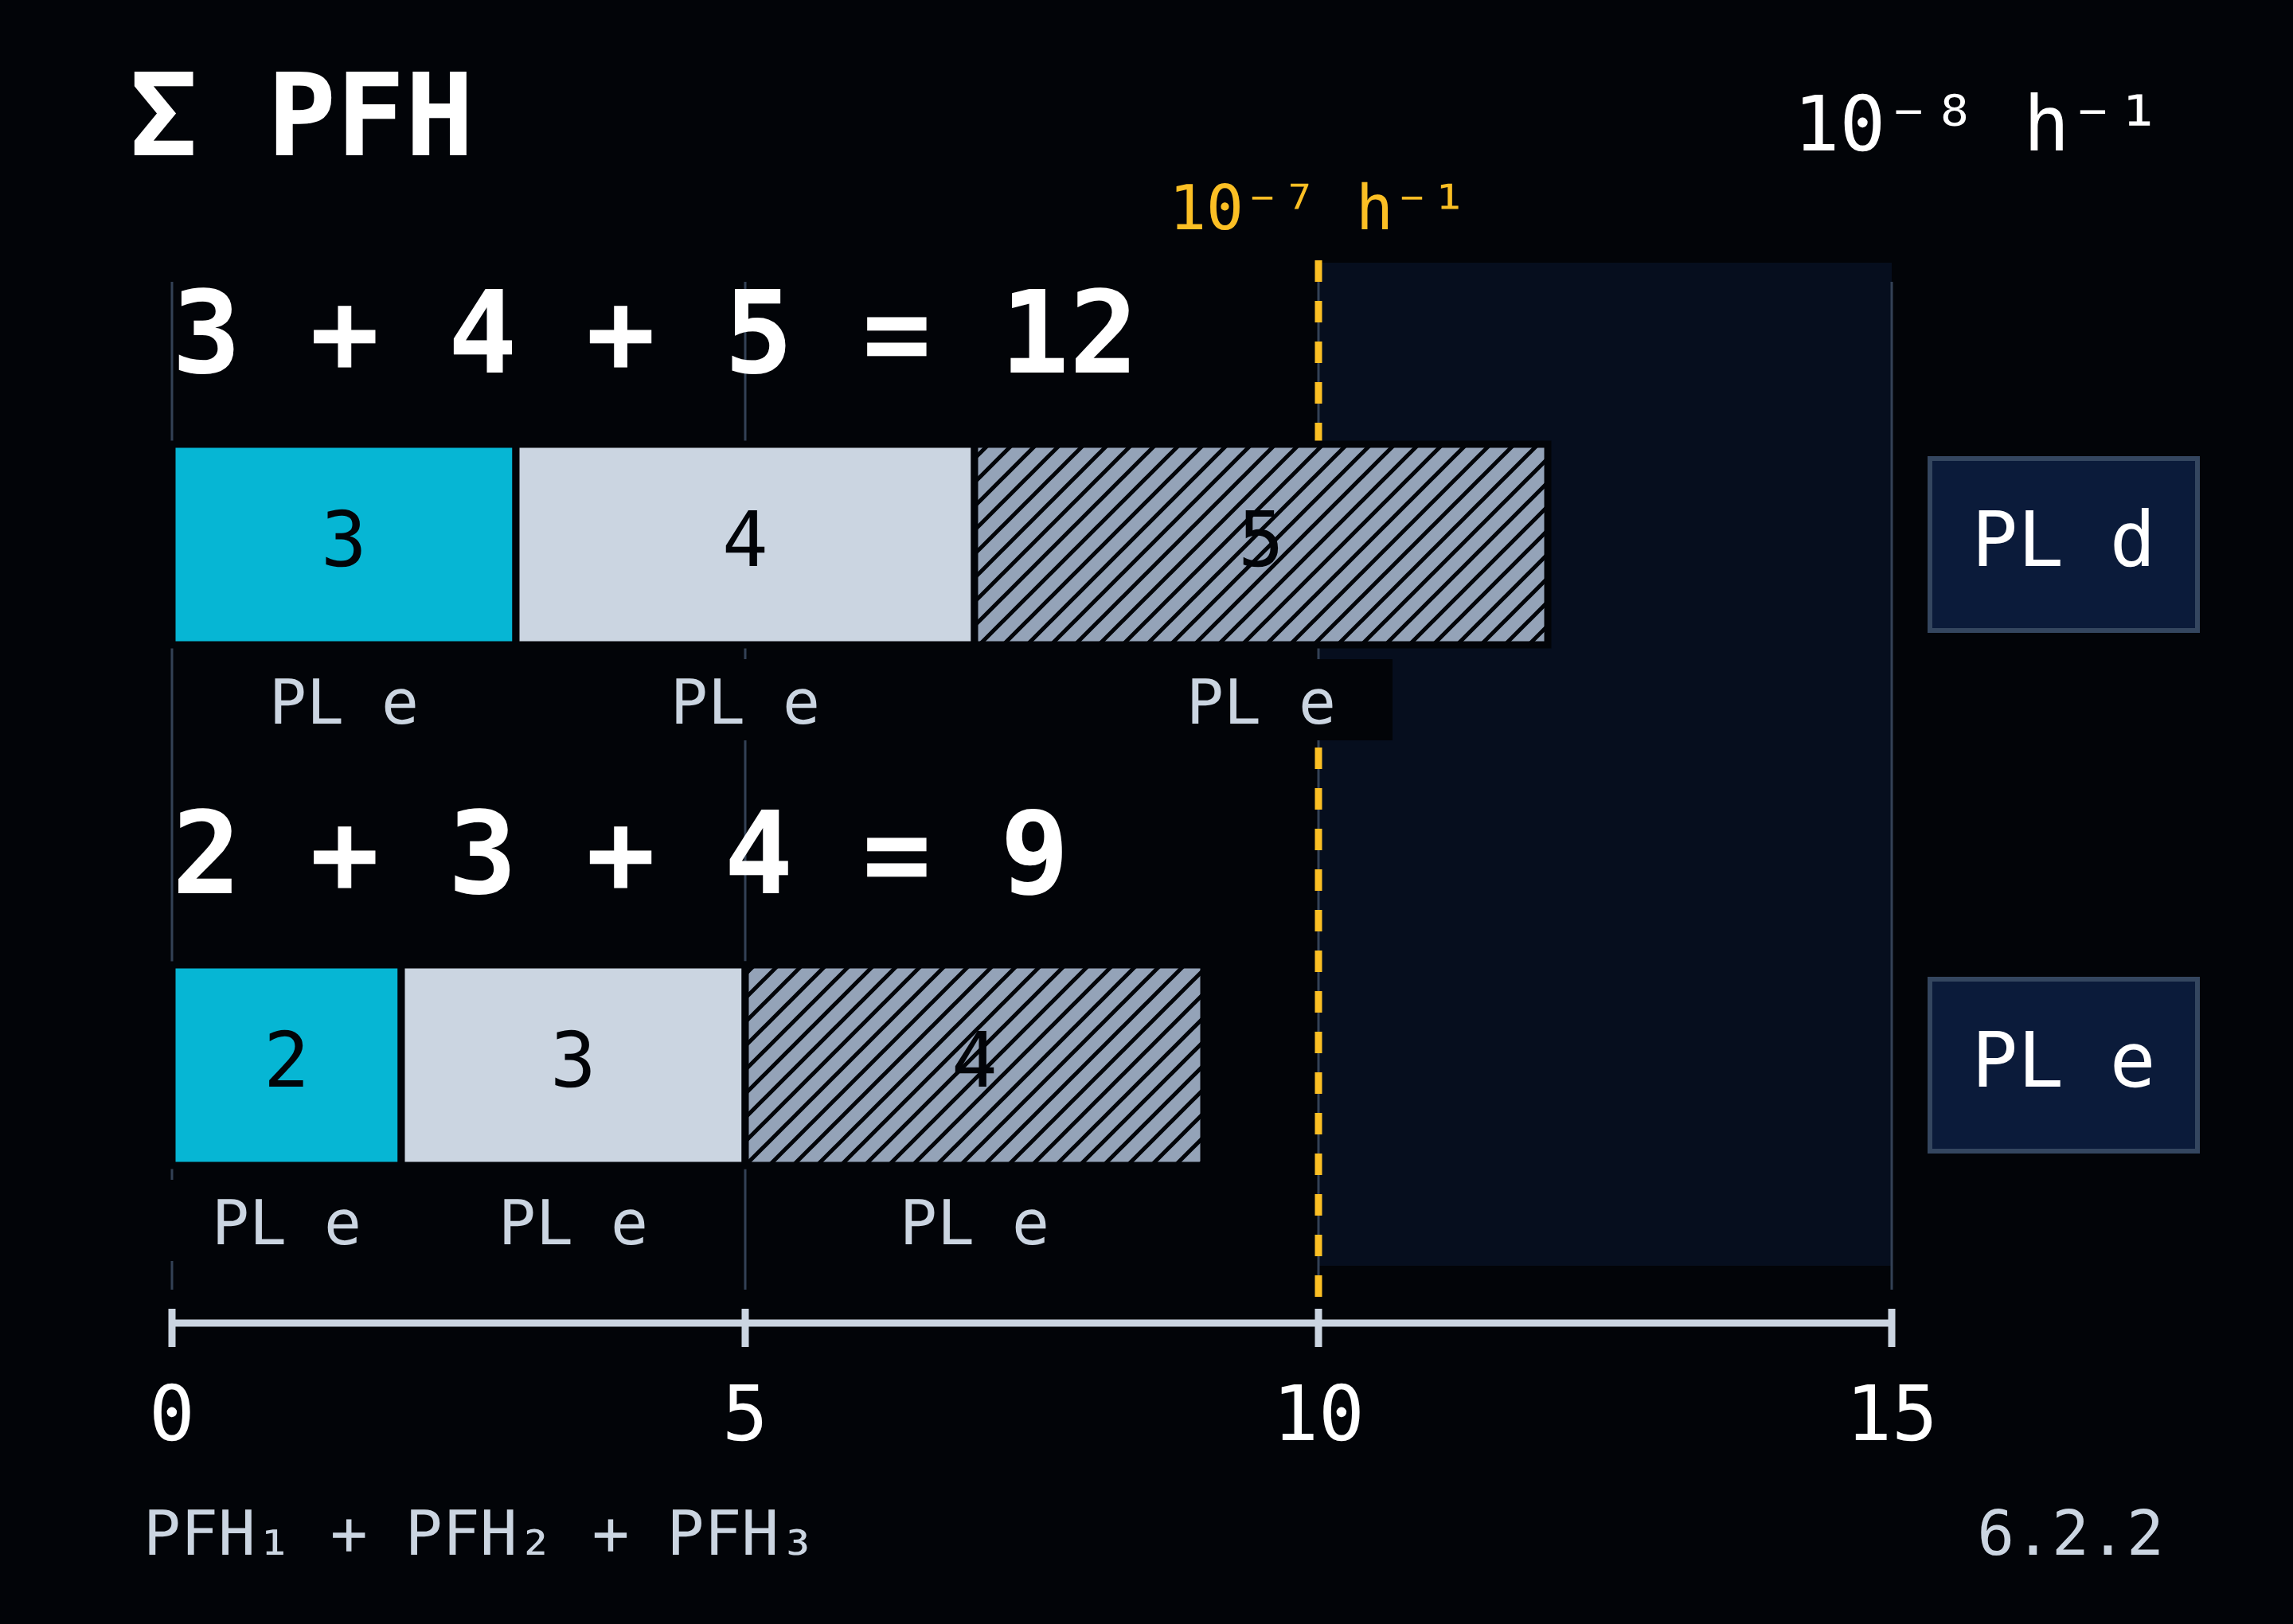
Mõlema variandi ostunimekirjas on kolm korda PL e. Alles arvud näitavad, et sama tulemust ei ostetud.
PFH ei määra järgmise rikke kuupäeva
Nii väikeste arvude juures on kerge end liialt kindlalt tunda. Kui PFH on 10−8 h−1, võib keegi lugeda sellest välja lubaduse, et seade töötab ohtliku rikketa sada miljonit tundi.
See oleks vale tõlgendus.
PFH kirjeldab ohtliku rikke keskmist sagedust kindlaksmääratud ohutusfunktsiooni teostamisel. See ei anna esimese rikke aega. Samuti ei ole see õnnetuse tõenäosus kaitsepiirde ühekordsel avamisel.
Sada miljonit tundi ei ole garantiiaeg. Ohtlik rike võib tekkida palju varem.
Seetõttu ei muuda me väikest PFH-d kinnituseks, et „järgmised paarsada aastat ei juhtu midagi”. Standard annab parameetri süsteemi funktsioonivõime hindamiseks. See ei anna alust väljastada masinale õnnetusteta töö kalendrit.
Nõutud e, arvutatud d. Mida muudame?
Oletame, et kõnealuse funktsiooni nõutavaks tasemeks määrati PLr e. Esimese näite tulemus d ei ole siis piisav. Kui saavutatud PL nõuet ei täida, tuleb projekteerimise juurde tagasi pöörduda.
Kõigepealt kontrollime, kas mudel hõlmab õigeid alamsüsteeme ning kas kasutatud andmed vastavad konfiguratsioonile ja töötingimustele. Kui jah, tuleb lahendust muuta.
Arvutus näitab isegi, mida otsida. Kui jätame esimesed kaks väärtust — 3 × 10⁻⁸ ja 4 × 10⁻⁸ h−1 — samaks, peab kolmanda alamsüsteemi PFH olema väiksem kui 3 × 10⁻⁸ h−1, et summa mahuks e vahemikku. Järgmise PL e sildiga seadme tellimisest ei piisa. Selle PFH võib olla täpselt selline, millega ületame piiri uuesti.
„Vahetasime teise PL e seadme vastu” kirjeldab ostu. Alles uus arvutus näitab, kas probleem lahendati.
Me ei eemalda mudelist alamsüsteemi, mida funktsiooni teostamiseks endiselt vaja on. Samuti ei alanda me nõutavat PLr taset põhjusel, et valitud aparatuur seda ei saavuta. Kui vaja on e, aga aus hinnang annab d, vajab parandamist projekt — mitte tulemuse kirjutamise viis.
Selles näites piisas PL e väite kahtluse alla seadmiseks liitmisest. Seda tasub teha enne dokumentatsiooni allkirjastamist.
2. Mille kategooria 4? Relee või projekteeritud süsteemi?
„Meil on kategooria 4. See on ohutusrelee.”
See võib olla valitud seadme kohta tõene teave. Ometi ei selgita see, mis on ühendatud sisenditesse, mida juhivad väljundid ja mis juhtub mõne elemendi rikke korral.
Relee võib oma väljundid õigesti välja lülitada. Kui ainus ajamit lahutav kontaktor ei ava peakontakte, ei lahuta relee käsk üksi mootori toidet.
See ei ole etteheide releele. Selle parameetritest kogu funktsiooni hinnangu tegemine oli projekteerija otsus. Seadme tootja ei projekteerinud tema eest ülejäänud ahelat.
Kõigepealt ülesanne. Siis seda täitvad seadmed
Võtame lihtsa näite konveieri ajamile juurdepääsu kaitsmisest. Kaitsepiirde avamine peab peatama ohtliku liikumise ja avatuks jätmine peab takistama selle käivitamist. Ohutu seisundi saavutamise aeg peab vastama juurdepääsu tingimustele: inimene ei tohi ulatuda liikumiseni, mille eest funktsioon teda kaitsma pidi.
Alles nii määratletud ülesande jaoks kirjeldame teostuse: andur tuvastab kaitsepiirde oleku, ohutusrelee töötleb signaale ning väljundelemendid mõjutavad ajamit. Spetsifikatsioon peab määrama muu hulgas käivitava sündmuse, reaktsiooni, nõutava PLr, ohutu seisundi saavutamise aja ja töörežiimid, milles funktsioon toimib. Relee tootekood ei sisalda neid otsuseid meie masina jaoks.
„Kaitsepiire on ohutusreleega ühendatud” kirjeldab ühendust. See ei ütle veel, mille eest ja kuidas inimest kaitseme.
Süsteemi hindamisel ei peatu me ka relee väljundklemmide juures. SRP/CS määratlus hõlmab ahelat ohutusega seotud signaalide algatamisest kuni võimsust juhtivate elementide väljunditeni — näiteks kontaktori peakontaktideni.
Kui kontaktor peab teostama lahutamise, ei muutu see „tavaliseks elektriks väljaspool ohutust” pelgalt seetõttu, et asub skeemi järgmisel leheküljel.
Kaks kontaktorit ei ole kaks PL e alamsüsteemi
Vaatleme nüüd kahe kontaktoriga varianti: K₁ ja K₂. Nende peakontaktid on mootori toiteahelas jadamisi, kuid kumbki kontaktor saab selle ahela iseseisvalt katkestada. Kui K₁ oma kontakte ei ava, saab K₂ lahutamise ikkagi teostada.
Jadaühendus jõuahelas ei tähenda siin jadaühendust töökindlusmudelis.
Sellises lahenduses võivad K₁ ja K₂ moodustada ühe väljundalamsüsteemi kaks redundantset kanalit. Nende ülesanne on säilitada lahutamisvõime ka ühe kanali kindlaksmääratud rikke korral. See on teine olukord kui eelmise osa kolm alamsüsteemi, millest igaüks oli funktsiooni teostamiseks vajalik.
Seetõttu ei piisa kahe üksiku kontaktori väärtuste võtmisest ja hinnatud alamsüsteemide jadaühendusele mõeldud liitmise rakendamisest. Kõigepealt tuleb hinnata väljundalamsüsteemi: struktuuri, elementide töökindlust, diagnostikat ja käitumist rikete korral. Alles selle tulemust kasutame ühenduse hindamisel koos tuvastuse ja loogikaga. Standard näeb ette sellise eristuse alamsüsteemi ja alamsüsteemide ühenduse hindamise vahel.
Jääb ka küsimus edasisest tööst pärast K₁ riket. Kas süsteem tuvastab, et kontaktor käsku ei täitnud? Mida ta selle teabega teeb? Kas ta lubab järgmise tsükli käivitada?
Teise kontaktori lisamine annab teise lahutamisvõimaluse. See ei anna automaatselt diagnostikat ega kategooria põhjendust.
Kategooria kirjeldab rikketaluvust. PL arvestab rohkemat
Kategooria liigitab alamsüsteemi rikketaluvuse ja riketejärgse käitumise järgi. Tähtsad on struktuur, rikete tuvastamine ja töökindlus. See ei ole ainult kanalite arv ega PL teine tähistus.
Kategooria 3 puhul ei tohi üksikrike põhjustada teostatava alamfunktsiooni kadumist. Rike tuleb tuvastada hiljemalt funktsiooni järgmise nõudluse ajaks, kui see on mõistlikult teostatav. See ei tähenda kõigi rikete tuvastamist; tuvastamata rikete kuhjumine võib alamfunktsiooni kaotada.
Kategooria 4 nõuded on rangemad: kui üksikriket ei saa nõutaval ajal tuvastada, ei tohi tuvastamata rikete kuhjumine põhjustada funktsiooni kadumist. Lisaks peab kogu alamsüsteemi DCavg olema kõrge ning iga redundantse kanali MTTFD peab olema kõrge.
Kahte kontaktorit näeb kapi avamisel. Nende nõuete täitmist ei näe pelgalt kahte kontaktorit vaadates.
PL määramisel lisanduvad kõik asjakohased hindamisaspektid: töökindlusandmed, diagnostika tõhusus, meetmed ühispõhjusega rikete vastu, tarkvara ja süstemaatiliste rikete ennetamine. Kirja pandud kategooria ei asenda seda ulatust.
Sama kategooria 3, aga tulemus c, d või e
Selle asemel et piirduda lausega „PL sõltub paljudest teguritest”, vaatame konkreetseid väärtusi.
Kategooria 3 arhitektuuri korral, kui DCavg = 90% ja muud meetodi eeldused on täidetud, saame iga kanali MTTFD järgi järgmised tulemused:
| Iga kanali MTTFD | Alamsüsteemi PFH [h−1] | PL |
|---|---|---|
| 10 aastat | 1,36 × 10⁻⁶ | c |
| 30 aastat | 2,65 × 10⁻⁷ | d |
| 100 aastat | 4,29 × 10⁻⁸ | e |
Need on standardi mudeli väärtused, mitte konkreetse süsteemi hindamise tulemused. Kategooria jäi samaks. Diagnostiline kaetus samuti. Muutus kanalite töökindlus ja saime kolm erinevat PL taset.
MTTFD on siin töökindlusparameeter, mitte seadme väljavahetamise tähtaeg. Tuleme selle erinevuse juurde tagasi tsüklite arvu ja kasutusaja käsitlemisel.
Tabel näitab ka, miks lihtsustus „kategooria 3 tähendab PL d” on mõlemat pidi vale. Kategooria 3 ei taga d taset, kuid ei välista ka e taset. Tulemuse saavutamise tingimused tuleb tõendada.
Lõpuks tagasi relee juurde. Varem hinnatud alamsüsteemi kasutades ei pea selle ehitust taastama ega iga sisemist elementi nullist arvutama. Küll aga peame teadma hinnangu ulatust, alamsüsteemi õigesti rakendama ja hindama selle ühendust ülejäänud süsteemiga. Standard lubab ühendada eelnevalt valideeritud alamsüsteeme integraatori projekteeritud alamsüsteemidega.
Releetootja tööd ei pea kordama. Tuleb teha see osa tööst, mida releetootja meie eest ei teinud.
Küsiti, mis juhtub masina elemendi rikke korral. Vastuseks näidati relee kategooriat. See ei ole endiselt vastus esitatud küsimusele.
3. Nõutav PLr ei tulene sellest, mis on juba ostetud
„Saime PL d. Sellest peaks piisama.”
Võib-olla. Kuid seda ei otsusta arvutustulemus ega veendumus, et kasutatud on korralikke seadmeid.
PLr määrab nõude konkreetsele ohutusfunktsioonile. PL kirjeldab taset, mille saavutab seda funktsiooni teostav süsteem. Kõigepealt tuleb määrata vajalik riski vähendamine. Alles seejärel lahendus projekteerida ja tõendada, et see täidab nõude.
Kui relee on juba tellitud, skeem valmis ja nõutavat taset alles valime, on kerge järjekord ümber pöörata. Hindamisparameetrid hakkavad siis kahtlaselt hästi sobima ostetud aparatuuri võimalustega.
Valmis tulemusele kohandatud nõue võimaldab vältida projekti parandamist. See ei võimalda tõendada, et projekt on õige.
S2 ei ole mõeldud ainult surmaga lõppevate õnnetuste jaoks
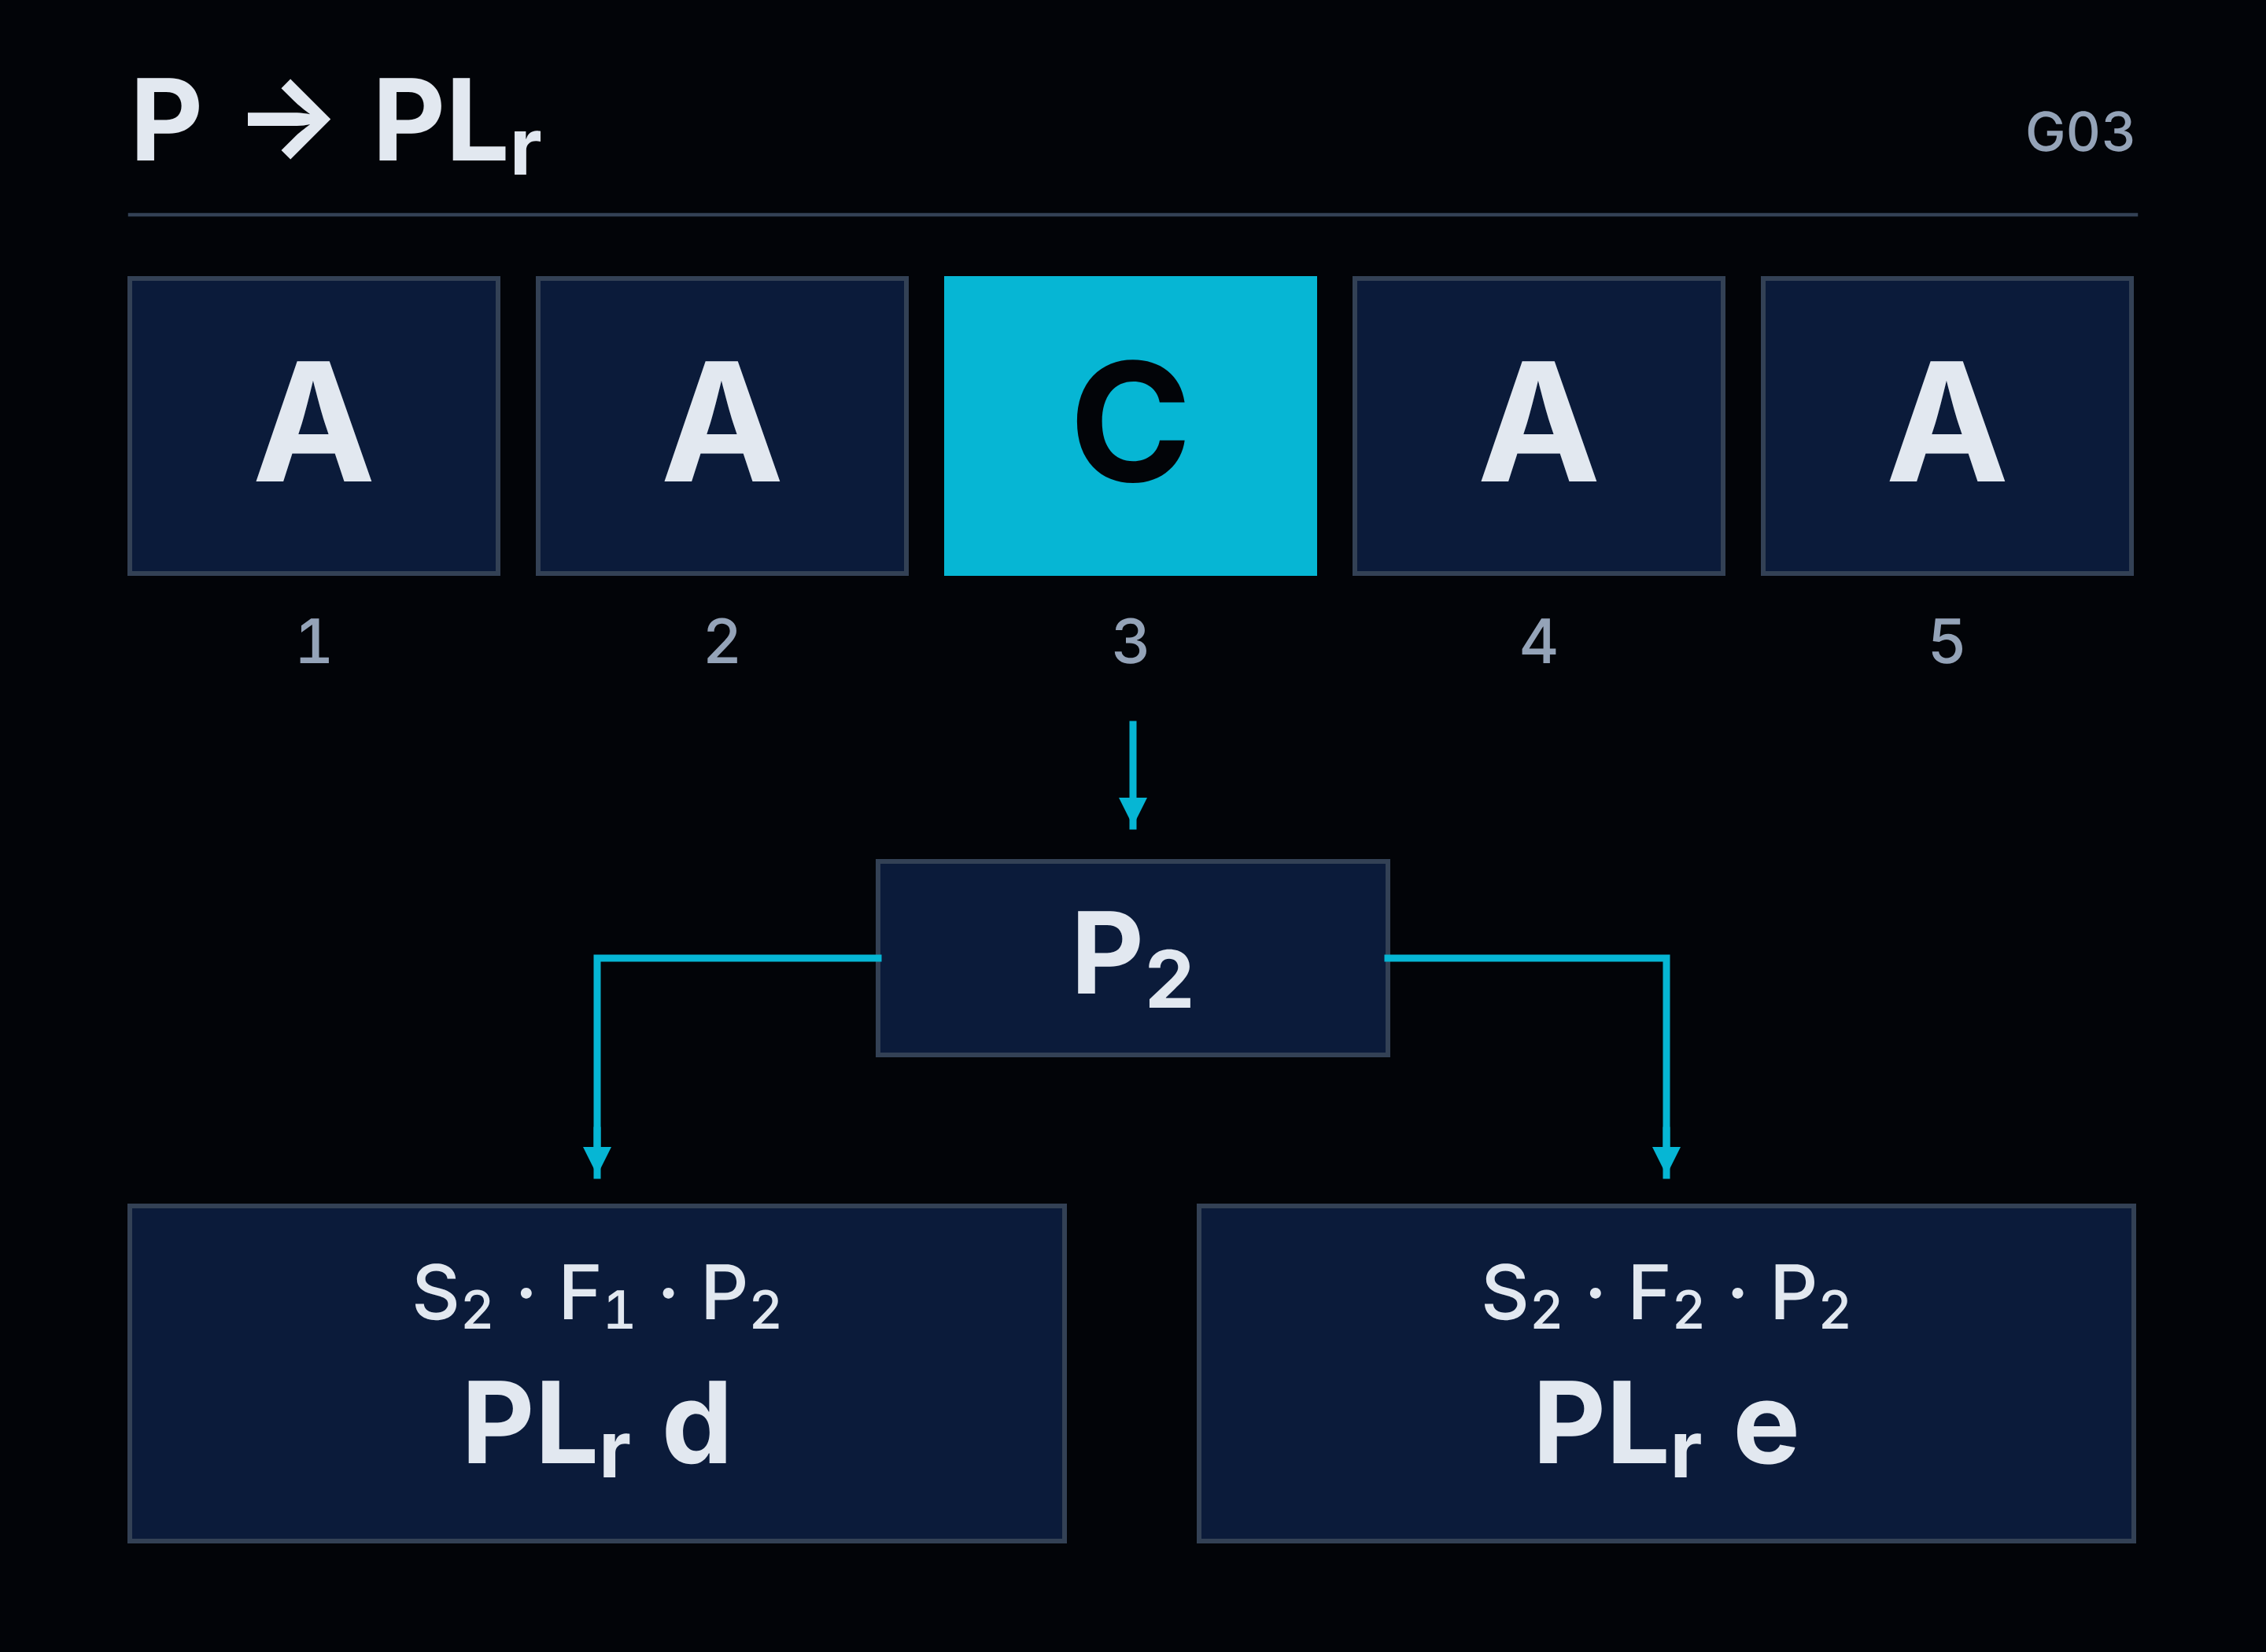
PLr määramise riskigraafis käsitleme võimaliku vigastuse raskust, ohuga kokkupuute sagedust või kestust ning kahju vältimise või piiramise võimalust. Neile vastavad parameetrid S, F ja P.
S2 hõlmab rasket, tavaliselt pöördumatut vigastust või surma. Sõrme amputatsioon ei muutu S1-ks sellepärast, et inimene jääb ellu. Funktsioonile kõrge nõude esitamiseks ei pea vaatlema poolt tehast haaravat katastroofi.
S2 korral annab põhiline riskigraaf järgmised tulemused:
| Vigastuse raskus | Kokkupuude ohuga | Kahju vältimise või piiramise võimalus | Põhilise riskigraafi tulemus |
|---|---|---|---|
| S2 | F1 — harvem ja/või lühiajaline | P1 — võimalik teatavatel tingimustel | PLr c |
| S2 | F1 — harvem ja/või lühiajaline | P2 — vähetõenäoline | PLr d |
| S2 | F2 — sage või pikaajaline | P1 — võimalik teatavatel tingimustel | PLr d |
| S2 | F2 — sage või pikaajaline | P2 — vähetõenäoline | PLr e |
S2 puhul viivad selles graafis isegi soodsad F1 ja P1 tasemeni PLr c. Ühest ebasoodsamast hinnangust — F2 või P2 — piisab d jaoks. Mõlemad koos viivad e-ni.
Neid tasemeid ei valita selle järgi, kui muljetavaldav masin välja näeb. Ka väike mehhanism võib põhjustada pöördumatu vigastuse.
„Operaator on kogenud.” Ainult et tal pole kuhugi taanduda
Oletame, et ettenähtud hooldus- või teenindustoiming nõuab asumist liikuva elemendi ja püsikonstruktsiooni vahele. Vaadeldav ootamatu liikumine võib põhjustada raske muljumise. Ohutusfunktsioon peab selle liikumise juurdepääsu ajal ära hoidma.
Kahju vältimise võimalust hinnates esitatakse argument: operaator tunneb masinat, on koolitatud ja on seda toimingut teinud aastaid. Pakutav hinnang — P1.
Aga ülesande täitmiseks vajalikus asendis ei ole füüsiliselt ruumi liikumisteelt taandumiseks.
Töötaja kogemus on oluline. See ei muuda töökoha geomeetriat.
Hinnangusse kirjutati väljaõppinud operaator. Puuduva põgenemisruumi pidi ta ilmselt ise kaasa tooma.
Üks P määramise meetod arvestab viit tegurit: inimese ettevalmistust, sündmuse arenemise kiirust ja kasutada olevat aega, ruumilist taandumisvõimalust, ohu äratuntavust ning toimingu keerukust. Hinnangutele määratakse tähed A, B või C vastavalt iga teguri tingimustele.
Selles meetodis piisab ühest C-st, et valida P2. Isegi siis, kui kõik ülejäänud hinnangud on A.
Füüsilise põgenemisruumi puudumine ongi selline C. Samuti võib C anda tõhusaks taandumiseks vajaliku aja puudumine. Neid piiranguid ei keskmistata teiste tegurite heade hinnangutega. Neli soodsat vastust ei tekita läbipääsu teraskonstruktsioonist.
Vaadeldava S2 korral tähendab see PLr d taset F1 puhul või PLr e taset F2 puhul.
P1 ei valita automaatselt ka siis, kui ühtegi C-d ei ole. Tuleb hinnata ülejäänud tegureid ja tegelikku võimalust kahju vältida või oluliselt piirata. Tabel korrastab hindamist. See ei vabasta kirjeldatava olukorra mõistmisest.
Masina piirangud mõjutavad juhtimissüsteemi nõuet
Taandumisvõimalust kontrollime ettenähtud kasutustingimustes. Mitte ainult tühja töökoha juures, ilma materjalita ja mugava ligipääsuga igast küljest.
Kui väikseima toote korral jääb inimesele vaba ruumi, kuid suurim lubatud toode hõivab selle, tuleb arvestada just viimase variandiga. Sama kehtib kaubaaluste paigutuse, rakiste ja kindlat asendit nõudvate ülesannete kohta.
Otstarve, toote mõõtmed ja toimingu tegemise koht ei ole kirjeldav sissejuhatus „päris arvutustesse”. Need võivad otsustada, millist nõuet arvutused peavad täitma.
Samamoodi hindame F-i. Iga paari minuti järel korduv lühike toiming ei muutu harvaks sellepärast, et üks juurdepääs kestab ainult hetke. Arvestada tuleb nii sagedust kui ka kokkupuute kogukestust.
Kirjeldatud lähenemisel viib muu põhjenduse puudumisel sagedus üle ühe korra 15 minuti jooksul F2-ni. F1 valimise juhis ühendab kaks tingimust: sagedus mitte üle ühe korra 15 minuti jooksul ja kokkupuute kogukestus mitte üle ühe kahekümnendiku tööajast.
Samuti ei ole oluline, kas järjestikused juurdepääsud teeb sama töötaja või mitu inimest.
Operaatori vahetumine ei nulli ohuga kokkupuute sagedust masina juures.
Ära alanda nõuet selle funktsiooni tõhususega, mida alles hindad
„Risk on väike, sest kaitsepiirde avamisel ajam peatub.”
Kui parajasti määrame kaitsepiirde avamisel ajamit peatava funktsiooni nõutavat PLr taset, on selline põhjendus ekslik. Vastus eeldab juba selle tõhusat toimimist, millele alles nõuet määrame.
PLr määramisel vaatleme olukorda arvestamata hinnatava funktsiooni enda tagatud riski vähendamist. See ei tähenda kõigi teiste kaitsemeetmete eiramist. Arvestada võib juhtimissüsteemist sõltumatuid sobivaid tehnilisi meetmeid ja täiendavaid ohutusfunktsioone. Kuid nende mõju tuleb eristada funktsioonist, mille nõutavat taset määrame.
Ei saa kõigepealt funktsioonile tõhusust arvestada ja siis selle juba arvestatud tõhususe põhjal funktsiooni enda nõuet leevendada.
Madalam tulemus võib olla põhjendatud. Relee ost ei ole põhjendus
Riskigraaf ei ole ainus lubatud PLr määramise meetod. See on informatiivne. Konkreetset tüüpi masina asjakohane C-tüüpi standard võib nõutava taseme määrata üldisest graafist teisiti.
Ka kirjeldatud lähenemisel võib tulemust ühe taseme võrra alandada, kui ohtliku sündmuse esinemise tõenäosus on hinnatud väikeseks. See otsus tuleb põhjendada ja dokumenteerida. Ei piisa „vähetõenäoline” lisamisest pärast seda, kui saavutatud PL osutub liiga madalaks.
Peab suutma näidata, millist sündmust hinnati, mis selle esinemisvõimalust piirab ja mille alusel väike tõenäosus valiti. Ainuüksi „aastaid pole õnnetust olnud” neile küsimustele veel ei vasta.
Lõpuks võrdleme kaht sõltumatult määratud infot: nõutavat PLr ja saavutatud PL-i. Kui tegelik konstruktsiooni- või kasutusviisi muudatus vähendab riski, saab nõuet uuesti hinnata. Kui muudeti ainult vastust vormil, ei muutunud masin sellest vähem ohtlikuks.
Riskigraaf ei ole mõeldud juba tellitud relee õigustamiseks. See peab aitama kindlaks teha, mida vajab masina juures töötav inimene.
4. Millal võib kasutada lihtsustatud meetodit ja millal tuleb arvutada põhjalikumalt?
„Tuli d? Proovime siis lihtsustatud meetodit.”
Aparatuur jääb samaks. Ühendused samuti. Keegi ei paranda diagnostikat ega vaheta alamsüsteemi. Muutub ainult tulemuse saamise viis, kuni sobivasse lahtrisse ilmub e.
Väga tõhus moderniseerimine. Kappi pole vaja isegi avada.
Probleem ei ole lihtsustuste kasutamises. Standard näeb neid ette ning sobivatel tingimustel võimaldavad need süsteemi õigesti hinnata, ehitamata oma matemaatilist mudelit nullist. Probleem tekib siis, kui meetod valitakse alles pärast kontrollimist, milline annab mugavama tulemuse.
Meetodi valiku määravad hinnatav süsteem ja olemasolevad andmed. Vastuvõtu tähtaeg ei ole täiendav arvutusparameeter.
Kõigepealt määra, mida sa tegelikult hindad
Mõiste „lihtsustatud arvutused” all võib hõlpsasti segi ajada kaks eri tegevust.
Esimene on elementidest ehitatud alamsüsteemi hindamine. Näiteks tuleb määrata enda väljundalamsüsteemi parameetrid, mis koosneb kontaktoritest ja nende diagnostikast. Komponentide andmed on teada, kuid nende koostöö tulemus tuleb alles välja selgitada.
Teine on juba määratud ohutusparameetritega alamsüsteemide ühenduse hindamine. Siis kasutame eelnevat hinnangut, kontrollime rakendamistingimusi ja määrame ühenduse tulemuse.
Hinnatud releed ei pea lahutama sisemisteks elementideks üksnes sellepärast, et kasutame seda oma masinas. Kuid enda koostatud ahelaosa ei saa käsitleda valmis PL e alamsüsteemina põhjusel, et selles on kaks kontaktorit ja keegi joonistas ümber raami.
Raam skeemil aitab mudelit korrastada. Ohutusparameetreid see ei anna.
Praktiline jaotus on järgmine:
| Mida hindame ja millised andmed on olemas? | Sobiv lähenemine |
|---|---|
| Varem hinnatud alamsüsteemide jadaühendus; kõik PFH väärtused on teada. | Liidame PFH väärtused ja arvestame ka madalaima alamsüsteemi PL-i piirangut. |
| Selline alamsüsteemide ühendus; PL on teada, kuid kõik PFH väärtused mitte. | Võime kasutada selleks olukorraks ette nähtud tabelimeetodit. |
| Enda alamsüsteem vastab lihtsustatud meetodis ette nähtud arhitektuurile. | Määrame kategooria, kanalite MTTFD ja DCavg, tagame nõutavad CCF-vastased meetmed ning muude eelduste täitmise. |
| Enda alamsüsteemi arhitektuur ei vasta selle meetodi arhitektuuridele. | Vaja on põhjendatud mudelit ja üksikasjalikku arvutust, mis tõendab nõutava taseme saavutamist. |
Ühes funktsioonis saab mõlemat tööviisi ühendada: kasutada hinnatud alamsüsteemide valmisandmeid ning hinnata ise integraatori projekteeritud osa. Ei pea valima „kirjutame kõik kataloogidest maha” ja „arvutame kõike üksikust transistorist alates” vahel.
Tabel annab e. Olemasolevad andmed — d
Tuleme tagasi esimese osa kolme alamsüsteemi juurde:
PFH = (3 + 4 + 5) × 10−8 = 1,2 × 10⁻⁷ h−1.
Iga alamsüsteem hinnati PL e tasemele. PFH summa jääb aga d vahemikku.
Standardis on ka alamsüsteemide ühendamise meetod juhuks, kui kõik PFH väärtused ei ole teada. Määratakse madalaim PL ja selle tasemega alamsüsteemide arv. Madalaima taseme e ja kuni kolme sellise alamsüsteemi korral näitab tabel e.
Seega on konkreetne erinevus: ainult tähtedest võib saada e, kuigi meie näite teadaolevate väärtuste summa annab d.
Seda ei tohi peita kinnituse taha, et iga lihtsustatud meetod annab alati konservatiivsema tulemuse. Selles võrdluses see nii ei ole. Lugeda tuleb hoopis tingimust, mille jaoks meetod on ette nähtud.
Kui kõigi alamsüsteemide PFH väärtused on teada, liidame need kokku. Teadmata PFH tabel ei ole korduseksam pärast ebaõnnestunud liitmist.
Tootja andmed ei muutu teadmata andmeteks põhjusel, et need enam oodatud tulemusega ei sobi.
Tabeli kasutamine selle õiges kohaldamisalas ei ole viga. Viga oleks olemasolevad väärtused teadlikult kõrvale jätta ainult selleks, et asendada ebamugav d soodsama e-ga. Süsteemi ohtlike rikete sagedus sellest ei vähenenud. Dokumentatsiooni autor lihtsalt loobus seda olemasolevate andmete võimaldatud täpsusega arvestamast.
Lihtsustatud meetod säästab arvutamist. Mitte eelduste kontrollimist
Enda alamsüsteemi hinnates toimib lihtsustamine teisiti. Kasutame kindlatele arhitektuuridele koostatud mudelite tulemusi, selle asemel et kõik matemaatilised seosed algusest välja töötada.
Kategooriat, MTTFD-d ja DCavg-d ühendav graafik ei ole illustratsioon, kust valida ootustele lähim tulp. See näitab matemaatiliste mudelite tulemusi kindlate struktuuride ja tingimuste korral.
Seega tuleb kõigepealt kindlaks teha, kas meie alamsüsteem neile tõesti vastab. Kuidas see rikke korral käitub? Millised rikked tuvastatakse? Millised on kanalite parameetrid? Kas nõutavad meetmed ühispõhjusega rikete vastu on tagatud?
Kõige mugavam on valida kategooria ja diagnostika nii, et tulp ulatuks e-ni. Kahjuks tuleks hiljem ehitada ka nende märgetega sobiv süsteem.
Meetod põhineb ka kasutusaja ja selle perioodi rikete sageduse eeldustel. See ei anna igale arvutusse sisestatud elemendile automaatselt kahekümneaastast eluiga. Kuluvad komponendid võivad vajada varasemat väljavahetamist. Tuleme selle juurde tagasi tsüklite arvu käsitledes.
Ka täpsem arvuline lugem graafikult lugemise asemel ei muuda mudeli liiki. Võime saada täpsema PFH, kuid peame endiselt täitma selle meetodi tingimused, millest väärtus saadi.
Rohkemate numbrikohtadega tulemus ei kirjelda täpsemalt masinat, mille mudel jätab olulise seose välja. See kirjeldab väljajätmist täpsemalt.
Millal on vaja üksikasjalikku arvutust?
Piir ei jookse väikese ja suure kapi vahel. Rohkem seadmeid ei tähenda automaatselt, et vaja on enda mudelit. Vähem seadmeid ei taga, et kasutada võib kõige lihtsamat varianti.
Oluline on võimalus esitada alamsüsteem õigesti arhitektuurina, mille jaoks lihtsustatud meetod on koostatud.
Elektriskeem ei pea välja nägema täpselt nagu standardi plokkskeem. Need on süsteemi erinevad esitusviisid. Kuid tõendada tuleb oluliste seoste samaväärsus: alamfunktsiooni teostamine, redundantsus, diagnostika ja käitumine rikete korral.
Kui samaväärsust ei ole, on vaja sobiva mudeliga üksikasjalikku arvutust, näiteks Markovi mudelit või rikkepuu analüüsi. Mudel peab arvestama lahenduse omadusi, mis valitud lihtsustusse ei mahu.
Skeemi saab ümber joonistada nii, et see näeks tuttav välja. Ühist rikkepunkti aga kahe joone ekraanil lahku tõmbamisega ei kõrvalda.
Ka üksikasjalik arvutus ei anna õigust kvalitatiivseid nõudeid eirata. Kui deklareerime kindlat kategooriat, tuleb selle nõuded täita. Kui funktsioon peab kindlalt reageerima, tuleb reaktsioon tagada. Keerukam matemaatika ei asenda puuduvat diagnostikat ega õigusta ekslikku loogikat.
Asi ei ole iga projekteerija saatmises Markovi mudeleid koostama. Ta peab ära tundma hetke, mil valmismudel tema süsteemile enam ei vasta. Siis tuleb kas lahendust muuta nii, et lihtsustatud hindamine oleks korrektne, või teha sobiv üksikasjalik analüüs.
„Meil ei ole MTTFD-d” ei ole veel meetodi valik
Standard näeb ette ka piiratud alternatiivse protseduuri teatavaid mehaanilisi ja vedelik- või gaasajami tehnoloogiaid sisaldavatele alamsüsteemidele, sealhulgas elektrohüdraulikale ja elektropneumaatikale, kui töökindlusandmed puuduvad ning viidatud hea inseneritava meetodit ei saa rakendada.
See on kindel tee oma tingimustega, mis puudutavad muu hulgas arhitektuuri, diagnostikat, komponente ja kasutusaega. Mitte üldine luba hinnata mis tahes süsteemi MTTFD-ta.
„Me ei leidnud andmeid” kirjeldab meie otsingu seisu. See ei tõenda erandi tingimuste täitmist.
Enne tulemuse kinnitamist tuleb osata vastata, mida hinnati, milliseid andmeid kasutati, miks valitud meetod kohaldub ja kus tõendati selle eelduste täitmine.
See on palju olulisem kui aruande pikkus. Mõned läbipaistvad arvutused õigesti määratletud süsteemile on väärtuslikumad kui kümned leheküljed väljatrükki, mida autor ei suuda skeemiga seostada.
Kui meetodi vahetusega tõusis tulemus d-lt e-le, kuid masinas ei muudetud midagi, peaks esimene küsimus olema: mida me nüüd teisiti arvutame ja miks see on lubatud? Mitte: kuhu vastuvõtule allkiri anda.
5. DC 99% ja CCF arvestatud. Mis on tegelikult tehtud?
Arvutusse sisestati kõrge diagnostiline kaetus. Ühispõhjusega rikete vastased meetmed on samuti arvestatud. Tulemus näeb hea välja.
Nüüd tuleb need kaitsemeetmed masinast üles leida.
Rippmenüüst valitud väärtusel on päris diagnostika ees üks eelis: selle saab alati 99% peale seada.
Arvutus ise ei otsusta, kas süsteem tõesti tuvastab eeldatud rikked. See töötleb talle antud andmeid. Kui diagnostikat hinnati soovide järgi, võib tulemus olla matemaatiliselt õige ja tehniliselt väärtusetu.
Tagasisidejuhe on olemas. Mis sealt tagasi tuleb?
Tuleme tagasi kontaktorite K₁ ja K₂ juurde. Projektis nähti ette nende oleku kontrollimine ning arvutuses võeti DC = 99%.
Oletame, et K₁ peakontaktid jäävad vaatamata väljalülituskäsule suletuks. K₂ saab endiselt toiteahela katkestada. Kuid diagnostika peab tuvastama K₁ vale oleku ja süsteem peab sellele sobivalt reageerima.
Mida tagasisidesignaal siis kontrollib?
Kui see kinnitab vaid, et programm eemaldas pooli sisselülituskäsu, ei anna see teavet peakontaktide tegeliku avanemise kohta. Teame, mida kontroller nõudis. Me ei tea veel, kas kontaktor selle täitis.
Kontroller andis käsu ja kontrollis enda antud käsku. Kontaktor ei pidanud selles kontrollis osalema.
Ka suvalise abikontakti ühendamine ei lõpeta asja. Vaja on sobivat ja kinnitatud seost selle oleku ning nende elementide vahel, mille riket tahame tuvastada. Lisaks õiget ühendust, tagasisideahela võimalike rikete hindamist ja loogikat, mis kasutab infot õigel ajal.
Standard näeb teatavate elektromehaaniliste seadmete otsese seire viiside jaoks ette kõrge diagnostilise kaetuse. Seda ei anta lihtsalt „feedback” kirjaga klemmi olemasolu eest.
Kõigepealt tuleb tõendada, mida teostatud lahendus tuvastab. Alles siis tohib sisestada vastava väärtuse.
DC ei ole edukate peatamiskatsete protsent
DC on tuvastatud ohtlike rikete sageduse suhe kõigi vaadeldava elemendi ohtlike rikete sagedusse. See ei ole edukate peatamiste protsent ega loetelus märgitud rikkeliikide arv.
Sada töökorras süsteemi õiget peatamist ei kinnita, et see tuvastab 99% ohtlikest riketest. Sellistes katsetes ei pruukinud esineda ühtegi riket, mille tuvastamine arvutusse arvestati.
Kontrolliti, et töökorras kontaktor avaneb. Aruandesse jõudis järeldus, et süsteem tunneb ära kontaktori, mis ei avanenud. Nende lausete vahelt puudub kontroll.
See ei tähenda kohustust lõhkuda sada seadet protsendi leidmiseks. Diagnostilist kaetust võib põhjendada rikete analüüsiga või standardis antud hinnangute õige rakendamisega. Kuid tuleb tõendada, et kirjeldatud meede vastab tegelikule teostusele.
Seiratava kontaktori DC = 99% ei tähenda ka automaatselt kogu alamsüsteemi DCavg = 99%. Teistel elementidel on oma rikked ja diagnostika. Keskmise kaetuse määramisel arvestatakse nende panust ohtlike rikete sagedusse. Rikketuvastuseta element ei kao arvutusest põhjusel, et see keskmist halvendab.
Ühe elemendi väga hea kontroll ei laiene teistele lihtsalt kõrvuti kapis paiknemise kaudu.
Rike tuvastati. Kas tootmine võib jätkuda?
Ka kõrvalekalde tuvastamine tuleb siduda reaktsiooniga.
Meie variandis jääb rikkis K₁ suletuks. Süsteem tuvastab mittevastavuse ja blokeerib taaskäivitamise, sest edasine töö ei vasta eeldatud kaitseviisile.
Käikuandmisel ilmneb aga probleem: teade peatab tootmise. Keegi muudab tingimust nii, et pärast häire kinnitamist saaks tööd jätkata. Arvutuses on diagnostikal endiselt sama väärtus.
Tuvastamine jäeti alles. Eemaldati ainult selle ebamugav tagajärg.
Kõik rikkereaktsioonid ei pea olema ühesugused. Need peavad aga vastama funktsiooni nõuetele ja valitud arhitektuurile. Kui põhjenduses arvestati rikke tuvastamist ja ohtliku jätkamise blokeerimist, ei ole ainult teate näitamine paneelil samaväärne lahendus.
Kontrollida tuleb kogu ahelat: rike, selle tuvastamine, tuvastamise aeg ja masina reaktsioon. Mitte ainult seda, kas kontrolleri sisendi olek muutub.
Kahel kanalil võib olla üks ühine rikkepõhjus
Redundantsus aitab siis, kui ühe tee rike ei võta teiselt tõhusust. Ei piisa kahe kanali joonistamisest ja nende edasisest sõltumatuks pidamisest töötingimusi analüüsimata.
Vaatleme ettenähtavat toite liigpinget, mis võib kahjustada mõlema kanali elemente. Või jahutuse rikke järel tõusvat temperatuuri, mis mõjutab mõlemat teed korraga. Just selliseid probleeme tuleb arvestada ühispõhjusega rikete ehk CCF hindamisel.
Liigpinge ei peatu pärast esimese kanali kahjustamist, et austada skeemile joonistatud redundantsust.
Ühine toide või ühine korpus ei tähenda automaatselt lubamatut lahendust. Kuid tuleb tõendada piisav häiringukindlus ja rakendatud kaitsemeetmed. Ei tohi eeldada, et iga kõrvalekalle piirdub viisakalt ühe kanaliga.
Seetõttu hindame CCF-vastaseid meetmeid tegeliku alamsüsteemi ja selle rakenduse jaoks. Sisendite, loogika ja väljundite kaitse võib vajada erinevaid lahendusi. Projektide vahel kopeeritud tabel ei tõenda, et samad eeldused neile kõigile sobivad.
Viis punkti on puudu. Koolitus ju toimus
Standardi punktimeetodis tuleb rakendatud CCF-vastaste meetmete eest saada vähemalt 65 punkti. See ei ole tuvastatud rikete protsent ega kogu masina kvaliteedihinnang.
Oletame, et põhjendatud punktid annavad kokku 60. Viis on puudu. Tabelis on koolituse rida ja dokumentatsioonis operaatorite koolituse osalejate nimekiri.
Võib ära märkida. Tabel aktsepteerib.
Ainult et hinnatav meede puudutab projekteerijate koolitamist ühispõhjusega rikete põhjuste ja tagajärgede alal, koos sobiva dokumenteerimisega. Operaatorite masina kasutamise koolitus vastab teisele küsimusele.
Töötajatele õpetati masina kasutamist. Arvutusse kanti, et projekteerija tunneb ühiste rikete põhjuseid. Viis punkti leiti koolituse sihtrühma vahetades.
Sama kehtib osaliselt rakendatud meetmele punktide lisamise kohta. Selles meetodis ei anna osaline täitmine osa punktidest. See annab vastava rea eest null punkti.
Asi ei ole täpsuses tabeli enda pärast. Punktimeetod asendab üksikasjalikumat hinnangut ainult oma reeglite järgimisel. Kui hakkame punkte andma sarnaste, plaanitud või „tavaliselt kasutatavate” lahenduste eest, ei kasuta me enam seda meetodit, kuigi vorm näeb sama välja.
Parameeter peab viima konkreetse lahenduseni
Valitud DC juures peab suutma näidata seiratavat elementi, selle ohtlike rikete tuvastamise viisi ja nõutavat reaktsiooni. Arvestatud CCF-meetmete puhul — tegelikku teostust, kasutustingimusi ja punktide andmise alust.
Varem hinnatud alamsüsteemi jaoks kasutame sobivaid andmeid ja integreerimistingimusi. Enda süsteemiosa tuleb ise hinnata. Me ei kanna relee sisemist diagnostilist kaetust üle kontaktoritele, anduritele ja ühendustele, mida see parameeter ei kirjelda.
Programmi, seadmete või ühenduste muutmise järel kontrollime ka, kas varasem põhjendus vastab endiselt masinale. Kontrolli eemaldamine või rikkereaktsiooni nõrgendamine ei muutu tähtsusetuks lihtsalt seetõttu, et keegi ei avanud arvutusfaili.
DC ja CCF peavad kirjeldama teostatud kaitsemeetmeid. Mitte neid, mis olid puudu sobiva tähe saamiseks.
6. Tuhat tsüklit vahetuses. Ka ohutusrelee teeb tööd
Poolautomaatne koostetöökoht. Operaator avab kaitsepiirde, vahetab detaili, sulgeb kaitsepiirde ja käivitab järgmise tsükli. Vaadeldavas lahenduses lülitab iga avamine releeväljundid ja kontaktorid välja ning valmisoleku taastamine lülitab need uuesti sisse.
Tuhat korda vahetuses.
Eluea hindamisel arvestab keegi aga ainult harvu hädaseiskamisfunktsiooni kasutusi. Sest samad kontaktorid kuuluvad ka E-STOP funktsiooni ja seenpeaga nuppu ju peaaegu ei vajutata.
Arvutustes ootab aparatuur hädaolukorda. Kapis teenindab see hommikust saadik iga järgmist detaili.
Võib tootja andmed õigesti üle kanda, valemit õigesti kasutada ja saada täiesti kasutu tulemuse. Piisab elemendi arvutamisest teise operatsioonide arvu jaoks kui see, mida ta tegelikult teeb.
Ohutusfunktsioon ei pea ootama avariid
Kaitse võib osaleda masina tavalises kasutamises terve vahetuse. See ei tähenda, et iga poole minuti järel tekib hädaolukord. See tähendab, et tööviis nõuab kindla kaitseülesande regulaarset täitmist.
Töökohal, kus kaitsepiire avatakse iga detaili juures, on ülesanne vältida juurdepääsu ajal ohtlikku liikumist. Valguskardina välja läbiva käsitsi laadimise puhul — liikumine peatada või selle blokeering säilitada välja katkestamisel. Õigesti rakendatud kahekäejuhtimisel — lubada kindel ohtlik liikumine ainult nõutavate juhtimistingimuste täitmisel.
Kõigis neis lahendustes võivad releeväljundid töötada igas töötsüklis. Võivad — mitte tingimata ei tööta. Tuleb kontrollida konkreetset süsteemi. Tuhat valguskardina välja katkestust ei tähenda automaatselt tuhandet lülitust igale seadmele kapis.
Samuti ei ole programmiploki väljakutse igas kontrolleri skannimistsüklis relee mehaaniline tsükkel.
Kirje „safety” kirjeldab seadme otstarvet. See ei vabasta kontakte füüsikaseadustest.
Üks masin, kolm eri loendatavat asja
Projekteerimisel tuleb eristada inimese kokkupuudet ohuga, nõudlust ohutusfunktsiooni järele ja konkreetse komponendi operatsioone.
Kokkupuute puhul huvitab meid, kui tihti ja kaua on inimene vaadeldavas olukorras ohu suhtes. Funktsiooni nõudluse puhul — millal on vaja ülesanne täita. Kontaktori eluea puhul — mitu tsüklit teeb just see kontaktor.
Need arvud võivad olla seotud. Kuid määratluse järgi ei ole need identsed.
Oletame, et K₁ osaleb hädaseiskamises, kaitsepiirde juurdepääsukaitses ja protsessi tavapärases peatamises. Tema operatsioonide arvu kuuluvad kõigist neist rakendustest tulenevad tegelikud lülitused. Mitte ainult selle funktsiooni omad, mille arvutusleht parajasti avatud on.
Teisalt ei loe me sama füüsilist tsüklit kolm korda põhjusel, et see kuulub kolme funktsiooni. Loendame elemendi tööd, mitte kohti, kus tema tähis esineb.
Funktsioonide eristamine dokumentatsioonis on vajalik. See ei jaga ühise seadme kulumist mitmeks sõltumatuks limiidiks.
Kontaktori kontaktikomplekt ei uuene aruande järgmisesse peatükki jõudes.
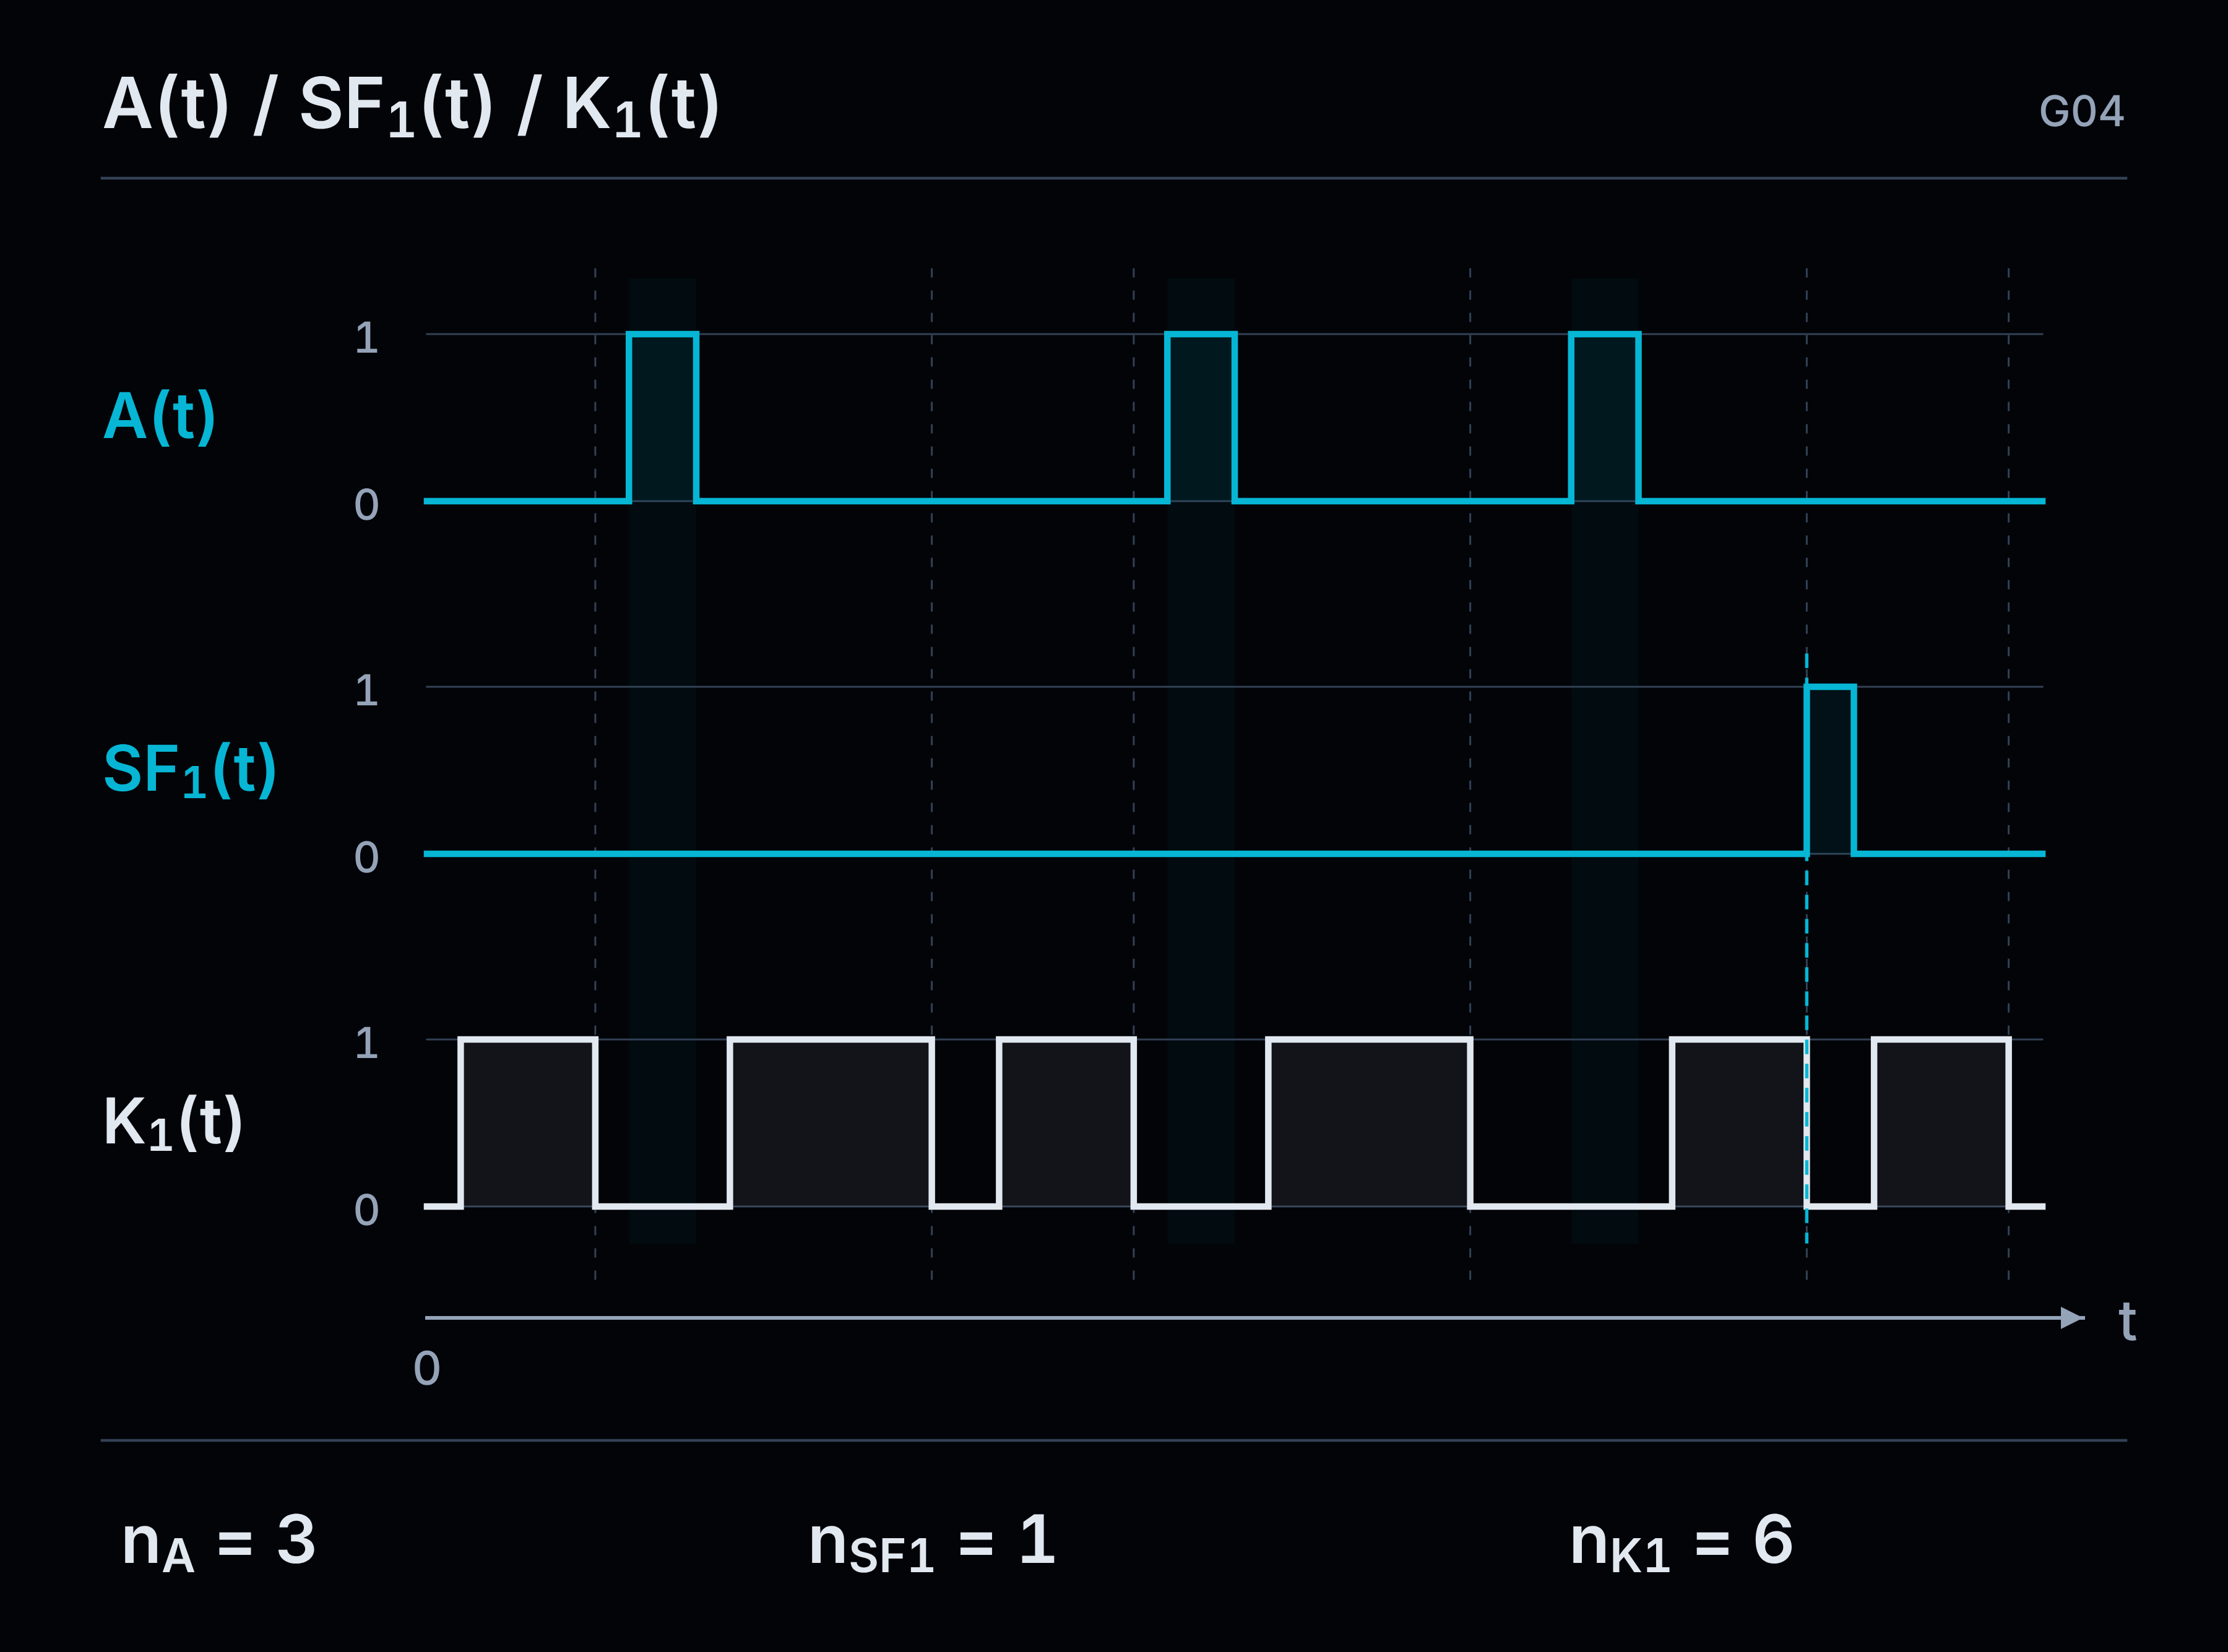
Pool miljonit tsüklit aastas. Ilma erakordse tootmistempota
Võtame näites 1000 täielikku elemendi tsüklit vahetuses, kaks vahetust päevas ja 250 tööpäeva aastas.
Aastane operatsioonide arv on:
nop = 1000 × 2 × 250 = 500 000 tsüklit/aastas.
Tuhat tsüklit kaheksatunnise vahetuse jooksul tähendab keskmiselt üht tsüklit iga 28,8 sekundi järel. Pole vaja sadu detaile minutis tootvat liini, et aparatuur teeks aastas sadu tuhandeid operatsioone.
Selles näites sisaldab üks täielik tsükkel elemendi sisse- ja väljalülitamist. Tegeliku valiku puhul peab loendamise viis vastama tsükli määratlusele, millele tootja kasutatud andmed tuginevad. Ei tohi võtta ühest tabelist sisselülitamiste arvu ja teisest olekumuutuste arvu ning pidada neid samaks suuruseks.
Arvestada tuleb ka ettenähtud katsete, seadistuste või muude toimingute lisalülitusi — kui need seda elementi tegelikult lülitavad.
Aastane tootmisplaan võib olla kirjas ühe detaili täpsusega. Ohutusarvutuse lülituste arv ei peaks sündima palju vabamas vestluses.
B10D ei ole garantii töötada miljonenda tsüklini
Kuluvate elektromehaaniliste, mehaaniliste ja pneumaatiliste elementide puhul võib kasutada parameetrit B10D. See kirjeldab keskmist tsüklite arvu, mille jooksul 10% komponentidest ohtlikult rikki läheb.
See ei tähenda, et iga eksemplar läbib selle arvu operatsioone ohutult. Samuti ei ole see kataloogist võetud suvaline „eluiga”.
Andmed peavad vastama rakendusele ja töötingimustele. Kontaktide puhul loeb muu hulgas koormus, mille jaoks väärtus määrati. Mehaaniline eluiga, elektriline eluiga ja B10D ei muutu samaväärseks sellepärast, et kõik on väljendatud tsüklites.
Kataloogi suurim arv annab kõige ilusama tulemuse. Tasub veel kontrollida, kas see puudutab meie masina tingimusi.
Järgmiseks arvutuseks võtame mudelväärtuse B10D = 1 000 000 tsüklit ühe elektromehaanilise elemendi jaoks, mis täidab selle meetodi kasutamise tingimused. See on näite eeldus, mitte konkreetse toote parameeter.
MTTFD: kakskümmend aastat. Vahetus: hiljemalt kahe järel
B10D ja aastase operatsioonide arvu põhjal määrame komponendi MTTFD:
MTTFD = B10D / (0,1 × nop).
Meie andmetega:
MTTFD = 1 000 000 / (0,1 × 500 000) = 20 aastat.
Võib kergendatult hingata. Masinat kavatsetakse kasutada kümme aastat, nii et kakskümmend paistab korraliku varuna.
Ainult et MTTFD ei ole selle eksemplari lubatud kasutusaeg.
Samas meetodis määrame T10D, millega piirame komponendi kasutusaega:
T10D = B10D / nop = 1 000 000 / 500 000 = 2 aastat.
Mõlemad tulemused on õiged. MTTFD kirjeldab komponendi töökindlust valitud mudelis. T10D määrab B10D-st ja töö intensiivsusest tuleneva kasutusajapiiri.
Kes pidas kahtkümmet aastat vahetustähtajaks, pikendas kasutusaega just kümme korda. Ainult kahe parameetri nimetusi segi ajades.
Kui süsteemi ettenähtud kasutusaeg on pikem, tuleb element välja vahetada enne T10D lõppu või hiljemalt selle saavutamisel. See ei ennusta, et seade lakkab töötamast täpselt sel päeval. See on valitud töökindluspõhjenduse kasutamispiir.
Nende kahe arvutusega ei saanud me veel PL e-d ega ühtegi teist kogu funktsiooni PL-i. Saime üksiku elemendi töökindlusparameetri ja selle kasutuspiirangu. Mõlemad peavad jõudma sobivasse alamsüsteemi hinnangusse.
Pelgalt lubadus vahetada iga kahe aasta järel ei tõsta MTTFD-d automaatselt 20-lt 100 aastale. Samuti ei paranda see puuduvat diagnostikat. See võimaldab järgida piirangut, millel kasutatud meetod põhineb.
Valmis ohutusrelee ei ole üksik kontakt
Eelnev arvutus puudutas B10D meetodil hinnatavat komponenti. Valmis ja varem hinnatud ohutusmooduli puhul kasutame selle mooduli ning rakenduse parameetreid ja tingimusi.
Kui antud on PL ja PFH, tuleb kontrollida, milliste konfiguratsioonide, koormuste, töösageduste ja kasutusaja jaoks need kehtivad. Kui määratud on tsüklipiir, ei tohi seda kõrvale jätta põhjusel, et kõrval seisab PL e.
Me ei võta suvalist relee elueana kirjeldatud arvu, ei nimeta seda omal käel B10D-ks ega kuuluta selle põhjal kogu moodulile uut tulemust.
Toote andmelehelt tuleb projekti võtta mitte ainult soodne täht, vaid ka selle all kirjas olevad tingimused.
Kui tegelik töö intensiivsus tähendab elemendi vahetust iga kahe aasta järel, aga masin peab töötama kümme, tekib konkreetne hooldusülesanne. Järgmised vahetused tuleb ette näha ja kasutajale anda nende tegemiseks vajalik info. Ainult projekteerija failis olev tulemus ei korralda tehases hooldusi.
Hädaseiskamine võib jääda aastateks kasutamata. Kontaktor, millele see tugineb, võib samal ajal lülitada miljoneid kordi. „E-STOP” skeemil ei lahuta ühtegi tsüklit.
7. Masin kümneks aastaks. Esimene relee kaheks
Projektdokumentatsioonis nähti ette elemendi perioodiline vahetamine. Kasutusjuhendisse jäi üldine soovitus: „kontrollida ohutussüsteemi regulaarselt”.
Kahe aasta pärast töötab relee ülevaatusel. Masin peatub kaitsepiirde avamisel. Rikketeadet pole, seega pole ka varuosa tellimust.
Projekteerija nägi ette vahetuse enne riket. Tehas vahetab pärast riket. Saavutatud PL kirjutati üles nii, nagu oleksid mõlemad pooled kokku leppinud sama meetodi.
Nad ei leppinud. Kui perioodiline vahetus oli funktsiooni hindamise tingimus, ei tohi see jääda ainult arvutustesse. Kasutaja peab teadma, milline element välja vahetada, millal ja mida pärast vahetust kontrollida.
„Kontrollida regulaarselt” ei anna neist andmetest ühtegi. Küll aga võimaldab see aastaid protokollidesse kirjutada, et kontroll tehti.
Viis eksemplari. Neli vahetust. Üks masin
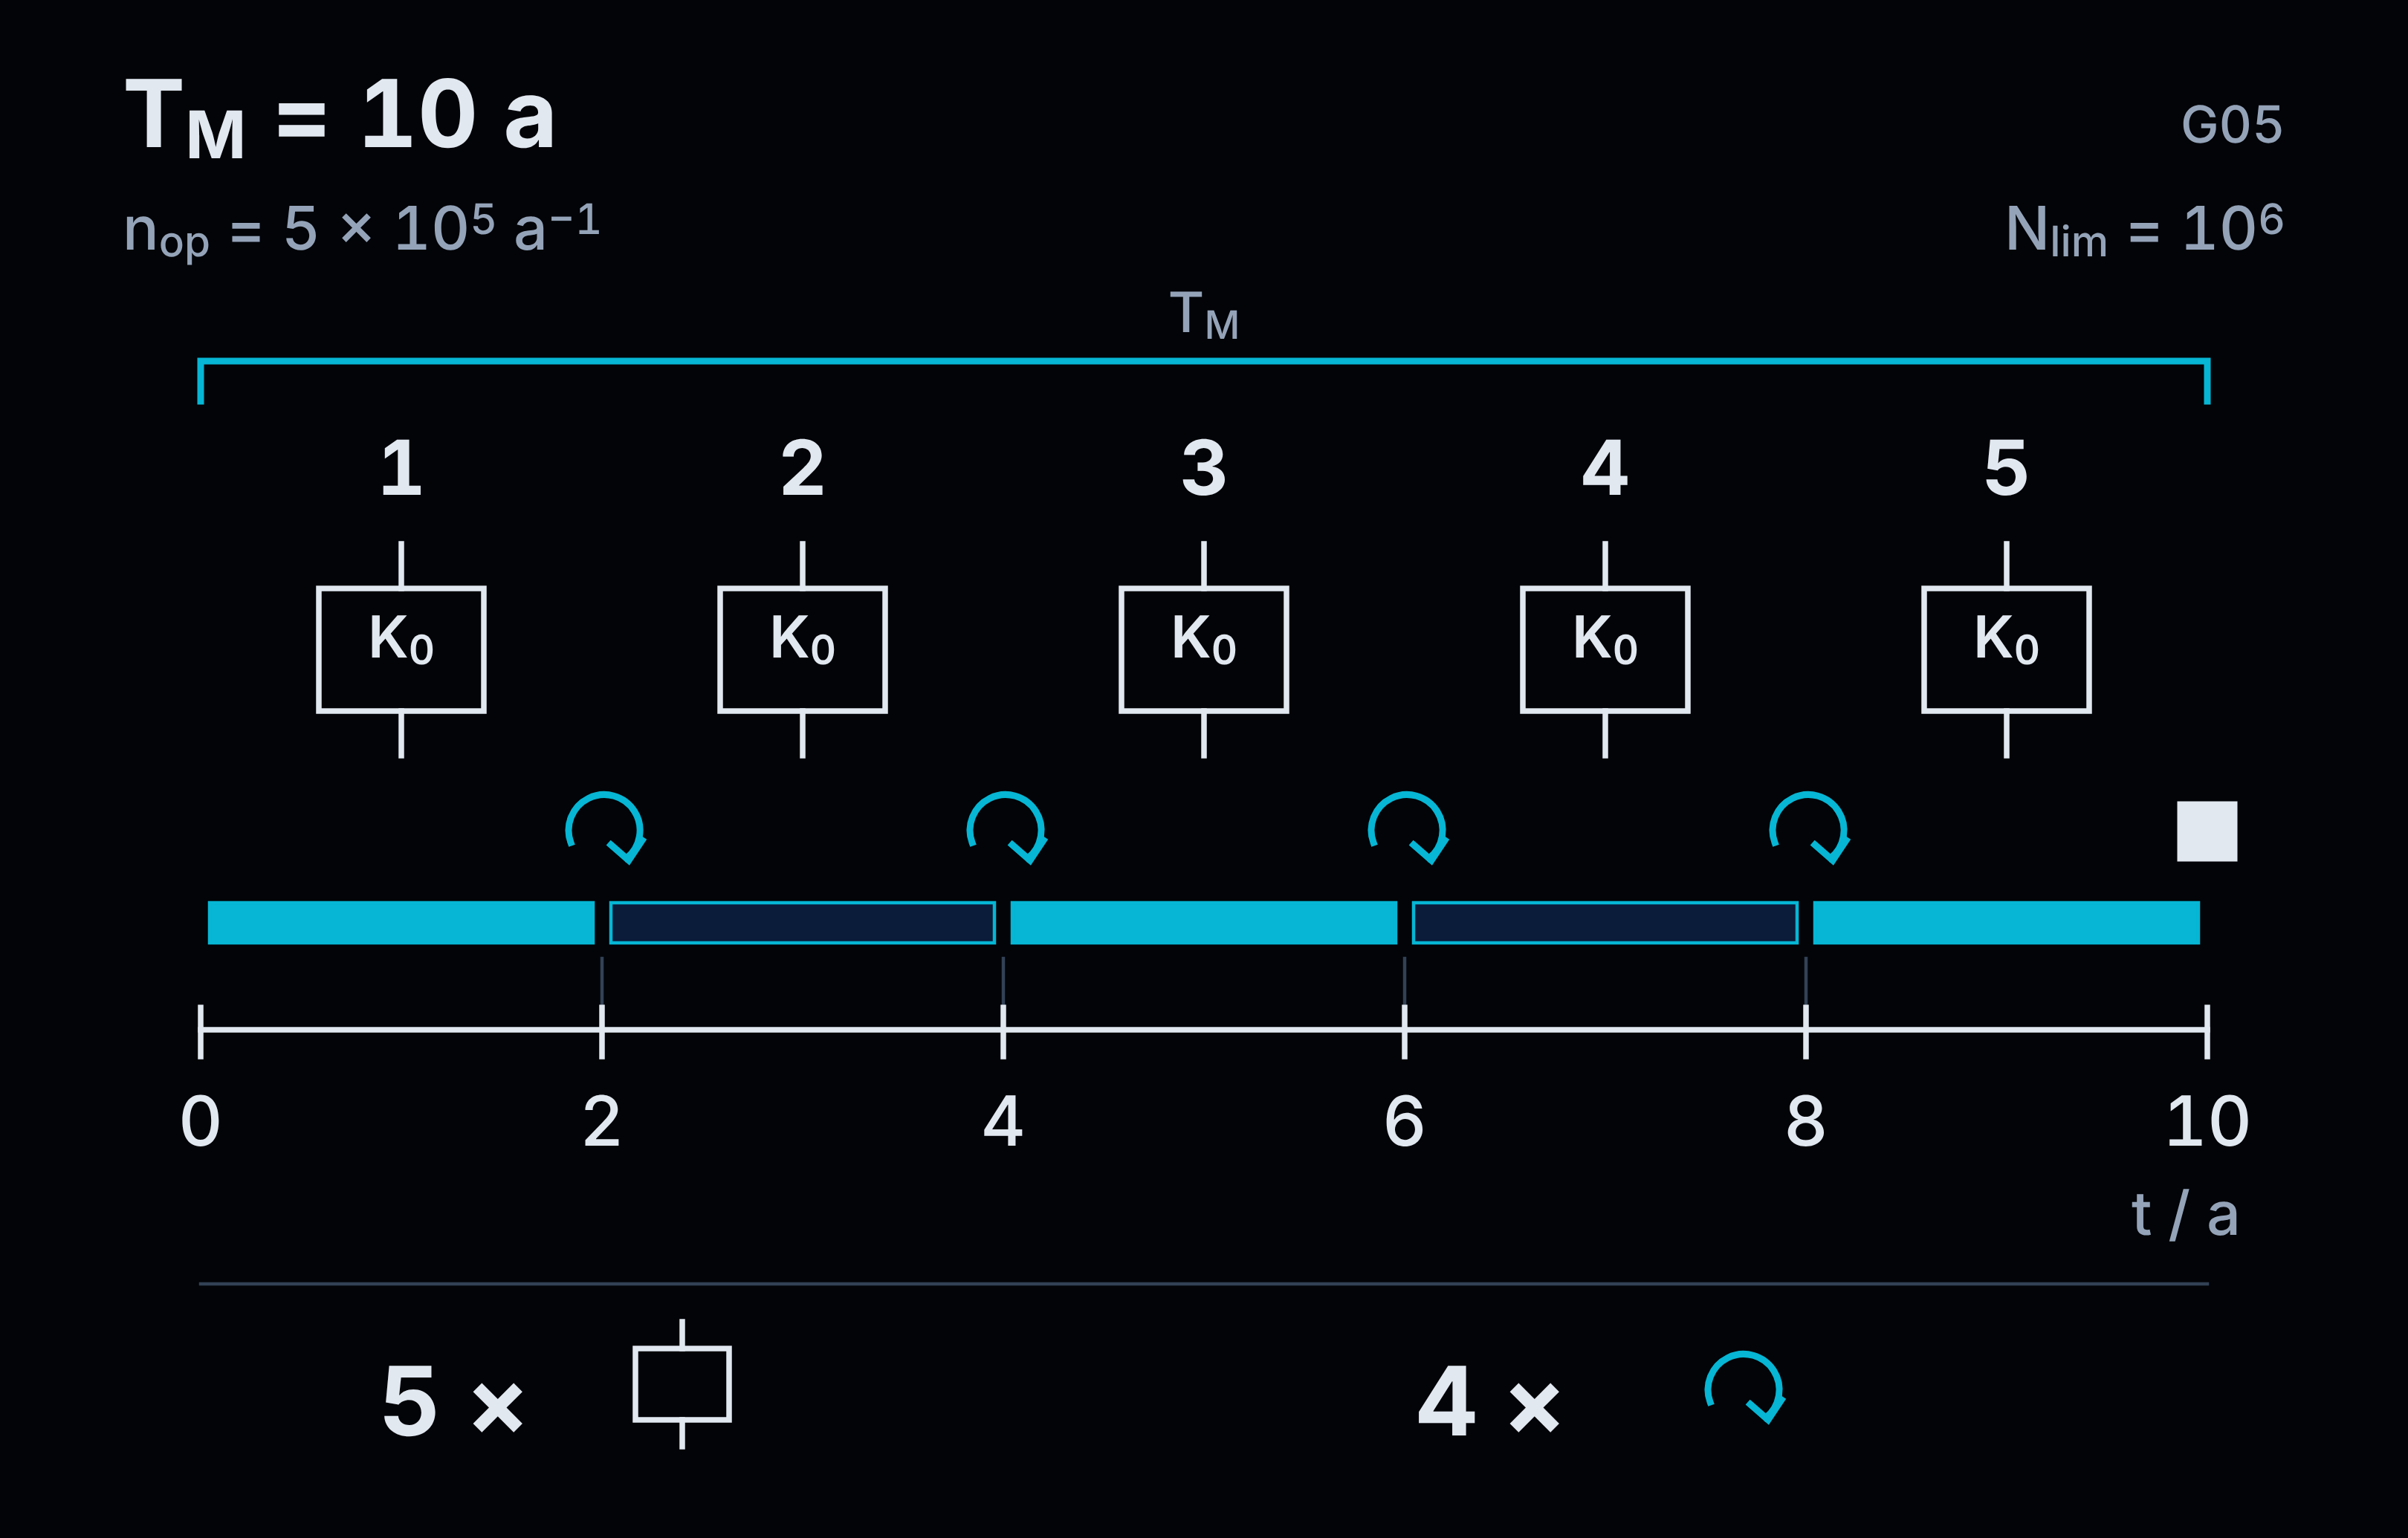
Võtame kasutusnäite: masinat plaanitakse kasutada kümme aastat ja valitud releele on määratud miljoni tsükli piir. 500 000 tsükli juures aastas tähendab see vahetust hiljemalt kahe aasta järel, kui ükski muu piirang ei nõua seda varem.
Selle ajakavaga ei määra me PL-i. Kirjeldame hooldust, mis on vajalik süsteemi hindamise tingimuste säilitamiseks.
Muutumatu töökoormuse ja järjestikuste kaheaastaste perioodide lõpus tehtavate vahetuste korral näeb see välja nii:
| Masina kasutusperiood | Relee eksemplar | Tegevus perioodi lõpus |
|---|---|---|
| 0–2 aastat | Esimene, paigaldatud masina valmistamisel | Esimene vahetus |
| 2–4 aastat | Teine | Teine vahetus |
| 4–6 aastat | Kolmas | Kolmas vahetus |
| 6–8 aastat | Neljas | Neljas vahetus |
| 8–10 aastat | Viies | Masina kasutamise lõpp selles stsenaariumis |
Viis eksemplari ja neli vahetust kümne aasta jooksul. Mitte viis vahetust — viies eksemplar töötab eeldatud kasutusaja lõpuni.
Need on hiliseimad lubatud vahetusajad. Praktikas planeeritakse vahetus nii, et piiri ei ületata, mitte ei hakata alles pärast selle saavutamist kontrollima varuosa saadavust ja järgmist vaba seisakuaega.
Uue relee tarnekuupäev ei pikenda vana lubatud kasutusaega. Isegi kui tarnija väga vabandab.
Masina ajaline piirang ei ole esilehele kirjutatud kuupäev
Kümme aastat kasutamist peab tähendama enamat kui investeeringu oodatud tasuvusaeg. Tuleb määrata tingimused, milles masin peab selle aja jooksul nõutavad omadused säilitama.
Mitu vahetust päevas? Mitu päeva aastas? Mitu operatsiooni? Millisel koormusel? Millised osad vajavad vahetamist enne kogu masinale ette nähtud perioodi lõppu?
„Masin kümneks aastaks” ja „kõik osad kümneks aastaks” on kaks erinevat lubadust. Teist ei saa automaatselt koos esimesega.
Projektdokumentatsioon vajab tulemust põhjendavaid parameetreid ja eeldusi. Kasutajale antav teave vajab neist tulenevaid toiminguid. Tehas ei pea saama iga projekteerija sisemist arvutuslehte, et teada, millal relee vahetada. Küll aga peab ta saama üheselt mõistetava info, mis võimaldab vahetuse teha.
Praktikas peaks kirje viima konkreetse skeemitähise ja varuosani. See peaks määrama piirväärtuse, tähtaja leidmise viisi, ohutu töö tingimused ja nõutava kontrolli.
Tsükliloendur ja hoiatus läheneva vahetuse kohta võivad aidata. Ajakava võib põhineda ka ajal, kui kasutuskorraldus tagab tegelikult eeldatud operatsioonide piiri järgimise. Kõigepealt tuleb aga need eeldused edastada.
Hoolduspersonal ei peaks seadme valmistamiskuupäevast ära arvama, millise koormuse projekteerija kolm aastat varem arvutusse sisestas.
Kolmas vahetus toob asendamise varasemaks. Tsükliloendurit see ei nulli
Tuleme tagasi eelmise arvutuse elemendi juurde. Aastase kahes vahetuses töötamise järel on see teinud 500 000 tsüklit. Poole eeldatud miljonist.
Tehas käivitab kolmanda vahetuse. Sama 1000 tsükli juures vahetuses ja 250 tööpäeva juures aastas on uus intensiivsus:
1000 × 3 × 250 = 750 000 tsüklit/aastas.
Ülejäänud 500 000 tsüklit kasutatakse sellise tööga umbes kaheksa kuuga. Ühtlast kasutust eeldades saabub piir seega umbes kahekümnendal kuul alates kasutuse algusest, mitte kahe aasta pärast.
Uue eksemplari jaoks vastaks miljon tsüklit nüüd umbes kuueteistkümnele kuule. Ainult et kappi ei paigaldatud uut eksemplari. Praegusel on juba pool miljonit operatsiooni seljataga.
Tootmisplaani muutmine ei nulli aparatuuri kulumist. Selle nullib kõige rohkem arvutustabel, kui keegi hakkas juhuslikult otsast loendama.
Tagasi tuleb pöörduda mitte ainult vahetustähtaja juurde. Varasema B10D näite komponendil muudab aastaste operatsioonide kasv 500 000-lt 750 000-le arvutatud MTTFD väärtust 20 aastalt umbes 13,3 aastale. See on uus sisend alamsüsteemi hindamiseks.
See ei tähenda automaatselt PL langust ühe tähe võrra. See tähendab vajadust kontrollida, kas varasem tulemus jääb muutunud kasutusintensiivsuse korral põhjendatuks.
Varasem vahetus lahendab piiri ületamise probleemi. See ei asenda operatsioonide arvu kasvu muude mõjude kontrolli.
„Kontrollisime. Töötab endiselt” ei pikenda eeldatud eluiga
Funktsionaalkatse ja kindla aja või tsüklite arvu järel vahetamine teenivad erinevaid eesmärke.
Edukas katse kinnitab toimimist kontrollitud ulatuses. See ei taasta kulunud elemendi omadusi uue eksemplari tasemele ega anna iseenesest alust hindamisel kasutatud piiri pikendamiseks.
Relee tegi veel ühe lülituse. Selle eest veel kahe aasta andmine oleks katsetulemuse erakordselt helde tõlgendus.
Asi ei ole väites, et tähtaja ületamisel seade kohe lakkab töötamast. Samuti ei ole asi PL e automaatses PL d-ks kirjutamises. Edasist kasutamist ei saa lihtsalt muutmata kujul põhjendada tulemusega, mis põhines nüüd täitmata tingimusel.
Kui vahetus jäi tegemata, tuleb nõutavad tingimused taastada ja süsteem sobivalt kontrollida. Veel ühe eduka ülevaatuse kirje ei kõrvalda tegemata toimingut.
Asendus sobib pessa. Aga arvutustesse?
Järgmise vahetuse ajal tuleb teine mudel. See sobib mehaaniliselt, selle toitepinge ja väljundite arv on õiged. Masina saab käivitada.
See ei kinnita veel ohutusfunktsiooni samaväärsust.
Olulised võivad olla töökindlusparameetrid, reaktsiooniaeg, seireviis, lubatud koormus ja kasutustingimused. Asendusosa peab täitma samu antud rakenduses olulisi ohutusnõudeid — mitte ainult mõõtmetelt sobima.
Pesa kontrollis klemmide vahekaugust. Ülejäänud hinnang kuulub ikka inimesele.
Pärast süsteemi remonti või muutmist on vaja sobivat kordusvalideerimist, sealhulgas funktsionaalkatset. Selle ulatus sõltub muudatustest. Sama elemendi vastu vahetamine ei nõua masina käsitlemist täiesti uue projektina, kuid ei vabasta õigete ühenduste ja toimimise taastamise kontrollist.
Uus relee ei uuenda ka teiste osade ajalugu. Kontaktoritel, anduritel ja ventiilidel on oma piirangud. Ühe seadme vahetus ei alusta kogu süsteemi kasutusaega otsast.
Hooldus tuleb projekteerida, mitte ainult soovitada
Kui element vajab perioodilist vahetust, tuleb tagada võimalus seda teha. Juurdepääs, osa tuvastamine, ruum tööriistadele ja tööjärgne kontroll kuuluvad projekti samamoodi nagu klemmid ja juhtmed.
Kirje „vahetada iga kahe aasta järel” aitab vähe, kui seadme tähis on nähtamatu, eemaldamine nõuab kõrvalolevate ahelate lahutamist ja dokumentatsioon ei võimalda ühendusi oletamata taastada.
See ei õigusta vahetuse edasilükkamist. See näitab, et projekteerija määras vajaliku toimingu, kuid ei taganud selle tegemise tingimusi.
Kasutusjuhendi ja vahetusinfo täielikkust kontrollitakse valideerimisel. Puuduv vahetustähtaeg ei ole seega pisike toimetuslik puudus pärast lõpetatud hindamist. See võib olla tulemuse säilitamise puuduv tingimus.
Kui PL põhjendus näeb ette neli vahetust, aga juhend mitte ühtegi, anti kasutajale teistsugune kasutuskorraldus kui see, mille jaoks ohutus tõendati.
8. PL on arvutatud. Nüüd kontrolli masinat
Vastuvõtul avati kaitsepiire. Paneelile ilmus teade aktiivsest STO-st. Ajam lõpetas pöördemomendi tekitamise ja mehhanism jäi mõne aja pärast seisma. Protokolli kirjutati: „ohutusfunktsioon töötab”.
„Mõne aja pärast” on väga mugav ajaühik. Sinna mahub peaaegu igasugune järeljooks.
Arvutustulemus vastab nõudele, aparatuur reageerib, kuid endiselt tuleb kindlaks teha, kas teostatud reaktsioon tõesti kaitseb inimest. Kas peatati õige liikumine? Piisavalt kiiresti? Kas pärast peatamist säilitati vajalik seisund? Ja kas seda kontrolliti tingimustes, milles masinat kasutama hakatakse?
Just seetõttu ei asenda PL ≥ PLr tõendamine kogu funktsiooni teostuse valideerimist. Puudulikult määratletud ülesande täitmise töökindluse õigest arvutamisest ei piisa.
STO töötab. Liikumine pole veel lõppenud
STO — ohutu pöördemomendi väljalülitamine — ei ole universaalne käsk „tee masin ohutuks”. See takistab mootoril pöördemomendi tekitamist. Üksinda ei teosta see juhitavat pidurdamist, ei kinnita paigalseisu ega taga elektrilist lahutamist.
Võtame pöördlauaga töökoha. Pärast STO rakendumist ei vea mootor enam lauda, kuid salvestatud kineetiline energia ei kao. Laud peatub alles vabajooksu järel. Kui inimene ulatub selle aja jooksul ohtliku liikumiseni, ei täida õigesti toimiv STO üksi kaitseülesannet.
Sagedusmuundur täitis oma funktsiooni. Projekteerija määras sellele veel mitu funktsiooni, mida ta polnud tellinud.
Horisontaalse ajami peatamise vajadus erineb koormatud vertikaaltelje hoidmisest. Kui koormus võib gravitatsiooni mõjul liikuda, tuleb tagada selle ohutu hoidmine. Mootori pöördemomendi väljalülitamine ei muutu hoidmismeetmeks lihtsalt sellepärast, et see teostati kõrge PL-iga.
See ei ole argument STO vastu. Õigesti projekteeritud süsteemis võib see vajalikku alamfunktsiooni korrektselt täita. Kuid kõigepealt tuleb määrata, kas vajame ainult pöördemomendi vältimist, juhitavat peatamist, koormuse hoidmist või mitme toimingu kombinatsiooni.
Saadaoleva ajamifunktsiooni hind ei määra ülesannet, mis tuleb täita.
Nõuti poolt sekundit. Masin vajab üle sekundi
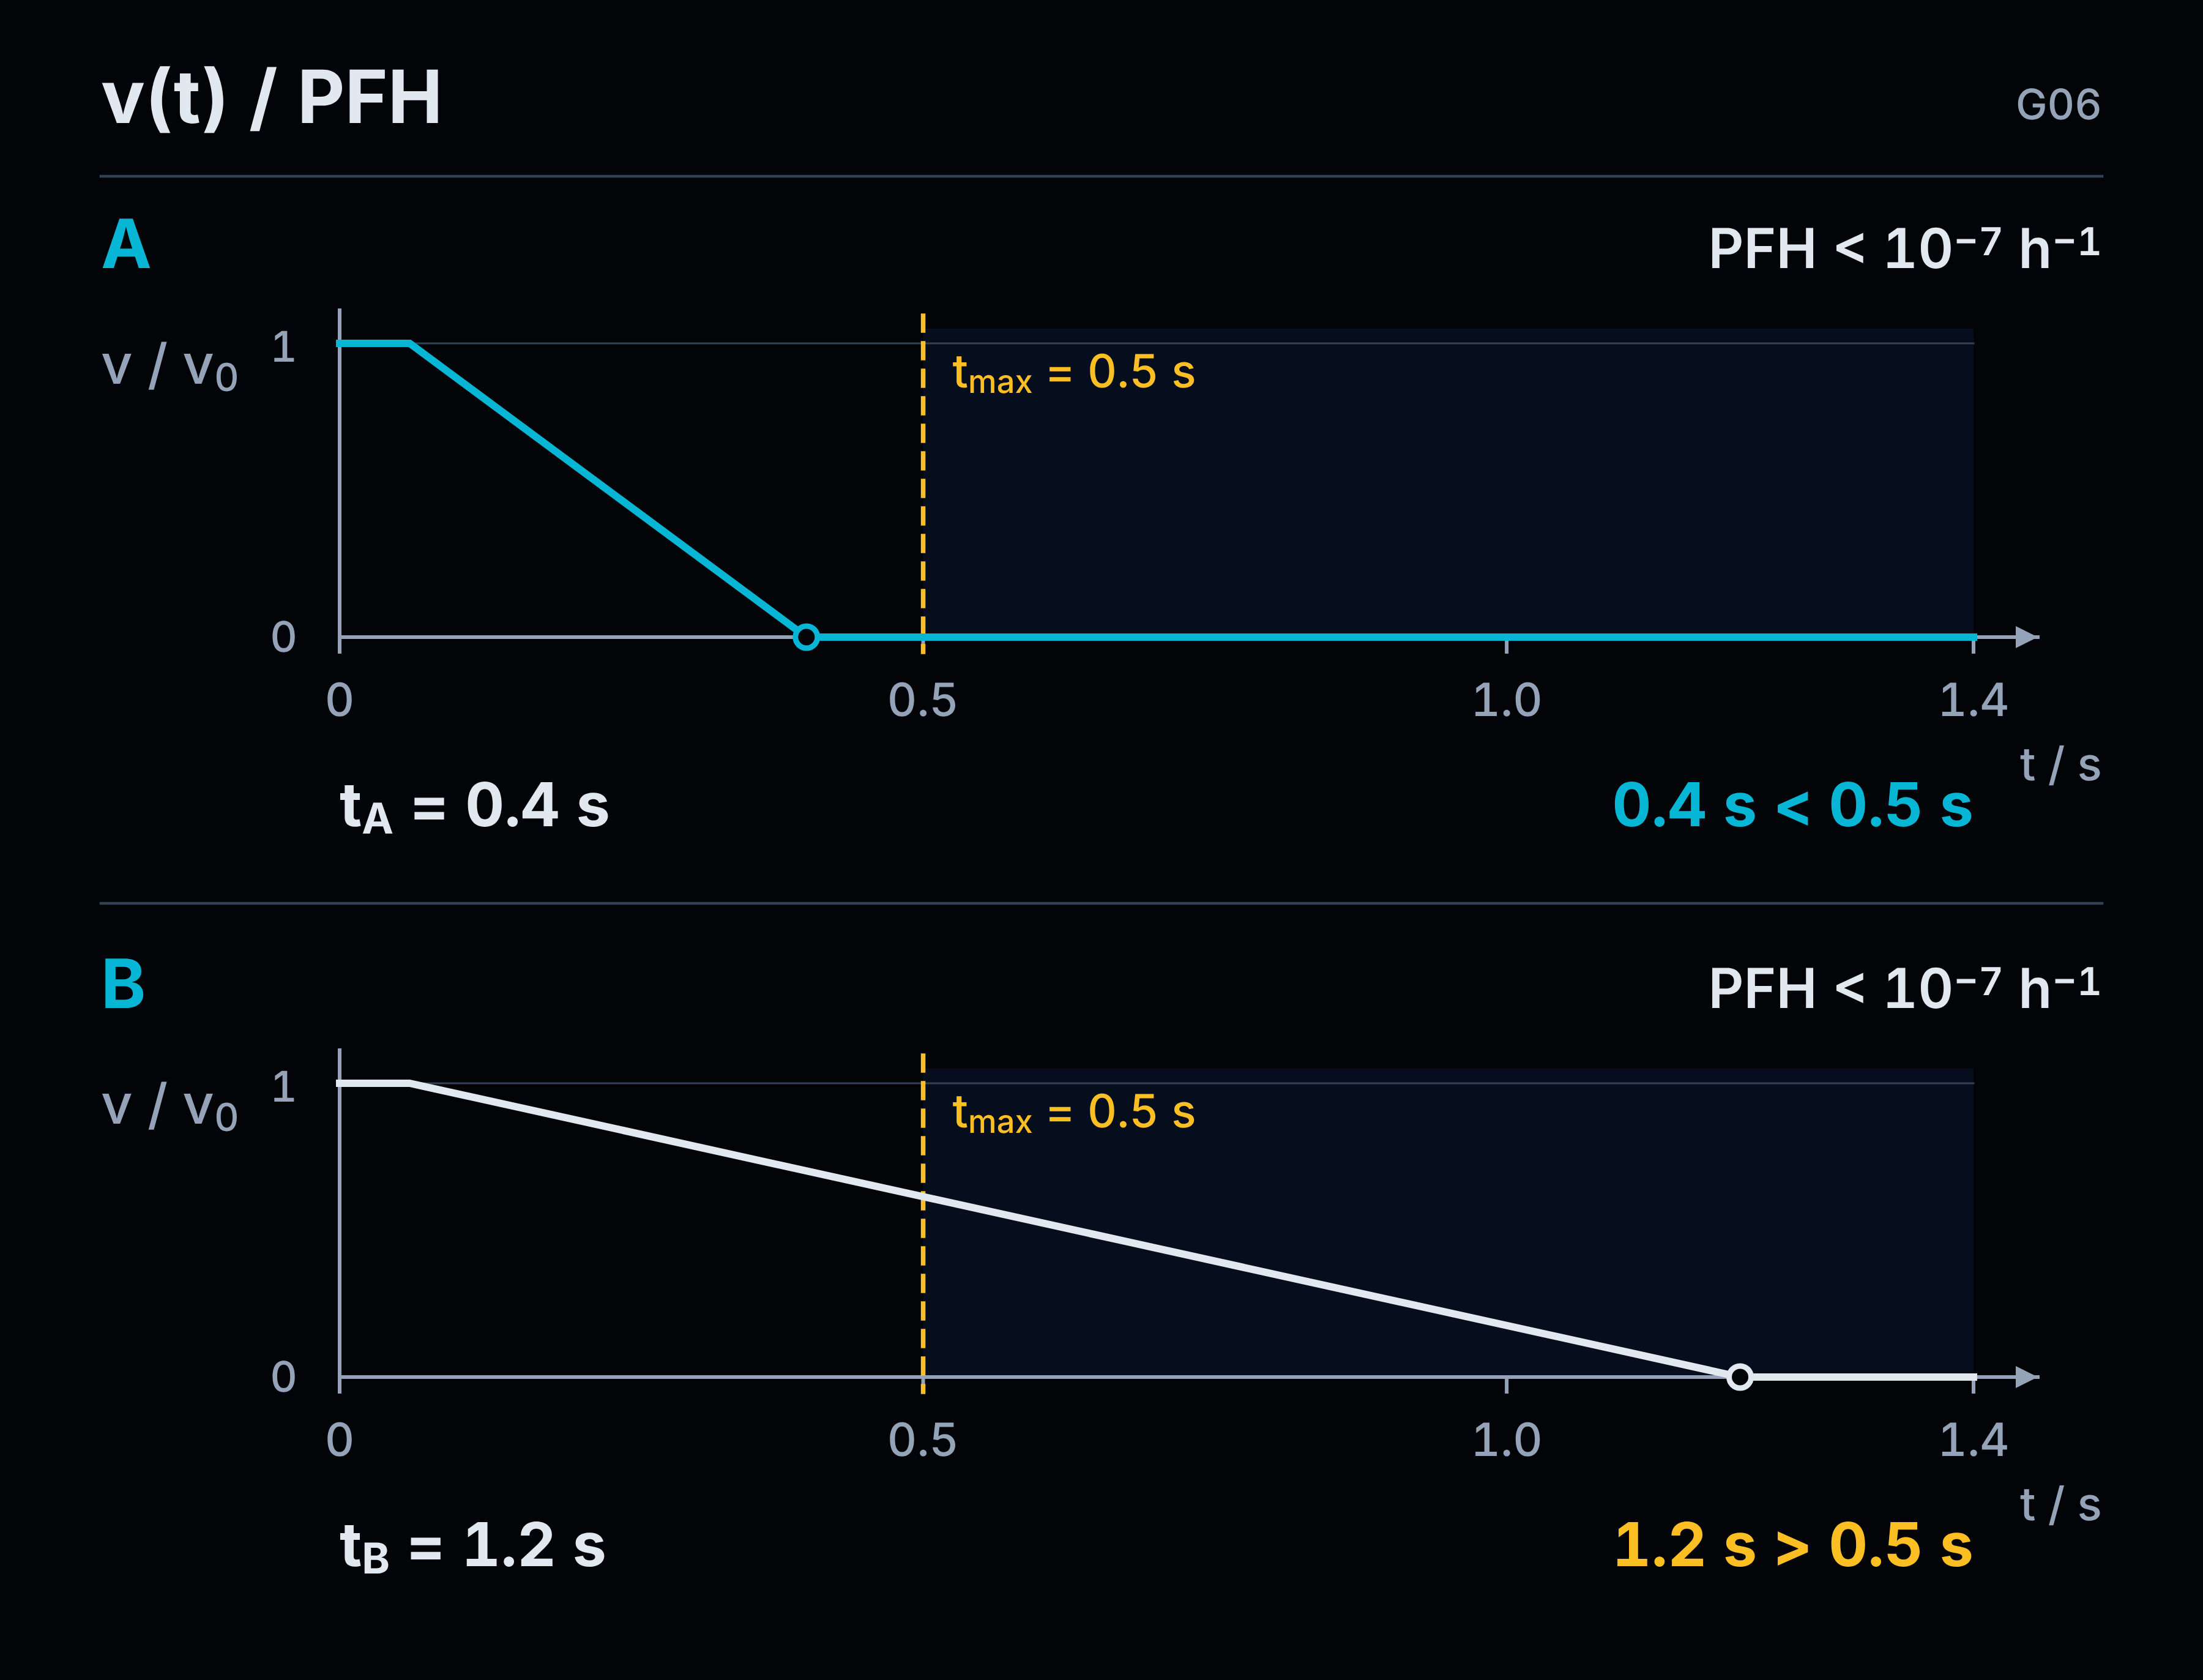
Oletame mudelnäites, et kindla juurdepääsu kaitseks määrati maksimaalseks ajaks 0,5 s funktsiooni algatamisest ohtliku liikumise lakkamiseni. See on meie näite eeldus, mis tuleneb valitud kaitsekontseptsioonist, mitte universaalne piir masinatele.
Kontrollimisel saame 1,2 s.
Süsteemil võivad olla väga head töökindlusparameetrid. See võib iga kord signaali õigesti vastu võtta ja ettenähtud lülituse teha. Kuid määratud ajanõuet see ei täida.
Masin teeb töökindlalt liiga vähe. Parem PFH ei lühenda selle järeljooksu.
Tuleb muuta peatamise teostust või juurdepääsukaitse kontseptsiooni ja lahendust uuesti kontrollida. Ainult relee reaktsiooni mõõtmisest ei piisa, kui nõue puudutab kogu mehhanismi liikumise lakkamist.
Teises variandis on aeg 0,4 s. Ajanõue on täidetud, kuid üksinda see mõõtmine PL-i veel ei kinnita. Nii nagu PFH tulemus ei kinnitanud esimese variandi aega.
Need on kaks nõuet. Kumbki ei täida teist möödaminnes.
Ka kontaktor ei asenda ülesande määratlemist
STO ja kontaktori avamine ei ole identsed toimingud. Teisel juhul katkestavad kontaktid füüsiliselt kindla ahela. Kuid tuleb teada, millist ahelat ja energiaallikat lahutame.
Sellest ei järeldu, et kontaktori lisamine tagab automaatselt kiirema peatamise või telje ohutu hoidmise. Samuti ei järeldu sellest, et iga juhtahelaga väljalülitatud kontaktor tagab elektritöödeks sobiva lahutamise.
Kui ülesanne nõuab tööd pingevabas olekus ja seadmete lahutamist, on vaja sobivaid lahutusvahendeid ning kaitset taasühendamise vastu. Ainuüksi teade „STO aktiivne” seda seisundit ei kinnita. Ka kontaktori väljalülituskäsk üksi ei kinnita seda.
Pöördemomendi puudumine, liikumise puudumine ja lahutatud ahel ei ole ühe seisundi kolm nimetust.
Rikete korral käitumist hinnates kasutame alamsüsteemi hinnangu ulatust ja rakendamistingimusi. Me ei omista STO-le vastupidavust suvalise rikke suhtes, kuid ei eelda ka, et iga lühis muunduris peab põhjustama ohtlikku liikumist. Seda ei saa järeldada ainuüksi elektrilise lahutamise puudumisest.
Lahenduse valiku määravad masina ülesanded ja toimingud, vaadeldavad ohud ning nõutav reaktsioon. Alles nende tingimuste täitjate hulgas võrdleme hinda, eluiga ja hooldusmugavust.
Kontaktorite pealt säästmine võib olla hea projekteerimistulemus. See ei saa olla ohutusnõuete spetsifikatsioon.
Valideerimine ei ole järjekordne arvutuse väljatrükk
Valideerimine hõlmab analüüsi ja katseid. Kontrollime nii funktsionaalseid nõudeid kui ka saavutatud PL-i aluseid: valitud andmeid, arhitektuuri, diagnostikat, käitumist rikete korral ja kasutustingimusi.
Seda tööd ei alustata alles siis, kui masin transporti ootab. Juba spetsifikatsiooni tuleb kontrollida täielikkuse ja ettenähtud kasutusega kooskõla suhtes. Kui kirjas on ainult „aktiveerida STO”, võib selle signaali eeskujulikult kinnitada ja ikkagi jätta vastamata, kas oht sai ohjatud.
Kriteeriumi puudumine spetsifikatsioonist ei lihtsusta nõude täitmist. See lihtsustab täitmata jätmise märkamata jäämist.
Katsed tuleb siduda sellega, mida peab tõendama. Need hõlmavad sobivaid töörežiime, signaalijärjestusi, taaskäivitamise tingimusi ja ettenähtavaid ebatavalisi olukordi. Kategooriatele 2, 3 ja 4 on ette nähtud ka asjakohased rikete sisestamise katsed, et kontrollida diagnostikat ning nõutavat reaktsiooni.
Sellised katsed planeeritakse ja tehakse kontrollitud tingimustes. Neid ei asenda ühe juhtme juhuslik lahtiühendamine käikuandmisel ega üldine kinnitus „kontrollisime rikkeid”.
Võib kasutada alamsüsteemide olemasolevaid valideerimistulemusi. Iga ostetud seadme kogu sisemust ei pea uuesti katsetama. Nende ühendused, liidesed ja toimimine konkreetses masinas vajavad aga endiselt kontrolli.
Tuleb ka kinnitada, et katsetatud teostus vastab dokumentatsioonile: seadmed, programmiversioon, konfiguratsioon ja olulised seadistused. Tarkvara või lahenduse muutmise järel tuleb sobiv osa valideerimisest korrata.
Aruanne ei uuene uue programmi laadimisel. Isegi kui faili nimi on endiselt „final”.
Üks funktsioon. Vastused, mida saab kontrollida
Järjekordse üldise „safety — OK” asemel tasub iga funktsiooni kohta läbi käia järgmised küsimused:
| Küsimus | Kus peaks vastus olema? |
|---|---|
| Mille eest kaitseme ja millise toimingu ajal? | Riskihindamises, masina piirangutes ja ettenähtud kasutuse kirjelduses. |
| Mis funktsiooni algatab ja millise seisundi see peab tagama? | Spetsifikatsioonis: reaktsioon, aeg, töörežiimid ning seisundi säilitamise ja taaskäivitamise tingimused. |
| Millist PLr taset nõuame ja milline PL saavutati? | Nõude põhjenduses ja konkreetse teostuse hinnangus — koos alamsüsteemide piiride, meetodi, andmete ja eeldustega. |
| Kas valmistatud masin täidab need nõuded? | Üksikute nõuetega seotud analüüsi- ja katsetulemustes, sealhulgas vaadeldavate rikete osas. |
| Millise teostuse kohta tulemused käivad? | Kontrollitud seadmete, programmi, konfiguratsiooni ja dokumentatsiooni identifitseerimises. |
| Mida tuleb kasutamise ajal säilitada? | Määratud piirangutes ning kasutajale edastatud kontrolli-, hooldus- ja osade vahetamise reeglites. |
Asi ei ole kuue uue vormi loomises. Vastused peavad olema leitavad ning peab saama kontrollida, et need kõik puudutavad sama funktsiooni ja masinat.
Kogu projekteerimisdokumentatsioon ei pea kasutajani jõudma. Kuid seda ei saa kasutada ettekäändena, et hoida projekteerija juures õigeks kasutuseks vajalikku teavet.
Piir sisemise dokumentatsiooni ja kasutusjuhendi vahel ei tohi kasutajalt ära lõigata tingimusi, mida ta peab täitma.
Tulemus peab puudutama kasutajale tarnitud masinat. Mitte skeemi parimat versiooni, soodsaimat seadistust ega programmi enne viimast parandust.
Relee ei tee projekteerija tööd ära
Koolitusel toimunud vestlus oli artikli hea lähtekoht, sest näitas viga, mida võib kergesti teha heas usus. Valitakse korralik aparatuur, kontrollitakse selle parameetreid ja eeldatakse, et kogu funktsiooni tulemus on sama hea.
See ei ole alati nii.
Seda ei lahenda ei kõige kallimate seadmete ostmine igale poole ega kordamine, et kõik sõltub riskihindamisest. Tuleb suuta näidata konkreetset seost ohu, nõude, teostatud süsteemi ja selle kontrollimise tulemuse vahel.
Kui PFH summa on liiga suur, muudame lahendust. Kui eeldatud diagnostikat ei ole, tuleb see teostada või süsteemi uuesti hinnata. Kui tulemus nõuab perioodilisi vahetusi, peab kasutaja saama vastava info. Kui STO töötab, aga inimene võib endiselt ohtliku liikumisega kokku puutuda, ei ole kaitseülesanne täidetud.
ISO 13849-1 tundmine ei tähenda osavat lühendite kasutamist. See tähendab võimet põhjendada oma masina kohta tehtud otsuseid.
PL e seadmel on tootjalt saadud teave. Funktsiooni PL e tuleb põhjendada enda tööga.
Allikad ja märkused
[1] Standardi ulatus ja väljaanne. Artikkel käsitleb PN-EN ISO 13849-1:2023-09 väljaannet, mis võtab üle EN ISO 13849-1:2023 ja ISO 13849-1:2023. Ametlikud avaldamisandmed: ISO 13849-1:2023 — Safety of machinery — Safety-related parts of control systems — Part 1: General principles for design. Kataloogileht määratleb väljaande ja ulatuse, kuid ei asenda standardi täisteksti. Järgmiste märkuste punktinumbrid viitavad sellele väljaandele, kui pole selgelt nimetatud muud dokumenti.
[2] PFH ja alamsüsteemide ühendamine — sissejuhatus ning 1. osa. ISO 13849-1:2023, punkt 3.1.58, tabel 2, punktid 6.2.1–6.2.2 ja peatükk 8: PFH tähendus, PL vahemikud, teadaolevate PFH-de liitmine eelnevalt hinnatud alamsüsteemide jadaühenduses, tulemuse piiramine madalaima alamsüsteemi PL-iga ning PL võrdlus PLr-ga. Selle väljaande tabel 2 annab PL e tingimuseks PFH < 10−7 h−1, ilma 10−8 alampiirita. Arvud 3, 4, 5 ning 2, 3, 4 × 10⁻⁸ h−1 on mudelväärtused; muud nõuded on neis arvutustes eeldatud täidetuks.
[3] Funktsiooni piirid, kategooria ja PL — 2. osa. ISO 13849-1:2023, punktid 5.2.1.3, 5.5, 6.1.1, 6.1.3.2.5–6.1.3.2.6 ja 6.2: funktsiooni spetsifikatsioon, alamsüsteemideks jagamine, kategooriate 3 ja 4 nõuded ning PL hindamise ulatus. Kolm kategooria 3 tulemust on loetud tabelist K.1, veerust DCavg = medium, arvutatud 90% jaoks, ridadelt MTTFD = 10, 30 ja 100 aastat kanali kohta: vastavalt 1,36 × 10⁻⁶, 2,65 × 10⁻⁷ ja 4,29 × 10⁻⁸ h−1.
[4] PLr määramine — 3. osa. ISO 13849-1:2023, punktid 5.3–5.4 ja informatiivne lisa A: joonis A.1, punktid A.2, A.3.1–A.3.3 ning tabelid A.1–A.2. Alus hõlmab vigastuse raskust, kokkupuute sagedust ja kestust, kahju vältimise või piiramise tegelikku võimalust, ühe C hinnangu kaudu P2-ni jõudmise reeglit ning juhiseid 15 minuti ja 1/20 tööaja kohta. A.2 näeb väikese ohtliku sündmuse tõenäosuse korral ette põhjendatud ja dokumenteeritud ühe taseme võrra alandamise; meetod ei ole ainus lubatud ning asjakohane C-tüüpi standard võib PLr määrata teisiti. Nõuded määratakse enne lahenduse valimist; näidete järjekord artiklis on selgituse järjekord.
[5] Arvutusmeetodi valik — 4. osa. ISO 13849-1:2023, punktid 6.1.3.2.1, 6.1.8–6.1.9 ja 6.2.1–6.2.3, joonis 12 ning tabel 9. Lihtsustatud protseduur nõuab alamsüsteemi samaväärsust sobiva arhitektuuriga ja mudeli eelduste täitmist. Teistsugune arhitektuur vajab üksikasjalikku arvutust. Tabel 9 puudutab ühendusi, mille kõik PFH väärtused pole teada; liitmine puudutab teadaolevaid väärtusi. Tabeli tulemuse ja konkreetsete andmete summa erinevus selgitab meetodite erinevat kohaldamisala, mitte võimalust valida omavoliliselt soodsam täht. Punkti 6.1.9 protseduuril MTTFD puudumisel on piiratud ulatus ja oma tingimused.
[6] Diagnostika ja CCF — 5. osa. ISO 13849-1:2023, punktid 5.2.1.3 ja 6.1.5–6.1.7, informatiivne lisa E (tabel E.1 ja punkt E.2) ning lisa F (punktid F.1–F.3, eriti F.3.5, ja tabel F.1). DC puudutab kontrollitavat elementi; DCavg arvestab elementide panust ohtlike rikete sagedusse. Lisa F meetod nõuab vähemalt 65 punkti; meetme osaline rakendamine annab selle rea eest null punkti. Koolituse rida puudutab projekteerijate ettevalmistust CCF põhjuste ja tagajärgede osas. Oma käsu kinnitamise, reaktsiooni eemaldamise ja operaatorite osalejate nimekirja stseenid on tõlgendusnäited.
[7] Tsüklid, B10D, MTTFD ja T10D — 6. osa. ISO 13849-1:2023, punktid 5.2.1.3 j), 5.5, 6.1.4 ja C.4.1–C.4.3. Valemid C.1–C.3 ja C.7: MTTFD = B10D / (0,1 × nop) ning T10D = B10D / nop. Mudelväärtustega 500 000 tsüklit aastas ja B10D = 1 000 000 tsüklit saame 20 aastat ja 2 aastat. Oluline on konkreetse komponendi töö tema rakenduses, mitte ainult ühe algatava seadme kasutuste arv. Need tulemused ei määra iseseisvalt alamsüsteemi ega funktsiooni PL-i.
[8] Piirangud ja hooldus — 7. osa. ISO 13849-1:2023, punktid C.4.2–C.4.3 ja 10.9, peatükid 11 ja 12–13: elemendi kasutuspiirang, vahetustingimuste edastamine, kasutusjuhendi täielikkuse valideerimine, hooldatavus ja kordusvalideerimine pärast remonti või muutmist. Viie eksemplari ning nelja vahetuse ajakava puudutab eeldatud kümneaastast perioodi, kaheaastaseid vahetusi ja kasutuse lõppu kümnendal aastal. Miljon releetsüklit on selles näites eeldatud kasutuspiir, mitte automaatselt relee B10D. Aasta järel muutuva töö intensiivsuse arvutus arvestab juba läbitud 500 000 tsüklit ning mudelina ühtlast tööd järgmistel kuudel.
[9] Valideerimine — 8. osa ja kokkuvõte. ISO 13849-1:2023, punktid 5.2.1.3 ja 5.2.2.2, peatükk 8, punktid 10.1–10.6 ja 10.8–10.9 ning peatükid 12–13: funktsionaalne nõue ja PLr, analüüs ja katsed, asjakohane rikete sisestamine kategooriate 2, 3 ja 4 jaoks, alamsüsteemide ühenduse ja tarkvara valideerimine, jälgitavad tulemused ja kasutajateave. Ajad 0,5 s, 1,2 s ja 0,4 s on näite eeldused, mitte standardi piirväärtused. Küsimuste tabel korrastab tõendeid; see ei ole täielik valideerimisplaan ega kohustuslik vorm.
[10] STO, peatamine ja elektriline lahutamine — 8. osa täiendus. PN-EN 60204-1:2018-12, punktid 5.4–5.6 ja 9.2.2–9.2.3.3: ootamatu käivitumise vältimise, lahutusfunktsioonide ja peatamiskategooriate eristamine ning reaktsiooni valimine riskihindamise ja masina toimimise järgi. Väljaanne võtab üle EN 60204-1:2018 ning IEC 60204-1:2016 Euroopa muudatustega. Alusväljaande andmed: IEC 60204-1:2016 — Safety of machinery — Electrical equipment of machines — Part 1: General requirements. ISO 13849-1:2023 punkti 5.2.2.2 viidatud ajamistandard on IEC 61800-5-2:2016 — Adjustable speed electrical power drive systems — Part 5-2: Safety requirements — Functional; link identifitseerib väljaande ega tähenda selle täielikku ülevaadet artiklis. Mis tahes lühise järel tekkivat universaalset liikumisstsenaariumi ei ole eeldatud. Konkreetse ajami omadusi tuleb kontrollida selle hinnangu ulatuses ja kasutustingimustes.
[11] Standardite nimetamine deklaratsioonis — sissejuhatus. Directive 2006/42/EC — Annex II, Part 1, Section A, points 7–8 ja Regulation (EU) 2023/1230 — Annex V, Part A, point 7: viited rakendatud standarditele ja tehnilistele kirjeldustele. Määrus näeb osalise kasutamise puhul ette ka rakendatud osade nimetamise; artikli 54 järgi kohaldatakse seda üldiselt alates 20. jaanuarist 2027. Sissejuhatuse kommentaar puudutab viite esitamist tegemata töö kinnitusena; see ei eelda, et standardi omamine või numbri sisestamine kinnitab masina vastavust.
[12] Näidete olemus. Sissejuhatuse koolitusvestlus põhineb autori kogemusel. Muud näitena esitatud konfiguratsioonid, andmed ja stseenid arendavad standardites kirjeldatud nõudeid ning seoseid; neid ei omistata koolitusel osalenud ettevõttele ega konkreetsetele toodetele. Ükski illustratsioon, tabel ega üksikarvutus ei asenda tegeliku funktsiooni hindamist ja valideerimist. Tehniliste nõuete allikad on nimetatud standardiväljaanded, mitte aparatuuritootjate artiklid. Artikkel ei ole kehtiva harmoneeritud standardite loetelu ülevaade.