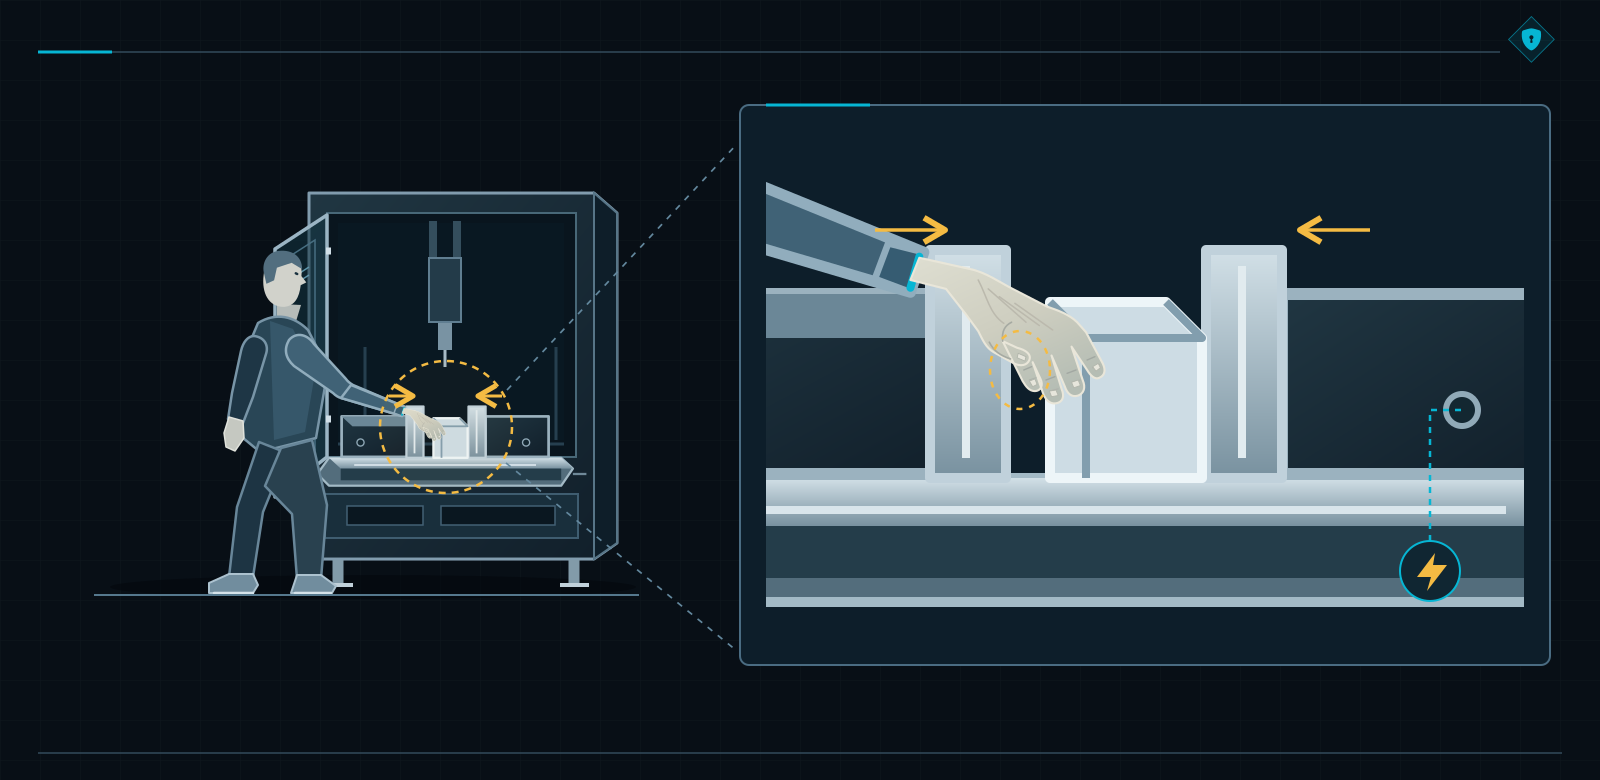
A kezelő kinyitja a megmunkálóközpont védőburkolatát. Betolja a munkadarabot a befogókészülékbe, majd kézzel megtartja, hogy befogás előtt beállítsa. Megpróbálja elindítani a befogót. A gép megtagadja: a nyitott védőburkolat blokkolja a mozgást.
Pontosan így tervezték. Csakhogy a termelést valahogy el is kell kezdeni.
Tegyük fel, hogy átvételkor nézzük ezt a munkahelyet. A szekrényben bevizsgált komponensek vannak, az asztalon fekszik az elért PL számítási jelentése. A tervezőnél kapcsolási rajz, érzékelőadat és gyártói könyvtár. A kezelőnél egy munkadarab. Az ő feladatát viszont senki nem egyeztette ugyanilyen pontosan.
A vezérlés helyesen hajtja végre a hozzárendelt funkciót. A funkció kiválasztása előtt azonban elmaradt a kérdés: hogyan fogja az ember befogni a munkadarabot? Ezt a rést kell lezárnia az SRS-nek, vagyis a biztonsági követelményspecifikációnak, még mielőtt egy le nem írt feltételezést megrendelnek, felszerelnek és beprogramoznak.
Az ISO 13849-1:2023 megköveteli az ISO 12100 szerinti kockázatértékelés eredményeit. Ezekből vezetjük le a biztonsági funkciókat, a szükséges viselkedést és a PLr-t. Mindezt az SRS-ben rögzítjük, amely a műszaki dokumentáció része és a további tervezés alapja.
Ezután jöhet a komponensválasztás, a számítás, a verifikálás és a validálás. Előtte azonban érdemes tisztázni, hol lesz a kezelő keze a befogás pillanatában. Ezt semmilyen vezérlőkatalógus nem fogja megmondani.
Hogyan fogjuk be biztonságosan a munkadarabot, ha a vezérlés már elkészült?
Lépjünk vissza néhány hetet. A projekt felgyorsul, mert valaki bedobja a korábbi gépről ismert készletet: védőburkolat-érzékelő, biztonsági vezérlő és megfelelő hajtás. Az adatok megvannak, a könyvtár kész, a beszállító ismeri a határidőt.
A munkadarab kézi beállításának kérdése maradjon az üzembe helyezésre. Akkor majd úgyis minden látszik.
És valóban: most már mindenki látja a problémát. A kezelőnek nyitott védőburkolat mellett kellene mozgatnia a befogót, a vezérlés feladata viszont éppen ennek a mozgásnak a leállítása. Máris felmerül egy programozott kivétel. A megvásárolt készülékek kezdik diktálni a védelem követelményeit, pedig nekik kellene teljesíteniük azokat.
Álljunk meg a befogókészüléknél. Miért kell a kezelőnek megtartania a munkadarabot? Egy megfelelő készülékezés nem tudná előre meghatározni a helyzetét? Melyik mozgás nélkülözhetetlen, és melyik tűnne el a befogási mód megváltoztatásával?
A válaszok határozzák meg a védelmi koncepciót. Lehet, hogy más befogókészülék kell. Lehet, hogy hozzáférés közben is szükség marad mozgásra; ekkor meg kell határozni annak engedélyezési feltételeit, korlátozásait és leállítását. Egy logikai kivétel önmagában nem teszi biztonságossá a műveletet.
Ugyanaz a vezérlő, másik feladat
Az előző gépen a betöltés egészen másképp történhetett. Ott a készülékezés megtarthatta a behelyezett munkadarabot, a kezelő pedig még a befogás előtt bezárhatta az ajtót. Itt a keze hosszabb ideig marad bent.
A vezérlő cikkszáma stimmel. Az alkalmazási feltételek már nem feltétlenül. Régi terv átvétele előtt ellenőrizni kell a hozzáférést, a műveleti sorrendet, a szükséges mozgásokat és a teher viselkedését. Az, hogy „az előző gépen működött”, továbbra is csak az előző gépet írja le.
Ezek a megállapítások rajzot, készülékválasztást és programot is módosíthatnak. Sokkal nehezebb elfogadni őket akkor, amikor a szekrény elkészült, az ütemtervben pedig már csak az „átvétel” sor maradt. Ilyenkor a kezelő keze nemcsak a befogásba, hanem a projekt lezárásába is belóg.
Az áramköri számítás megismétlése nem dönti el a befogó körüli vitát. Az elért PL a ténylegesen megvalósított funkcióra és annak értékelési feltételeire vonatkozik. Ha a védőburkolat nyitására bekövetkező leállítást vizsgáltuk, az eredmény nem írja hozzá utólag a kézi befogás követelményeit.
A tanúsított készülékek és korábban validált alrendszerek hasznosak. Az ISO 13849-1 lehetővé teszi használatukat, ha az integráció feltételei teljesülnek. Ettől még a teljes funkció tulajdonságait a konkrét alkalmazásban kell igazolni, a tényleges befogókészülékkel, terheléssel és hozzáféréssel együtt.
A vezérlő gyártója nem ismeri a munkadarab-beállításunkat. A tanúsítványa sem vizsgálhatta azt.
Ez fontos felelősségi határ az automatizálási szakember számára. Hibátlanul összekötheti a készülékeket, megírhatja a logikát és igazolhatja a PL-t, mégis hiányos feladatot kaphat. A programban rögzített feltételezések előtt szüksége van a kockázatértékelés eredményeire.
Ha ezek hiányoznak, vissza kell menni a tervezőcsapathoz. El kell dönteni, ki felel a befogókészülékért, ki határozza meg a szükséges mozgásokat, és ki írja le a hozzáférés feltételeit. A programozónak már egyeztetett követelményt kell kapnia.
Tegyük félre a katalógust, és járjuk végig a kezelővel az egész műveletet. Különösen annak elejét, amely még a védőburkolat bezárása előtt történik. Csak ezután derül ki, mit várunk a vezérlőrendszer biztonsággal összefüggő részétől, vagyis az SRP/CS-től.
Lehet két csatornád úgy, hogy egyetlen követelményed sincs arra a műveletre, amelyet a kezelő éppen végez. A komponensadatok és az elért PL a megtervezett funkció tulajdonságait igazolják. Előbb azt kell eldönteni, milyen védelemre van szüksége az embernek a valós munkavégzés során.
A kezelő már a védőburkolat bezárása előtt belép a projektbe
A kezelő odahozza a munkadarabot, elhelyezi, igazít rajta, majd befogja. Csak ezután zárja be a védőburkolatot és indítja el a megmunkálást. A végén ismét ajtót nyit, és kiveszi a kész darabot.
Ha a munkafolyamat leírása a START gombnál kezdődött, éppen az a művelet maradt ki belőle, amely nélkül nincs értelme megnyomni a gombot.
Ehhez jön a rosszul behelyezett munkadarab, a szerszámcsere, a tisztítás és a megszakítás utáni újraindítás. Minden beavatkozásnál máshová kerülhet az ember, más mozgásokhoz és energiaforrásokhoz közelebb.
Az, hogy „kezelés az utasítás szerint”, nem mutatja meg ezt a munkát a tervezőnek. Azt sem dönti el, mi mozoghat közben, és minek kell mozdulatlanul maradnia.
Az ISO 12100 szerint a gépre és használatára vonatkozó korlátok meghatározásával kell kezdeni. Rögzítjük a felhasználókat, az üzemmódokat, az anyagokat és a beavatkozásokat. Figyelembe vesszük a gép teljes életciklusát és az észszerűen előrelátható rendellenes használatot is.
Csak erre építve azonosítjuk a veszélyeket és becsüljük meg a kockázatot. Ezután értékeljük, szükség van-e további kockázatcsökkentésre. Így az „elakadás megszüntetése” már nem marad egy kényelmes sor a táblázatban. Kiderülhet, hogy a kezelő a másik oldalról közelít, és közben szabályozottan mozgatnia kell a mechanizmust.
A gép melletti beszélgetés gyorsan leleplezi ezeket a részleteket. Ha a védelem lehetetlenné teszi a szükséges feladatot, a védelmi megoldások megkerülésére ösztönözhet. A konstrukciót még azelőtt kell kijavítani, hogy a megkerülésből bevett üzemi gyakorlat legyen.
Lehet, hogy a befogókészüléket kell megváltoztatni
A befogónál meghozott első döntésnek nem feltétlenül a vezérlőről kell szólnia. Ha a készülékezés úgy rögzíti a munkadarab helyzetét, hogy a kéz nem kerül a befogási zónába, már maga a kitettség változik meg.
Az ISO 12100 éppen az ilyen eredendően biztonságos konstrukciós megoldásokkal kezdi a kockázatcsökkentést. Ezeket követik a műszaki védőintézkedések – a védőburkolatok és védőberendezések –, majd a kiegészítő védőintézkedések. Ezután jönnek a használati információk.
A kiválasztott koncepció alapján meghatározzuk a vezérlés feladatait. Akadályozza meg a kijelölt mozgásokat hozzáférés közben, engedje meg a szükséges beállítást, és tartsa meg a munkadarabot a nyomás megszűnése után is. Ezekből az elvárásokból vezetjük le a biztonsági funkciókat és azok hatókörét.
A kezelő feladatai feltárják a probléma fontos részét, de a kockázatértékelés az egész gépre kiterjed. Anyagkirepülés, zaj vagy szerkezeti meghibásodás akkor is lehetséges, amikor éppen nincs kézi beavatkozás.
A döntési folyamatot részletesen bemutatja egy kockázatértékelési példa az ISO 12100 szerint. A védelem kiválasztásához pedig érdemes külön áttekinteni a műszaki védőintézkedéseket.
Az ISO 13849-1 ennek a munkának az eredményeit várja
Az ISO 13849-1:2023 4.5 pontja megköveteli a kockázatértékelés eredményeit, a szükséges funkciókra vonatkozó információkat, azok kockázatcsökkentéshez való hozzájárulását és a PLr-t. Az 5.1 pont közvetlenül az ISO 12100 szerinti értékelés részletes információira hivatkozik.
Ezek tervezési bemenetek. Ha a munkát a villamos kapcsolási rajzzal kezdjük, nem kapjuk meg őket – legfeljebb gyorsabban elkészül a dokumentáció első oldala.
Az SRS-ben leírjuk a funkciókat és a funkcionális követelményeket, meghatározzuk a PLr-t, majd még a tervezés előtt felülvizsgáljuk a teljességet. Ezt a menetet az 5.1–5.4 pontok adják. A lezárt SRS már tartalmazza a PLr-t.
A PLr nélküli bejegyzés munkaváltozat marad. Az, hogy „üzembe helyezéskor meghatározandó”, legfeljebb a hátralévő munka határidejét jelöli ki; a biztonsági követelményt nem zárja le.
A gépész ismeri a befogókészüléket, a technológus a beállítás módját, a felhasználó a beavatkozásokat, az automatizálási szakember pedig a vezérlés lehetőségeit. Az SRS-ben a közös döntésük eredménye marad meg. Itt még időben kiderülhet, hogy a tervezett funkció ugyan leállítja a gépet, de használhatatlanná teszi.
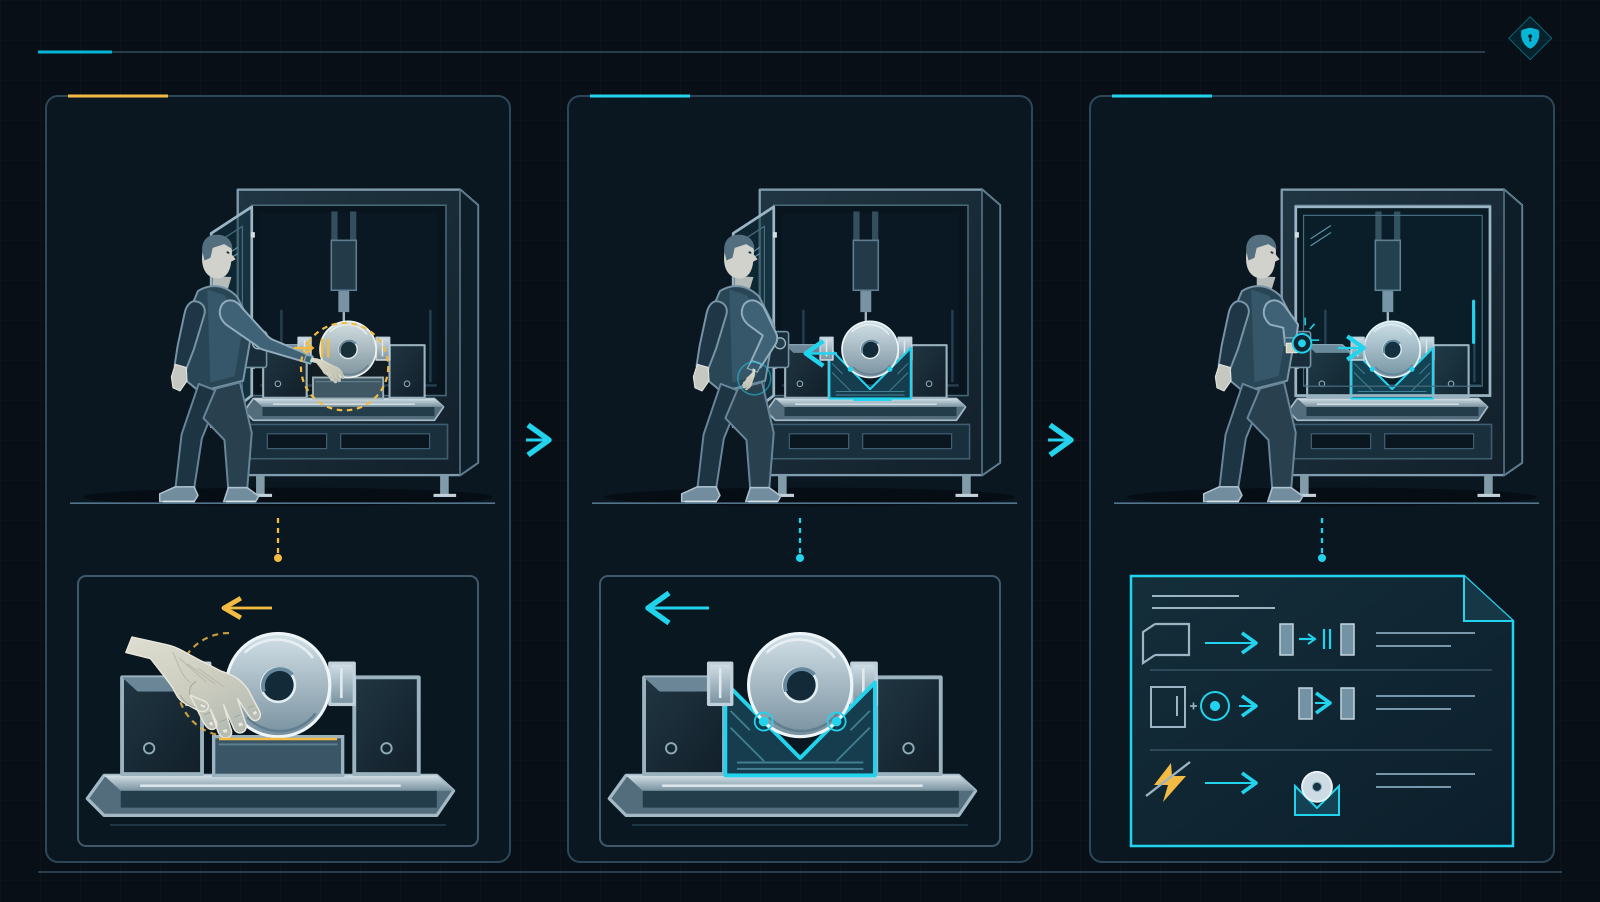
A kezelőnk továbbra is ott áll a munkadarabbal. A különbség az, hogy még módosíthatjuk a munkahelyet, mielőtt a hiba köré felépülne az egész gép. A változtatás a befogókészüléknél kezdődik. A bemutatott változatban egy mechanikus megtámasztó fészek lehetővé teszi, hogy a kezelő visszahúzza a kezét, bezárja a védőburkolatot, majd külön elindítsa a befogót. Az SRS a vezérlésre vonatkozó követelményeket rögzíti: hozzáférés, mozgásengedélyezés és a munkadarab megtartása. A fészek maga konstrukciós intézkedés marad.
Ha kihagyod az ISO 12100 szerinti munkát, az ISO 13849-1 alkalmazását a szükséges válaszok nélkül kezded el. A kockázatértékelés meghatározza a védelmet, az SRS pedig rögzíti a vezérlés követelményeit, beleértve a PLr-t. Csak ezután van valódi tervezési alap.
Az ember számára szükséges mozgás nem tűnik el attól, hogy veszélyesnek nevezzük
Térjünk vissza a befogáshoz. Valaki emlékeztet rá, hogy a védőburkolat kinyitásakor történő leállítás kipróbált biztonsági funkció. Igaz. A termelést elindító munkadarabot azonban még mindig be kell állítani.
A konkrét gépcsoportokra vonatkozó szabványok segítenek a „védelem” gyűjtőfogalmát műveletekre, mozgásokra és feltételekre bontani. Ekkor látszik, miért nem írja le egyetlen helyes vezérlési reakció a teljes munkafolyamat védelmét.
A befogónak a megmunkálás előtt is rögzítenie kell a munkadarabot
A megmunkálóközpontnál külön kezeljük az automatikus munkát és a kézi beállítást. Mindkettőnél megvizsgáljuk a szükséges mozgásokat, azok hatásainak elérhetőségét és a védelmet. Ha a készülékezés nyitott védőburkolat mellett igényel mozgást, a konstrukciónak biztonságos végrehajtást kell lehetővé tennie.
A reteszelés egyszerű kikapcsolása csak a programot változtatná meg. A kéz és a befogópofák ugyanott maradnának.
Az ISO 16090-1 a hatálya alá tartozó szerszámgépeknél foglalkozik a munkadarab befogásával, a befogott állapot felügyeletével és a munka megkezdésének feltételeivel. A kérdések tehát messze túlmutatnak az ajtó helyzetén.
Megmarad-e a munkadarab? Mely mozgások engedélyezhetők? Mi történik energiavesztéskor? A válaszok megváltoztathatják a befogókészüléket, a vezérlés módját vagy a teljes befogási sorrendet.
Ha egy C típusú szabvány követelményt vagy PLr-t ad meg, az alkalmazási leírást és a feltételeket is meg kell őrizni. Egy betűt könnyű átmásolni a táblázatba. Azt már nehezebb észrevenni, hogy az eredeti sor más hozzáférésre vagy más gépállapotra vonatkozott.
Az SRS-nek lehetővé kell tennie a döntés visszakövetését: mely művelethez választottuk a funkciót, és miért éppen ezt a védelmet várjuk. A funkció kiválasztása előtt a munkadarab beállítását és befogását kell eldönteni. A hozzáférés közbeni mozgásokhoz és az energiavesztés utáni megtartáshoz külön követelmények tartoznak.
A bálázó befejezte a préselést. A bálát még el kell távolítani
Menjünk át egy függőleges hulladékbálázóhoz. A tervező megvizsgálta a préslap mozgását préselés közben. Az ajtó zárva volt, a hozzáférést felügyelték, a ciklus befejeződött.
A kezelőnek még össze kell kötnie és el kell távolítania a bálát. Kinyitja az ajtót, helyzetet változtat, majd az eltávolításhoz szükséges mozgásokat használja. A ciklusleírás szerint a gép már végzett. A gép mellett álló ember viszont még csak most fejezi be a munkát.
Az EN 16500:2014 külön követelményeket ad erre a fázisra. Meghatározott, zárt kivitelű, kézi kötözésű függőleges bálázókról van szó, nem tetszőleges hulladékprésről.
Az 5.1.4 pont tárgyalja a bála kidobását, a felborulási zónán kívül elhelyezett vezérlést és a megfelelő rálátást. Ha a nyitott ajtón keresztül hozzáférhető a préslap veszélyes felfelé mozgása, kétkezes vezérlést ír elő. Az 5.2.2 pont ehhez a funkcióhoz PLr d értéket rendel.
Az SRS-ben együtt rögzítjük a műveletet, a mozgást és a védelem feltételét. Ezután a kidobórendszer visszatérő mozgását is ellenőrizzük. A „préselés” szó önmagában nem fedi le mindazt, ami a bála eltávolításakor történik.
Az idézett EN 16500 kiadás az EN ISO 13849-1:2008 kiadásra hivatkozik. Ezt a szabványkiadások kiválasztásakor figyelembe kell venni. Az ismertetett esetre megadott PLr d ettől még nem válik az egész bálázó közös minősítésévé.
A leállított zónában az anyag még mindig mozog
Most a kezelő két gép között szüntet meg egy elakadást. A saját zónájában a hajtások állnak. A szomszédos berendezés azonban továbbra is anyagot továbbít a technológiai nyíláson keresztül. A helyi vezérlő teljesítette a saját feladatát.
Az anyag nem ismeri a beszállítói határokat.
Az ISO 11161:2007, Amd 1:2010 a feladatzónákra és az integrált gyártórendszer kapcsolódási pontjaira irányítja a figyelmet. A 8.1.4 pont a zónák közötti anyagáramlásnál szükséges védelemmel foglalkozik.
A 8.8.1 pont szerinti specifikáció többek között az üzemmódokat, az emberek kölcsönhatásait, a rendszer viselkedését, az interfészeket és a meghibásodási reakciókat tartalmazza. Két külön PL-jelentés éppen ezt a közös feladatot hagyja az integrátorra.
Egyeztetni kell a leállítás hatókörét vagy más megfelelő interfészvédelmet, a hozzáférést és a szomszédos berendezések viselkedését. Akkor is, ha eltűnik a szükséges jel. Az elakadást megszüntető embernek a teljes beavatkozás alatt védelemre van szüksége.
Az, hogy „az interfész az integrátor feladata”, jól megnevezi a felelőst. A feladatot azonban egyik összekapcsolt gép sem végzi el helyette. A védelem hatóköre az anyagáramlással továbbított veszélyekből is következik. Az egyik gép állapotát össze kell kötni a szomszédos berendezések elvárt viselkedésével.
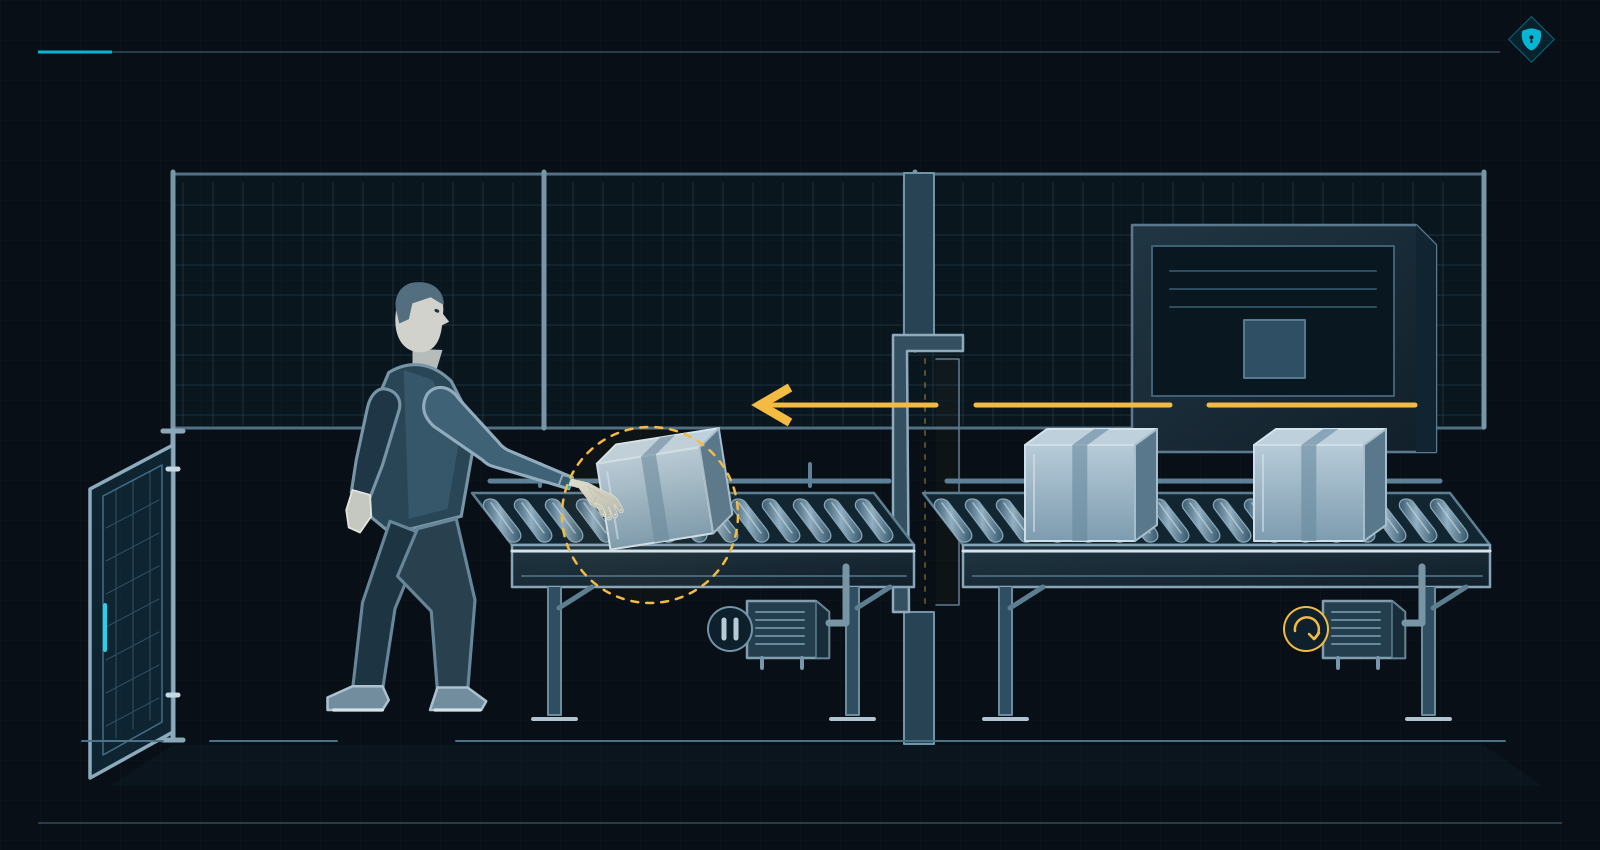
Az automatikus cikluson kívül az embernek még mindig van munkája. A befogás, a bála eltávolítása és az elakadás megszüntetése saját mozgásokkal, hozzáférésekkel és energiaforrásokkal jár. Az SRS-nek a teljes szükséges műveleten végig kell vezetnie a védelmet.
A befogó megállt. Mi történjen a munkadarabbal?
„A védőburkolat nyitásakor a gép álljon le.” Az automatizálási szakember a mozdulatlan befogóra mutat. A gépész a munkadarabot nézi, amelyet a kezelő még mindig nem mert elengedni.
Mindketten ugyanazt a gépet látják. A „leállítás” szó csak egy időre elfedte, hogy nem egyeztették, pontosan milyen fizikai állapotnak kell létrejönnie.
A specifikációban ezért rögzítjük a funkció nevét, a veszéllyel való kapcsolatát, a kiváltó eseményt és a kimenetek által kezdeményezett reakciót. Felsoroljuk az érintett mozgásokat és a védelem területét. Ezután lehet eldönteni a leállításukat és a leállítás utáni szükséges állapotot.
A hozzáférés közbeni kézi beállítás saját követelményeket kap, összhangban a kiválasztott védelmi koncepcióval. Külön leírjuk, hogy automatikus üzemmódban a nyitott védőburkolatnak meg kell akadályoznia a meghatározott veszélyes mozgások elindítását.
A leállítás és a váratlan indítás megakadályozása használhat közös alrendszereket. Ettől még mindegyik funkcióhoz világos leírás és ellenőrzés kell. A kezelő védelmi igénye nem szűnik meg attól, hogy újabb parancs érkezik a vezérléshez.
Megint elhangzik a javaslat: kapcsoljunk ki mindent
A kapcsolási rajzon meggyőző az ötlet. Kikapcsoljuk a kimeneteket, megszűnik az energia, az ügy lezártnak látszik. A gépész ekkor hozzáteszi: nyomásvesztéskor a befogó elengedheti a munkadarabot.
Ebben a pillanatban már nem pusztán a mozgás leállításáról beszélünk. El kell dönteni a teher megtartását és azt is, mennyi ideig kell fennmaradnia az elvárt állapotnak. A kikapcsolási parancs nem mondja meg, mi tartja meg utána a munkadarabot.
Az SRS a kockázatértékelésből következő fizikai állapotot írja le: a mozgások álljanak le, a munkadarab pedig maradjon megtartva. Ha gravitációval terhelt függőleges tengely is van, a lezuhanás elleni védelem is belép a képbe. A tervnek kell megmutatnia, hogyan teljesülnek ezek a követelmények.
A csapat végigveszi a tápellátás megszűnését, a nem megengedett ingadozásokat és az energia visszatérését. Minden helyzetre meghatározza a rendszer viselkedését. Így a nyomás vagy feszültség visszatérése nem marad leíratlan rés a műveleti sorrendben.
Külön vizsgáljuk a hiba felismerését: milyen reakció vezet biztonságot biztosító állapothoz, és meddig kell ezt az állapotot a javításig fenntartani. Egyidejűleg aktív funkcióknál tisztázni kell az elsőbbséget és az esetleges konfliktusokat. A leállítás nem veheti el értékelés nélkül a teher megtartásához szükséges védelmet.
Az érzékelő már válaszolt. A mechanikának még idő kell
Az ember nem vár a védőburkolatnál addig, amíg az a mechanikának kényelmes. Egy meghatározott hely felé nyúl. Ezért vissza kell térni a testhelyzetéhez, a hozzáférés módjához és az elvárt állapot eléréséhez szükséges időhöz.
Az automatizálási szakember megmutatja az érzékelő reakcióidejét. Utána azonban még dolgozik a logika, a kommunikáció, a végrehajtó elem és a mechanika. Az SRS-ben követelményt kell megadni a gép teljes válaszidejére, beleértve a mozgás leállását is.
Az ISO 13855 szerinti védőberendezés-elhelyezéshez megfelelő leállási adatok és értékelési feltételek kellenek. A terhelés, a szerszám, a hőmérséklet és a kopás módosíthatja az eredményt. Egy katalógusadat nem helyettesíti a teljes gép viselkedésének mérését.
Ha az adat hiányzik, nyitott feladatként rögzíteni kell, ki szolgáltatja, és mely döntések várnak rá. Az ideiglenes értéket később igazolni kell, vagy módosítani kell a tervet.
Ellenkező esetben a kivitelező olyan szám köré építi a védőburkolatot, amelyet az automatizálási szakember csak becslésnek szánt. Az átvételen aztán mindketten egyetértenek abban, hogy „az időről volt szó”.
A kezelő üzemmódot vált, aztán bezárja az ajtót
A munkadarab továbbra is befogásra vár. Ha a koncepció hozzáférés mellett is enged mozgást, az SRS meghatározza az üzemmódot és a mozgás feltételeit. Az üzemmód kiválasztása legyen egyértelmű, az átmenetek pedig tartsák fenn a szükséges védelmet.
Az üzemmód puszta kiválasztása nem indíthat el mozgást. A képernyőn megjelenő „szerviz” felirat semmit nem véd meg a befogónál. Csak a pontosan meghatározott viselkedés ad végrehajtható feladatot a programozónak.
Vizsgálni kell a befogókészülék tisztítását és javítását is. Egyes munkákhoz a gépet minden energiaforrástól le kell választani, a leválasztó készülékeket pedig leválasztott helyzetben kell biztosítani. Más munkák megfelelően védett mozgást igényelnek. E tevékenységek kockázatértékelésének eredményeit a követelményekben is tükrözni kell.
A munkadarab beállítására szolgáló megoldást nem vihetjük át automatikusan minden javításra. Az ember ilyenkor máshol állhat és más veszélyeket érhet el. A művelet átnevezése a használati utasításban nem változtatja meg a mechanikához való hozzáférést.
Befogás után a kezelő bezárja a védőburkolatot. Az érzékelő visszajelzi az ajtó helyzetét. Azt azonban nem tudja önmagában megmondani, maradt-e valaki a veszélyes térben, illetve működnek-e a további védelmi intézkedések. Második személy jelenlétében ezek a kérdések különösen fontossá válnak.
Az SRS meghatározza a visszaállítás és az újraindítás feltételeit. Ha a kockázatértékelés kézi visszaállítást kíván meg, annak kezelőszervét a veszélyes téren kívül, megfelelő rálátással és a veszélyes térből való működtetés lehetősége nélkül kell elhelyezni.
A visszaállítás szándékos művelet, amely különbözik az indítástól. A jel elfogadásához annak állapotváltozását is felügyelni kell. A visszaállítás önmagában nem idézhet elő veszélyt; a megfelelő biztonsági funkcióknak és műszaki védőintézkedéseknek már működniük kell.
Ha a tér egy része nem látható, megfelelő megoldás kell, például visszaállítási sorrend vagy jelenlét-felügyelet. Indokolt esetben automatikus visszaállítás is alkalmazható, például ha a folyamatos személyérzékelés megakadályozza a veszélyes helyzet kialakulását.
A dokumentumban mindig az adott alkalmazásra hozott döntés marad meg. Ha a visszaállítás biztonsági funkció, PLr-t is kell hozzá rendelni. Nem feltételezhetjük, hogy minden azonos feliratú nyomógomb ugyanazt a szerepet tölti be.
Ha a gép mellett adagoló dolgozik, annak beszállítójával is közölni kell a befogókészülékhez való hozzáféréskor elvárt állapotot és a jelek elvesztésekor szükséges reakciót. Az integrátor egyezteti az interfészeket a többi funkcióval. A „STOP elküldve” csak az adót írja le; a specifikációban azt is meg kell mondani, hogyan és mikor reagáljon a vevő.
Egyetlen munkadarab még nem írja le a teljes üzemeltetést
A kezelő egyszer bemutatta a befogást, de a műszakban újra és újra megismétli. Rögzíteni kell a funkció igénybevételi gyakoriságát és az elemei által végzett műveletek számát. A minden munkadarabnál szükséges hozzáférés más üzemeltetési követelményeket jelent, mint egy ritka beavatkozás.
Ehhez jön a környezet, a tisztítás és a karbantartás. A készülékadatokat a tényleges működési intenzitáshoz és alkalmazási feltételekhez kell rendelni akkor is, ha ugyanaz a komponens már működik egy másik gépben.
Az SRS lezárása előtt minden funkció PLr-t kap, megfelelő indoklással: saját kockázatértékelés vagy egy alkalmazható C típusú szabvány követelménye és annak feltételei alapján. A befogókészüléknél az adott alkalmazás követelménye számít.
Az elért PL csak később, a megvalósítás értékelésekor jelenik meg. Most azt határozzuk meg, mit követelünk meg tőle. A két érték hasonló elhelyezése a táblázatban nem moshatja össze a szerepüket.
Írjuk le úgy, hogy a következő automatizálási szakembernek ne kelljen találgatnia
Tegyük fel, hogy a csapat mechanikus megtámasztó fészket választott. A kezelő elhelyezheti a munkadarabot, majd visszahúzhatja a kezét a védőburkolat bezárása és a befogó elindítása előtt. Ez csak egy lehetséges változat. Ha a valós feladat nyitott hozzáférésnél is mozgást igényel, ahhoz megfelelő védelem és külön követelményrendszer szükséges.
Rögzítsük a döntést egyetlen funkció adatlapján. Az alábbi PLr d, 200 ms és minden további szám kizárólag fiktív példa, nem másolható gépparaméter. Saját projektben az értékeket meg kell indokolni, és alkalmazni kell a megfelelő C típusú követelményeket. Az adatlap addig munkapélda, amíg ezek a kérdések nincsenek lezárva.
| SRS-mező | Példa a követelmény megfogalmazására | ISO 13849-1:2023 |
|---|---|---|
| Funkció és indok / SF-01, APP-01 | SF-01: a befogó hajtott mozgásának leállítása és megakadályozása a megtámasztó fészekhez való hozzáférés közben. TASK-L01: 12 kg-os munkadarab elhelyezése. HS-01: ujjak a befogópofák tartományában. Kapcsolat a kockázatértékeléssel: RA-L01. | 5.1; 5.2.1.2; 5.2.1.3 a) |
| Kiváltó esemény / REQ-01 | Hozzáférési igény vagy a védőburkolat szükséges zárt, illetve reteszelt állapotának elvesztése, miközben a befogó mozgása engedélyezett. A nyitott hozzáférés fenntartja a mozgás blokkolását. | 5.2.1.3 b) |
| Elvárt hatás / REQ-02 | A befogópofák mozgásának leállítása és további hajtott mozgás megakadályozása hozzáférés közben. A védőburkolat reteszelésének feloldása csak minden szükséges feltétel teljesülése után engedhető meg. A munkadarabot független mechanikus fészek támasztja meg. | 5.2.1.3 c) |
| PLr és alapja / REQ-09 | PLr d – a fiktív RA-L01-ben megadott oktatási feltételezés. Valós projektben saját kockázatértékelésből vagy megfelelő C típusú szabvány alkalmazható követelményéből kell következnie. Ez nem a rendszer által elért PL. | 5.2.1.3 d); 5.3 |
| Idő és hozzáférés / REQ-03 | Legfeljebb 200 ms – példaként megadott határérték a védőburkolati eseménytől a kijelölt mozgás megszűnéséig, a mechanikával együtt. A védőburkolat minden szükséges biztonsági feltétel teljesüléséig reteszelt marad. A 200 ms önmagában nem igazolja a biztonságos hozzáférést. | 5.2.1.3 e) |
| Üzemmódok / REQ-04 | Automatikus üzem és kézi betöltés. Ebben a változatban nyitott védőburkolat mellett nincs hajtott befogás. Ha a valós feladat ezt igényli, vissza kell térni a kockázatértékeléshez és a védelem specifikálásához. | 5.2.1.3 f) |
| Interfészek / REQ-05 | A befogó elvárt állapotának visszaigazolása csak az egyik hozzáférési feltétel. Az orsó, a tengelyek és az adagoló megfelelő állapotai is szükségesek, ezeket más funkciók írják le. A jel vételének visszaigazolása nem helyettesíti a megkövetelt reakciót. | 5.2.1.3 g) |
| Hiba / REQ-06 | A funkciót befolyásoló felismert hiba blokkolja az új mozgást és a hozzáférés engedélyezését mindaddig, amíg létre nem jön az elvárt állapot. Ezt az állapotot a megfelelő hiba megszüntetéséig fenn kell tartani. | 5.2.1.3 h) |
| Energia / REQ-07 | Az energia megszűnése és visszatérése nem okozhat veszélyes mozgást vagy a megtámasztott munkadarab elengedését. A mechanikus fészekhez külön szilárdsági és működési igazolás szükséges; attól, hogy szerepel ezen az adatlapon, még nem kap PLr-t. | 5.2.1.3 i) |
| Gyakoriság és környezet / APP-02, 04 | Példa: 40 hozzáférés/óra, 16 óra/nap, 250 nap/év, vagyis 160 000 igénybevétel/év. Az egyes elemek műveletszámát külön rögzítjük. Feltételezett környezet: beltéri üzemcsarnok, 5–40 °C, hűtő-kenő folyadék és forgács. Más feltételeket külön figyelembe kell venni. | 5.2.1.2; 5.2.1.3 j) |
| Elsőbbség / REQ-10 | A funkció igénye elsőbbséget élvez a befogó normál START parancsával szemben. A többi funkcióval való együttműködés nem szüntetheti meg a munkadarab szükséges megtartását, és nem engedhet idő előtti hozzáférést. | 5.2.1.3 k) |
| C típusú szabvány / APP-03 | Ellenőrizni kell a hatályt, valamint többek között a befogásra és hozzáférésre vonatkozó követelményeket. Ennél a hipotetikus szerszámgépnél az ISO 16090-1-et vizsgáljuk. A pontos pontokat és alkalmazásuk eredményét az SRS lezárása előtt rögzíteni kell. | 5.2.1.3 l) |
| Visszatérés a munkához / REQ-08 | A szükséges állapotok helyreállítása után külön, szándékos visszaállítás és külön indítási parancs szükséges. A védőburkolat bezárása, a visszaállítás vagy az energia visszatérése önmagában nem indítja el a befogót. | 5.2.1.3 m) |
| Ellenőrzés és változat | A REQ-01…10 követelményeket össze kell kapcsolni a megfelelő elemzésekkel, VT-01…06 próbákkal, tervdokumentumokkal és az értékelt konfigurációval. A PL és az elsőbbségi szabályok értékeléséhez saját bizonyíték kell. Munkadarab-, üzemmód- vagy paraméterváltozásnál hatásvizsgálat szükséges. | 5.4; 10; 12 a) |
Egy funkció adatlapja csak az SRS része. Szükség van még a gép korlátaira, az emberi feladatokra, a kockázatértékelés bemeneteire, a többi funkcióra, az interfészekre és a dokumentum felügyeletére. Minden „nem alkalmazható” bejegyzést meg kell indokolni. A hiányzó PLr-t vagy hozzáférési feltételt nem lehet egy aláírt sablonnal eltakarni.
A SafetySoftware angol nyelvű PDF-je az eset részletes leírását, kibővített SF-01 adatlapot, vizsgálati kritériumokat, valamint kitölthető projekt-, funkció- és bizonyíték-összerendelő lapokat tartalmaz. A példa a munkamódszert mutatja; a mezőket a saját csapat tényleges döntéseivel kell kitölteni.
SRS-mintapélda és kitölthető adatlapok letöltése (PDF, angolul)
A gépésznek és az automatizálási szakembernek ugyanazokra a megállapításokra van szüksége. Ezért a követelmények nevet, azonosítót és verziót kapnak, továbbá kapcsolatot a kockázatértékeléshez. Később hozzájuk rendelhetők a terv és az ellenőrzések eredményei.
Az információ kezelhető dokumentumban, funkciólapokon vagy felügyelt nyilvántartásban. A szabvány a tartalmat követeli meg, nem egyetlen kötelező táblázatmintát. A „nem alkalmazható” bejegyzéshez is alkalmazásspecifikus indoklás kell.
Az így felépített SRS az 5.2.1.1 szerinti tervezés alapja, tartalmazza az 5.2.1.3 követelményeit, és bekerül a 12 a) pont szerinti műszaki dokumentációba. Lehetővé teszi a munka átadását a kockázatértékelést végző szervezet és a vezérléstervező között.
A felhasználónak és az integrátornak meg kell kapnia a saját feladataihoz szükséges információkat. Ebből azonban nem következik automatikusan a teljes belső tervezési dokumentáció átadásának kötelezettsége. Az információ terjedelmét az adott feladathoz és felelősséghez kell igazítani.
Amikor a programozó visszatér a kódhoz, ugyanarra a kézre, befogóra és műveleti sorrendre talál követelményeket. A befogókészülék későbbi változtatásakor az is látszik majd, miért születtek ezek a döntések. A projekt többé nem a megbeszélés résztvevőinek emlékezetén áll vagy bukik.
Az SRS-nek a teljes műveleten végig kell vinnie a védelmet, energiavesztéskor is. A kiváltás, a mozgás, a munkadarab megtartása, a gép válaszideje és a munkához való visszatérés mind egyeztetett követelményt igényel. Ez ad megvalósítási alapot a tervezőnek és vizsgálati kritériumot a validáláshoz.
Most végre kell hajtani azt, amit leírtunk
Már tudjuk, hogyan állítja be a kezelő a munkadarabot, mely mozgások szükségesek, és mit várunk energiavesztéskor. A funkciók PLr-t kaptak. Valaki már ki is pipálná, hogy a biztonság kész.
Eddig csak abban állapodtunk meg, mit kell a gépnek teljesítenie. Maga a gép még semmit nem teljesített.
Ki kell választani az architektúrát és az alrendszereket, meg kell tervezni a logikát és be kell állítani a paramétereket. Vizsgálni kell a terhelést, a diagnosztikát, a környezetet és a mechanikával való együttműködést. A szelepnek valóban az elvárt állapotba kell vinnie a rendszert; a hajtásfunkciónak a tényleges mozgásra kell hatnia.
A befogókészüléket is el kell készíteni és ellenőrizni kell. A geometriájának kell lehetővé tennie a kiválasztott befogási módot. Egy hibátlan programfeltétel nem pótolja azt az alkatrészt, amelynek a munkadarabot kézi megtartás nélkül kellett volna pozicionálnia.
A korábban validált alrendszerek itt valóban időt takaríthatnak meg. Az ISO 13849-1 engedi használatukat az integráció feltételeinek teljesítése mellett. Megőrizzük az alkalmazási adatokat és korlátokat, majd igazoljuk a teljes funkció összekapcsolását.
Most van helye a bevált építőelemeknek: már ismerjük a követelményt, és tudjuk, milyen tulajdonságot várunk tőlük. Azt is meg lehet határozni, mit kell még bizonyítani a gépbe szerelés után.
Az elért PL ISO 13849-1 szerinti értékelésekor ellenőrizzük a PLr-hez való viszonyt, a megbízhatóságot, az architektúrát, a diagnosztikát és a közös okú meghibásodásokat. Ehhez jönnek a szisztematikus hibák, a szoftver, a környezet és az ergonómia.
A program ennek ellenére megengedhet mozgást rossz üzemmódban. A megbízhatósági modell maradhat hibátlan, miközben a hiba a mozgásengedélyezési logikában ül. Pontosan ezt a feltételt kell megtalálni és ellenőrizni.
A hibakizárásnak is a valós szerelés és használat mellett érvényes indokláson kell alapulnia. Egy számítóeszköz nem nézi meg a befogókészüléket a csarnokban végzett módosítás után. A modellhez valakinek valós feltételezéseket kell szolgáltatnia.
A megfelelőségi nyilatkozat mögött ott kell lennie az elvégzett munkának
Az SRS önmagában nem elegendő az ISO 13849-1 szerinti teljes megfelelőség kijelentéséhez. Minden alkalmazandó követelményhez el kell végezni a megfelelő tervezési, verifikálási, validálási és dokumentálási tevékenységet.
Egy szabványszámot gyorsan be lehet írni. A mögötte álló munka valamivel több helyet igényel, mint egy sor a nyilatkozatban.
Az ISO 12100 hiánya a felsorolt szabványok közül önmagában nem bizonyítja, hogy nem készült kockázatértékelés. Ezt a dokumentum tartalma, a döntések és azok tervezési felhasználása mutatják meg. Ugyanígy a „kérünk egy PL d-t” feladatkiadás sem pótolja a művelet és a szükséges védelem leírását.
A megoldás elkészítése után vissza kell térni a teljes gép kockázatértékeléséhez. Ellenőrizzük, hogy létrejött-e a tervezett kockázatcsökkentés, mégpedig új veszélyek létrehozása nélkül.
A módosított befogókészülék jobban tarthatja a munkadarabot, közben viszont más kivételi mozdulatot követelhet. Ezt az új műveletet is elemezni kell. Az ISO 12100 iteratív folyamata a tényleges géphez tér vissza, nem áll meg a kijavított rajznál.
Az SRS csak megnyitja azt a munkát, amelyet később bizonyítani kell. A kiválasztás, az integráció, a PL értékelése, a verifikálás és a validálás igazolja, hogy a megvalósított funkció az előírt feltételek között teljesíti a követelményeket. A dokumentum önmagában semmit nem állít meg.
A gép megállt. A vizsgálat még nem ért véget
Ismét kinyitjuk a védőburkolatot. Most már tudjuk, mely mozgásoknak, mennyi időn belül kell megszűnniük, és hogyan kell megtartani a munkadarabot. A vezérlő a tervezett állapotot jelzi. A vizsgálatot végző szakember azonban a mechanikát is nézi.
Igazolni kell a mozgást, a terhelést, a megtartást és a munkához való visszatérést. Minden fizikai eredményt konkrét követelményhez rendelünk. Egy megfelelő képernyőjelzés még nem a teljes vizsgálat eredménye.
Ez a munka már a gép megépítése előtt elkezdődött. Az 5.4 pont szerint az SRS-t tervezés előtt felül kell vizsgálni: megfelelnek-e a funkciók a kockázatértékelésnek, és tartalmazza-e a dokumentum a szükséges követelményeket?
Az SRS 10.2 pont szerinti validálása segít megtalálni a kihagyásokat, hibákat, valamint az alkalmazáshoz, a feltételekhez és az észszerűen előrelátható rendellenes használathoz képest fennálló eltéréseket. Egy kimaradt feladatot lényegesen kényelmesebb akkor felismerni, amikor a befogókészülék még csak rajzon létezik.
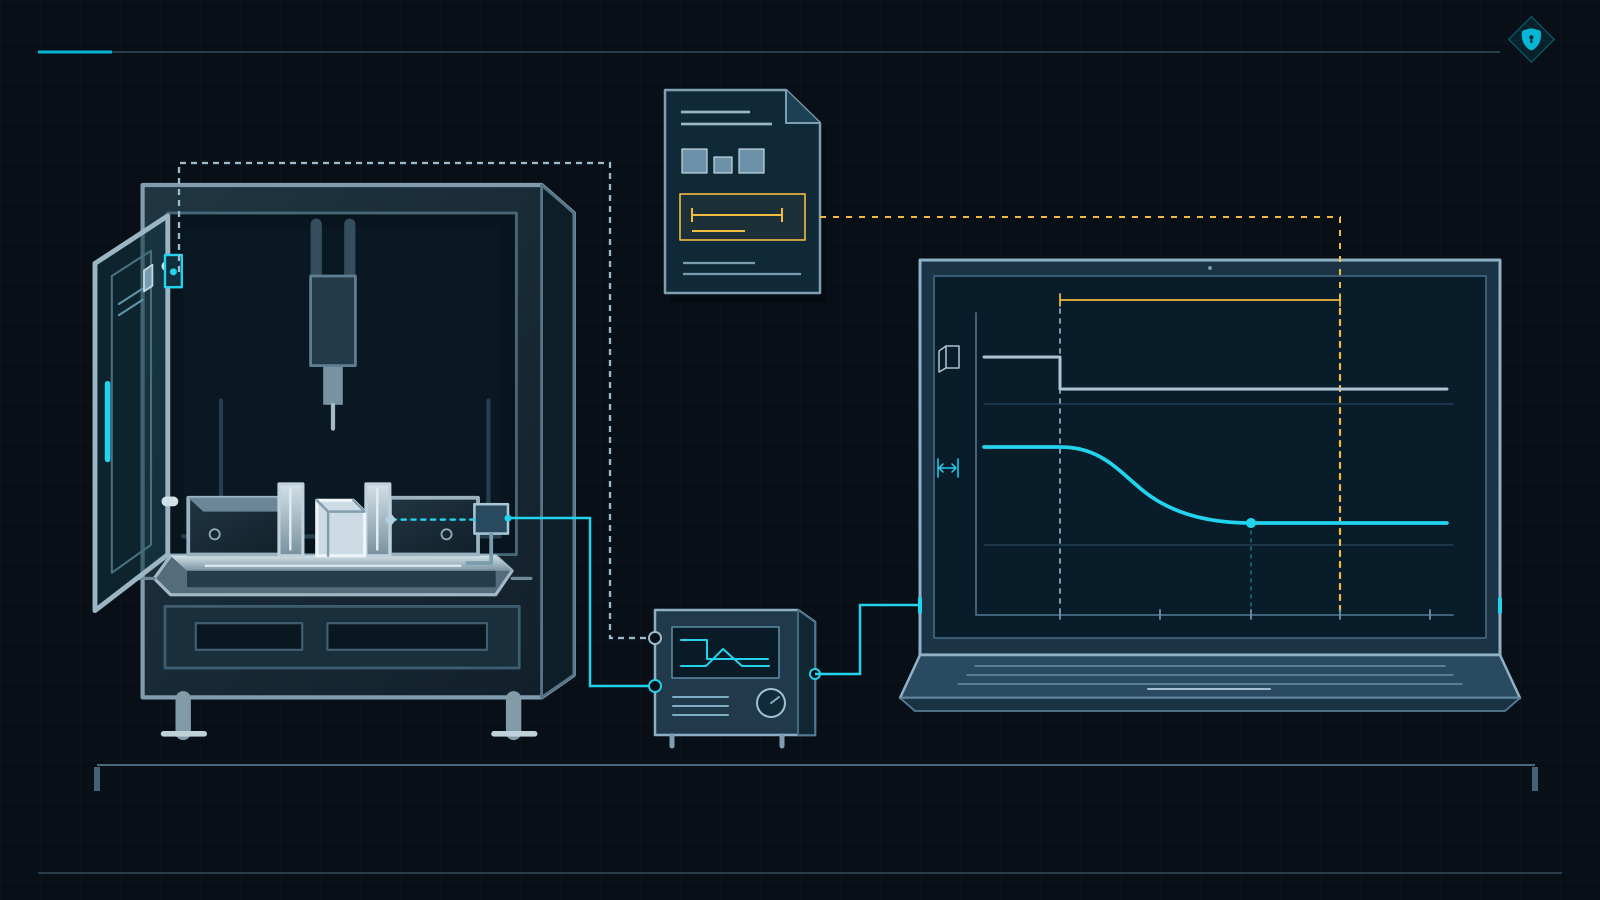
A megvalósítás validálása azt vizsgálja, teljesül-e az SRS és minden további alkalmazandó követelmény. A munka terv szerint végzett elemzésekből és vizsgálatokból áll. Az elemzések a tervezéssel párhuzamosan elindulhatnak; a fizikai gépen végzett végső próbák zárják le a megfelelő részt.
Vizsgáljuk meg azt a mozgást is, amelyre a kezelőnek szüksége van
A védőburkolatnál ellenőrizzük a kiváltást, a reakciót, az időt és az elvárt állapot fenntartását. Ezután következik a munkadarab beállítása. Ha az SRS hozzáférés közben mozgást engedélyez, pontosan ilyen körülmények között kell vizsgálni.
Utána jön az üzemmódváltás, a művelet lezárása, a visszaállítás és az újraindítás. A kezelőnek végig kell járnia a teljes egyeztetett munkafolyamatot. Egyetlen sikeres ajtónyitás nem modellezi azt, amit a következő száz munkadarabnál tenni fog.
Gyártósoron a másik gépet is figyelni kell. A jel vételének vezérlőoldali visszaigazolása része lehet az ellenőrzésnek, de még igazolni kell az összekapcsolt rendszer elvárt állapotát, a késleltetésekkel és kölcsönhatásokkal együtt.
A beszállítók külön jegyzőkönyvei nem állítják meg az anyagot az interfészen. Ezt a viselkedést az egyeztetett integrációs hatókörben kell megvizsgálni.
A tervnek ki kell terjednie a hibák, jelvesztések és energiaellátási változások melletti viselkedés elemzésére és vizsgálatára is. A terjedelmet a szabvány és a konkrét terv határozza meg. A vizsgálatokhoz előkészített, felügyelt körülmények és a vizsgálatot végző kompetens személyek megfelelő védelme szükséges.
A befogónál ismét előkerül a munkadarab megtartása a normál működés megszakítása után. A mozgás leállításának és a teher megtartásának ugyanabban a vizsgálati eredményben kell találkoznia, nem két egymástól független leírásban.
A jegyzőkönyvben szerepeljen a vizsgálati feltétel, a kritérium, az eredmény és a gép konfigurációja. Időméréskor a módszer és a körülmények is. A következő szakembernek tudnia kell, milyen terheléssel vizsgáltak, és mely viselkedést fogadták el megfelelőnek.
A „funkció működik” mondat alá tett aláírás kevesebb helyet foglal. Cserébe sokkal több munkát hagy a következő tervezőre.
A programot már kijavították. A jegyzőkönyv még az előző verzióra emlékszik
Az automatizálási szakember módosította a mozgásengedélyezés feltételét, a vizsgálati terv viszont még a régi változatot ellenőrzi. Mindkét fél lezárhatja a dokumentumait, miközben eltérő konfigurációkról beszélnek. A követelménynek, a tervnek és a bizonyítékoknak ugyanarra az értékelt változatra kell vonatkozniuk.
A változást az SRS-től a megfelelő eredményekig követni kell, és értékelni kell a többi funkcióra gyakorolt hatását. A befogón végzett javítás nem tűnik el az értékelésből attól, hogy már bekerült a programba.
A szabvány a validálást végző személyek függetlenségét javasolja az SRP/CS tervezésétől. Egy projekten kívüli szakember könnyebben rákérdez arra a feltételezésre, amelyet a szerző már észre sem vesz. Kompetencia, megfelelő folyamat és a vizsgálati hatókörhöz illeszkedő dokumentált eredmény kell.
Ez nem jelenti minden biztonsági funkció kötelező külső tanúsítását. Azt, hogy mit igazoltak, az elvégzett munka és annak hatóköre dönti el. A követelményt megvalósításhoz és ellenőrzési bizonyítékhoz kell kapcsolni. Az eredményből, a módszerből és a konfigurációból megállapíthatónak kell lennie, milyen gépviselkedést értékeltek.
Néhány hónappal később nagyobb munkadarab érkezik
A nagyobb munkadarab elfér az asztalon. A befogókészülék is bezárható. Máris elhangzik a csarnokban: „ezt a gép simán megcsinálja”. Mielőtt mozgással próbálnánk bizonyítani, vissza kell térni a gép korlátaihoz.
Az ISO 12100 5.3 pontja a használati, térbeli és időbeli, valamint egyéb korlátokat is magában foglalja. Ennél a gépnél ellenőrizni kell az előirányzott munkadarabokat és szerszámokat, a terheléseket, a befogási módot és a kezelő számára szükséges helyet. Az asztal mérete önmagában nem írja le a megengedett alkalmazást.
Ha az új feladat az értékelt tartományon belül marad, lehet előirányzott átállás. Ilyenkor igazolni kell, hogy az adott konfiguráció mellett továbbra is teljesülnek a védelem feltételei. A nagyobb munkadarab nem jelent automatikusan gépátalakítást.
Tegyük fel azonban, hogy a kezelőnek most a másik oldalról kell megközelítenie a gépet, amely a visszaállítás helyéről nem látható. Vagy az új szerszám a védelem tervezésekor elfogadott érték fölé növeli a leállási időt. Megváltozott egy olyan feltétel, amelyre a védelem hatásosságát alapozták.
A kapcsolószekrényben egyetlen modult sem cseréltek ki. A komponenslista megnyugtatóan változatlan. Csakhogy azon soha nem szerepelt, honnan nyúl be a kezelő.
Visszatérünk a korlátokhoz és a kockázatértékeléshez, onnan pedig az SRS követelményeihez. Meghatározzuk a változás hatását a tervre és a korábbi eredményekre. Az új feladat csak a szükséges védelem megvalósítása, valamint az előírt ellenőrzések és validálás után engedhető meg.
A nagyobb munkadarab egyszerű beírása a dokumentációba nem indokolja az alkalmazási tartomány kibővítését.
Ugyanez igaz a védelem fenntartásának feltételeire. Ha a hatásosság ellenőrzéstől, beállítástól, alkatrészcserétől vagy meghatározott használati időtől függ, ezt az információt el kell juttatni az érintett személyekhez. Az időbeli korlátok nem érnek véget az üzembe helyezéssel.
A kockázatértékeléssel és tervdokumentációval összekapcsolt SRS lehetővé teszi a szerviz számára a döntések visszafejtését. Enélkül marad a telefon annak, aki évekkel korábban megírta a programot, és a remény, hogy még emlékszik, melyik munkafolyamathoz választotta az adott feltételt.
Az új alkalmazáshoz szükséges átépítés akár lényeges módosításnak is minősülhet. A nagyobb munkadarab vagy a korábbi korlát átlépése önmagában még nem dönti el ezt; a tényleges változásra vonatkozó jogi kritériumok az irányadók.
Az (EU) 2023/1230 rendelet 3. cikkének 16. pontja határozza meg a lényeges módosítást, a 18. cikk pedig a módosítást végző személy kötelezettségeit. Ezeket a rendelkezéseket 2027. január 20-tól kell alkalmazni. Az SRS frissítése csak egy része annak a munkának, amelyet egy ilyen módosítás elindíthat.
Az átvételen azt kell megvizsgálni, amit az SRS-ben megígértünk: a mozgásokat, energiákat, hozzáféréseket és interfészeket, amelyekkel az ember találkozik. A feladat vagy a feltételek változásakor értékelni kell, hogy a meglévő védelem és annak indoklása továbbra is megfelelő-e.
Mielőtt megrendeled a következő készletet
Térjünk vissza a munkadarabot tartó kezelőhöz. Egyetlen művelet végigjárása olyan hiányt tárt fel, amely nem szerepelt sem az eszközkatalógusban, sem a PL-jelentésben. Egyeztetni kellett a készülékezést, a hozzáférést, a mozgásokat és az energiavesztés utáni viselkedést.
Ezekből a döntésekből lett valódi tervezési feladat. Most már kiválasztható a vezérlés, és ellenőrizhető, hogy megvalósítja-e a szükséges védelmet. A tanúsítványoknak és a számításoknak végre van mihez kapcsolódniuk.
A következő gépnél járd végig ezt az utat valakivel, aki valóban ismeri a munkahely feladatait. Keresd meg a műveletet és veszélyeit a kockázatértékelésben, a követelményeket az SRS-ben, majd a válaszokat a tervben és a vizsgálati eredményekben. Így azonnal látszik, hol szakadt meg az indoklási lánc.
Ha pedig a kész kapcsolószekrény mellett valaki megkérdezi, hogy elkészült-e már a biztonság, mutasd meg, hogyan fogja be a kezelő a munkadarabot, és mi védi közben. Ez rendszerint nagyon gyorsan lezárja a kizárólag komponensekről szóló vitát.
Források és az idézett példák hatóköre
Az ismertetés alapját az alábbi szabványkiadások és pontok adják. A példák a követelmények megfogalmazásának módszerét mutatják be; minden gépnél külön ellenőrizni kell az alkalmazási területet.
- ISO 13849-1:2023 , Gépek biztonsága. Vezérlőrendszerek biztonsággal összefüggő részei. 1. rész: Általános tervezési alapelvek: 4.1–4.6, 5.1–5.4, ezen belül 5.2.1.3 és 5.2.2–5.2.3, valamint a 6–10. és 12–13. fejezet.
- ISO 12100:2010, Gépek biztonsága. A tervezés általános alapelvei. Kockázatértékelés és kockázatcsökkentés: 4–6. fejezet, különösen 5.3–5.4.
- ISO 16090-1:2022 , Szerszámgépek biztonsága. Megmunkálóközpontok, marógépek és transzfergépek. 1. rész: Biztonsági követelmények: 5.2.5.5, a munkadarab befogása.
- EN 16500:2014 , Hulladékok vagy újrahasznosítható anyagfrakciók tömörítésére szolgáló gépek. Függőleges bálázóprések. Biztonsági követelmények: 5.1.4 és 5.2.2. Hatóköre meghatározott, zárt kialakítású, kézi kötözésű függőleges bálázókra terjed ki. Az idézett követelmények az EN ISO 13849-1:2008 kiadásra hivatkoznak.
- ISO 11161:2007 , Amd 1:2010, Gépek biztonsága. Integrált gyártórendszerek. Alapkövetelmények: 7.1–7.2, 8.1.4 és 8.8–8.10. A példa az integrált rendszer feladataira, interfészeire és védelmi hatókörére vonatkozik.
- ISO 13855:2024, Gépek biztonsága. Védőberendezések elhelyezése az emberi test közeledési sebességének figyelembevételével: B és D melléklet, a leállás értékeléséhez szükséges adatok és feltételek.
- Az Európai Parlament és a Tanács (EU) 2023/1230 rendelete a gépekről : 3. cikk 16. pont – a lényeges módosítás fogalma; 18. cikk – a lényeges módosítást végző személy kötelezettségei; 54. cikk – az alkalmazás időpontjai.