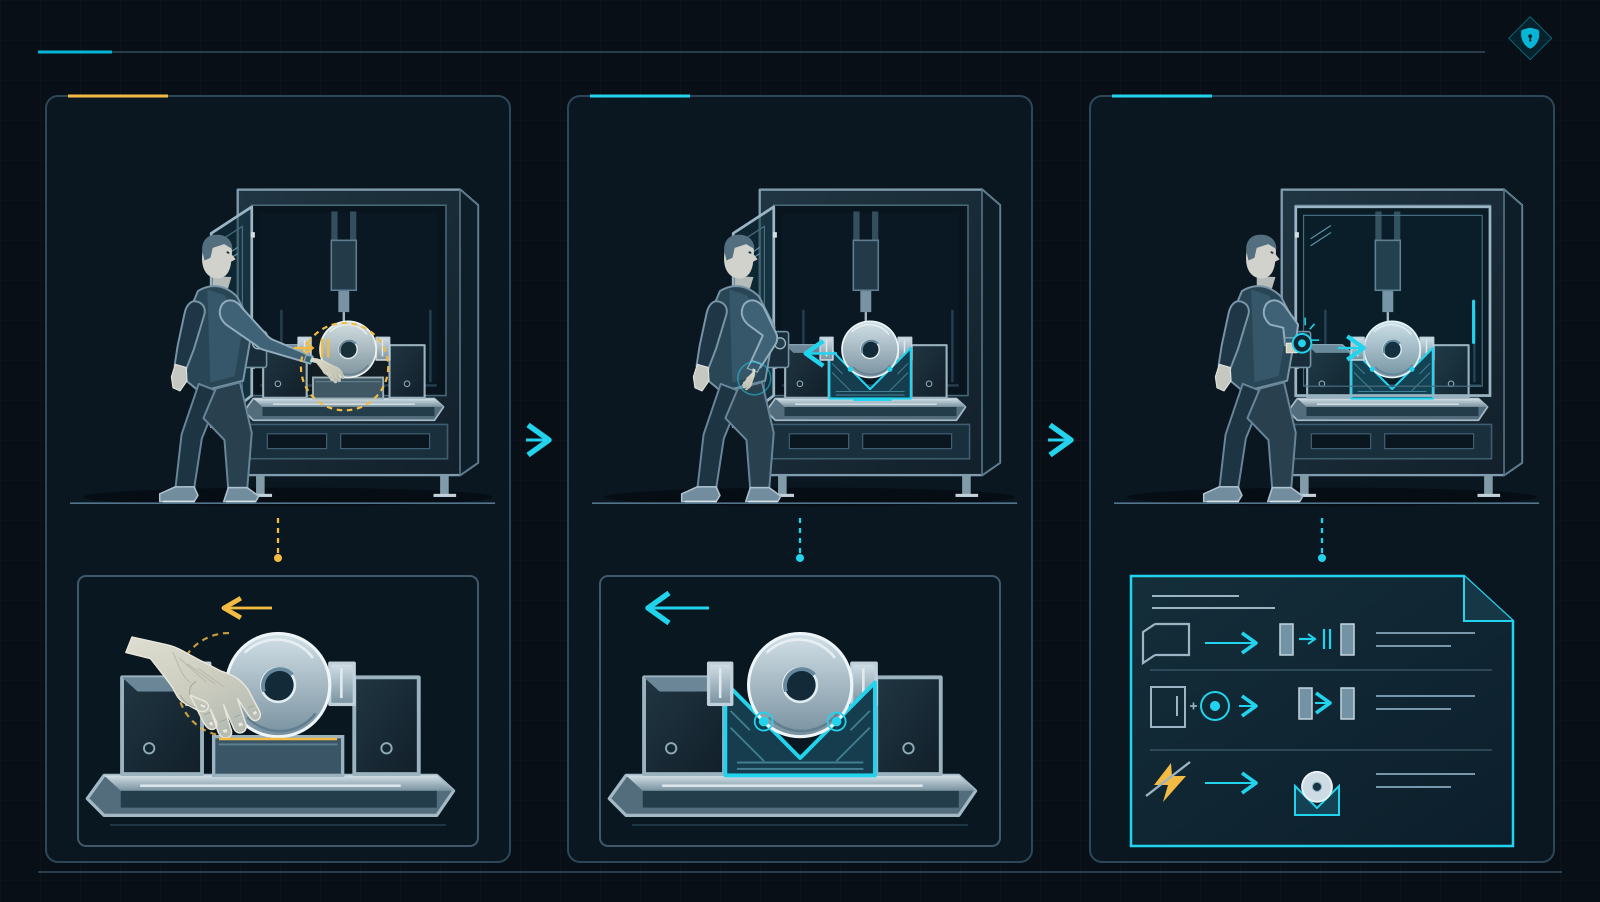
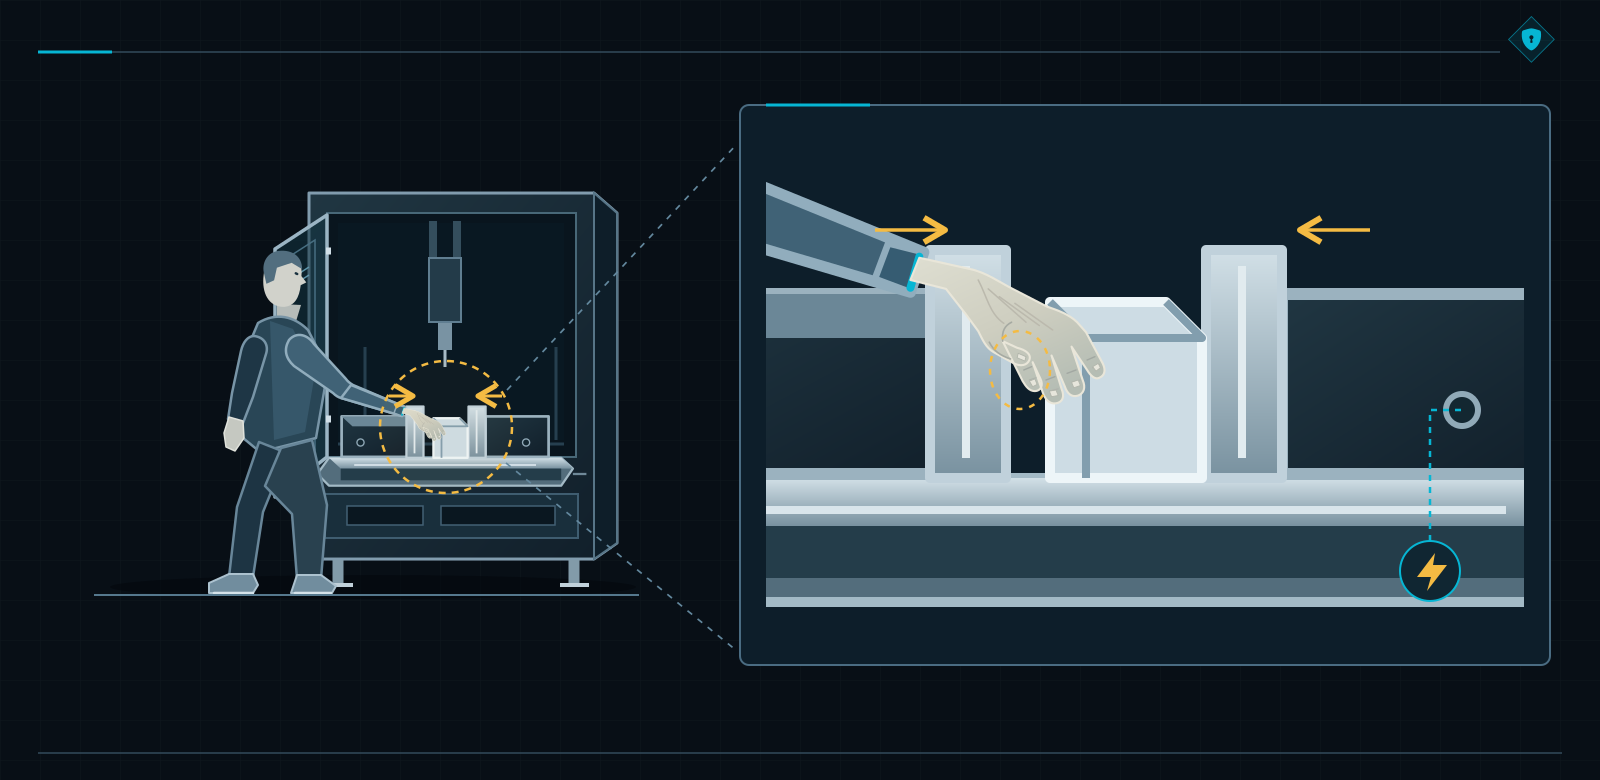
Operaator avab töötluskeskuse kaitsepiirde. Ta lükkab tooriku kinnitusseadmesse ja hoiab seda käega paigal, et asend enne kinnitamist õigeks saada. Ta proovib käivitada kinnituse. Masin keeldub: avatud kaitsepiire blokeerib liikumise.
Täpselt nii see projekteeritigi. Tootmine tuleb siiski kuidagi käima saada.
Oletame, et vaatame töökohta vastuvõtukatse ajal. Elektrikapis on kontrollitud komponendid, laual toimivustaseme (PL) arvutusaruanne. Projekteerijal on skeem, anduri andmed ja tootja teek. Operaatoril on toorik käes. Tema tööülesannet ei ole sama põhjalikult läbi räägitud.
Juhtimissüsteem täidab talle määratud funktsiooni õigesti. Enne funktsiooni valimist jäi aga küsimata, kuidas inimene peab tooriku kinnitama. Selle lünga peab sulgema ohutusnõuete spetsifikatsioon (SRS), enne kui kirjeldamata eeldus tellitakse, paigaldatakse ja programmeeritakse.
ISO 13849-1:2023 nõuab ISO 12100 kohase riskihindamise tulemusi. Nendest tuletatakse ohutusfunktsioonid, vajalik käitumine ja nõutav toimivustase (PLr). Kõik see pannakse kirja SRS-is, mis kuulub tehnilisse dokumentatsiooni ja annab aluse edasiseks projekteerimiseks.
Seejärel tulevad komponentide valik, arvutused, verifitseerimine ja valideerimine. Enne seda tasub kindlaks teha, kus asub kinnitamise ajal operaatori käsi. Juhtseadme kataloog seda ei ütle.
Kuidas kinnitada toorik ohutult, kui juhtimissüsteem on juba valmis?
Lähme mõne nädala võrra tagasi. Projekt liigub kiiresti, sest keegi pakub eelmisel masinal kasutatud ja järele proovitud komplekti: kaitsepiirde andur, juhtseade ning sobiv ajam. Andmed on olemas, teek valmis ja tarnija teab tähtaega.
Tooriku käsitsi joondamise küsimus jäetakse käikulaskmiseks. Siis on ju kõik silmaga näha.
Ja ongi. Operaator vajab avatud kaitsepiirde juures liikumist, juhtimissüsteem peab aga selle liikumise peatama. Pakutakse välja erand programmis. Ostetud seadmed hakkavad määrama kaitsenõudeid, kuigi tegelikult peaksid need nõudeid täitma.
Peatame arutelu kinnitusseadme juures. Miks peab operaator toorikut käega toetama? Kas rakis võiks selle asendi juba varem fikseerida? Milline liikumine on vältimatu ja milline kaob pärast kinnitusviisi muutmist?
Vastustest sõltub kaitsekontseptsioon. Võib-olla tuleb muuta kinnitusseadet. Võib-olla peab liikumine ligipääsu ajal säilima; siis tuleb määrata selle lubamise, piiramise ja peatamise tingimused. Üks erand loogikas ei lahenda selle töö ohutust.
Sama juhtseade, teine tööülesanne
Eelmises masinas võis laadimine käia teisiti. Oletame, et seal hoidis rakis paigale asetatud osa ise ning operaator sulges ukse enne kinnitamist. Siin jääb tema käsi kauemaks masinasse.
Juhtseadme tootekood klapib. Kasutustingimused ei pruugi klappida. Enne vana projekti korduskasutamist kontrollime ligipääsu, toimingute järjekorda, vajalikke liikumisi ja koormuse käitumist. Vastus „eelmisel masinal töötas” kirjeldab endiselt eelmist masinat.
Need otsused võivad muuta jooniseid, seadmevalikut ja programmi. Palju raskem on neid vastu võtta siis, kui elektrikapp on valmis ja ajakavas seisab veel ainult „vastuvõtt”. Sel hetkel takistab operaatori käsi juba ka projekti sulgemist.
Juhtimisahela uusarvutus ei lahenda vaidlust kinnitusseadme juures. Saavutatud PL kehtib rakendatud funktsiooni ja selle hindamise tingimuste kohta. Kui kontrollisime kaitsepiirde avamisel käivituvat seiskamist, ei lisa arvutustulemus nõudeid käsitsi kinnitamisele.
Masinal võib olla kaks kanalit ja mitte ühtegi nõuet toimingu kohta, mida operaator parajasti teeb.
Sertifitseeritud seadmed ja varem valideeritud alamsüsteemid on kasulikud. ISO 13849-1 lubab neid integratsioonitingimuste täitmisel kasutada. Sellegipoolest tuleb tõendada kogu ohutusfunktsiooni omadused konkreetses rakenduses koos selle kinnitusseadme, koormuse ja ligipääsuga.
Juhtseadme tootja ei tea, kuidas meie operaator toorikut joondab. Tema sertifikaat ei saanud seda hinnata.
Automaatikule on see oluline vastutuspiir. Ta võib seadmed õigesti ühendada, loogika korrektselt kirjutada ja PL-i põhjendada, kuid saada ikkagi puuduliku lähteülesande. Enne eelduste programmi lukustamist vajab ta riskihindamise tulemusi.
Kui need puuduvad, minnakse tagasi projekteerimismeeskonna juurde. Otsustatakse, kuidas seda konkreetset tööd kaitsta: kes vastutab kinnitusseadme lahenduse eest, kes määrab vajalikud liikumised ja kes kirjeldab ligipääsutingimused. Programmeerimisse peab jõudma kooskõlastatud nõue.
Pane kataloog hetkeks kõrvale ja käi kogu toiming koos operaatoriga läbi. Eriti selle algus, mis toimub enne kaitsepiirde sulgemist. Alles siis selgub, mida nõuda juhtimissüsteemi ohutusega seotud osadelt (SRP/CS). Kaks kanalit ei paranda ülesannet, mida keegi pole ära tundnud.
Operaator jõuab projekti enne kaitsepiirde sulgemist
Operaator toob tooriku, asetab selle kohale, korrigeerib asendit ja kinnitab. Alles siis sulgeb ta kaitsepiirde ning alustab töötlemist. Lõpus avab ta ukse uuesti ja eemaldab tooriku.
Kui töö kirjeldus algas START-nupust, jäi välja toiming, ilma milleta pole seda nuppu üldse mõtet vajutada.
Lisanduvad valesti sisestatud toorik, tööriistavahetus, puhastamine ja taaskäivitamine pärast katkestust. Iga sekkumise ajal võib inimene asuda eri kohas ning olla lähemal teistele liikumistele ja energiaallikatele.
Lause „käitada vastavalt juhendile” ei näita projekteerijale tegelikku tööd. Samuti ei määra see, mida tohib sel ajal käivitada ja mis peab jääma liikumatuks.
ISO 12100 järgi tuleb alustada masina ja selle kasutamise piiride määramisest. Määratakse kasutajad, töörežiimid, materjalid ja sekkumised. Arvesse võetakse masina elutsükli etappe ning mõistlikult ettenähtavat väärkasutust.
Alles selle põhjal tuvastatakse ohud ja hinnatakse riske. Seejärel otsustatakse, kas riski tuleb vähendada. Nii lakkab „kõrvaldada ummistus” olemast üks mugav tabelirida. Selgub, et inimene läheneb teiselt küljelt ja peab mehhanismi kontrollitult liigutama.
Vestlus masina juures paljastab selle kiiresti. Kui kaitselahendus muudab vajaliku töö võimatuks, hakkab see inimesi ahvatlema kaitsemeetmetest mööda minema. Lahendus tuleb parandada enne, kui möödahiilimisest saab tootmishallis tavapärane tööviis.
Võib-olla on kõige õigem muuta kinnitusseadet
Esimene otsus ei pea üldse puudutama juhtseadet. Rakis, mis hoiab tooriku paigas ilma käeta kinnituskohas, muudab inimese kokkupuudet ohuga.
Just olemuslikult ohututest konstruktsioonilahendustest alustab ISO 12100 riski vähendamist. Seejärel tulevad tehnilised kaitsemeetmed, näiteks kaitsepiirded ja kaitseseadised, ning täiendavad kaitsemeetmed. Pärast neid tuleb kasutusteave.
Valitud kontseptsiooni põhjal määratakse juhtimise ülesanded. Juhtimine peab takistama ligipääsu ajal kindlaid liikumisi, võimaldama vajalikku seadistamist ja tagama tooriku nõutava hoidmise rõhu kadumisel. Nendest otsustest tuletatakse ohutusfunktsioonid ja nende ulatus.
Operaatori ülesanded paljastavad olulise osa probleemist, kuid riskihindamine hõlmab kogu masinat. Alles jäävad ka materjali väljapaiskumine, müra ja konstruktsioonikahjustused, isegi kui inimene parajasti käsitsi ei sekku.
Kogu otsustusahelat näitab ISO 12100 kohase riskihindamise näide. Kaitselahenduse valimisel aitab edasi ülevaade masinate tehnilistest kaitsemeetmetest.
ISO 13849-1 ootab selle töö tulemusi
ISO 13849-1:2023 punkt 4.5 nõuab riskihindamise tulemusi, teavet vajalike funktsioonide, nende panuse kohta riski vähendamisse ja PLr-i. Punkt 5.1 viitab otse ISO 12100 kohase hindamise üksikasjalikule teabele.
Need on projekti sisendandmed. Elektriskeemist alustamine neid ei tekita, kuigi dokumentatsiooni esimese lehe saab nii kiiremini valmis.
SRS-is kirjeldatakse funktsioonid ja funktsionaalsed nõuded, määratakse PLr ning vaadatakse tervik enne projekteerimist üle. Seda käsitlevad punktid 5.1–5.4. PLr kuulub valmis SRS-i.
Varasem kirje ilma PLr-ita jääb tööversiooniks. Märkus „määrata käikulaskmisel” seab järgmise töö tähtaja; see ei sulge ohutusnõuet.
Konstruktor tunneb kinnitusseadet, tehnoloog tooriku joondamist, kasutaja sekkumisi ja automaatik juhtimise võimalusi. SRS-i jääb nende ühise otsuse tulemus. Just siin tuleb avastada, et kavandatud funktsioon peatab masina, kuid muudab selle kasutamise võimatuks.
Operaator ootab endiselt toorik käes. Erinevus on selles, et töökohta saab veel parandada enne, kui probleem valmis masina sisse ehitatakse.
Kui jätad ISO 12100 vahele, alustad tööd standardiga ISO 13849-1 ilma vajalike vastusteta. Riskihindamine määrab vajaliku kaitse. SRS paneb sellest tulenevad juhtimisnõuded, sealhulgas PLr-i, kirja. Alles siis on projektil kindel alus.
Inimesele vajalik liikumine ei kao, kui nimetada see ohtlikuks
Naaseme kinnitusprojekti juurde. Keegi tuletab meelde, et kaitsepiirde avamisel käivituv seiskamine on kontrollitud funktsioon. Õige. Toorik, millest tootmine algab, tuleb siiski esmalt paika seada.
Konkreetsetele masinatele mõeldud standardid aitavad jagada üldise sõna „kaitse” toiminguteks, liikumisteks ja tingimusteks. Siis on näha, miks üks õige juhtimisreaktsioon ei kirjelda veel kogu töö kaitset.
Kinnitus peab hoidma toorikut ka enne töötlemist
Töötluskeskuses eristatakse automaattööd käsitsi seadistamisest. Mõlema puhul kontrollitakse vajalikke liikumisi, ligipääsu nende mõjualale ja kaitset. Kui rakis vajab avatud kaitsepiirde ajal liikumist, peab projekt võimaldama seda tööd ohutult teha.
Blokeeringu eemaldamine muudaks programmi. Käsi ja kinnituspakid jääksid samasse kohta.
ISO 16090-1 käsitleb selle kohaldamisalasse kuuluvatel tööpinkidel tooriku kinnitamist, kinnituse seiret ning töö alustamise tingimusi. Küsimused ulatuvad seega ukse asendist kaugemale.
Kas toorik püsib kinni? Milliseid liikumisi võib lubada? Mis juhtub energia kadumisel? Vastused võivad sundida muutma kinnitusseadet, juhtimisviisi või kogu kinnitamise järjestust.
Kui C-tüüpi standard annab nõude või PLr-i, säilitatakse koos sellega rakenduse kirjeldus ja tingimused. Üks täht liigub tabelisse kergesti. Palju raskem on märgata, et see pärines reast, mis käsitles teistsugust ligipääsu või masina seisundit.
SRS peab võimaldama järgmisel inimesel otsuse taastada: millise toimingu jaoks funktsioon määrati ja miks oodatakse just sellist kaitset.
Pallipress lõpetas pressimise. Nüüd tuleb pall eemaldada
Liigume vertikaalse jäätmete pallipressi juurde. Projekteerija käsitles pressplaadi liikumist pressimise ajal. Uksed olid suletud, ligipääsu jälgiti ja tsükkel lõppes.
Operaator peab palli veel siduma ning eemaldama. Ta avab ukse, muudab asendit ja kasutab eemaldamiseks vajalikke liikumisi. Tsükli kirjelduses on masin töö lõpetanud. Masina juures lõpetab inimene alles enda tööd.
EN 16500:2014 esitab sellele etapile eraldi nõuded. Jutt käib standardi kohaldamisalasse kuuluvatest suletud vertikaalsetest, käsitsi seotava palliga pressidest, mitte igast jäätmeid pressivast masinast.
Punkt 5.1.4 käsitleb palli väljatõuget, juhtimist väljaspool palli ümberkukkumise ala ja nähtavust. Kui avatud ukse kaudu on ligipääs pressplaadi ohtlikule ülesliikumisele, nähakse ette kahekäejuhtimine. Punkt 5.2.2 määrab sellele funktsioonile PLr d.
SRS-is pannakse ühte kirjesse toiming, liikumine ja kaitsetingimus. Seejärel kontrollitakse ka väljatõukesüsteemi tagasiliikumist. Sõna „pressimine” ei kata kõiki olukordi, mis palli eemaldamisel tekivad.
Nimetatud EN 16500 väljaanne viitab standardile EN ISO 13849-1:2008. Standardite valikul tuleb seda väljaannete seost arvestada. Kirjeldatud juhtumi PLr d ei muutu sellega kogu pallipressi ühiseks hinnanguks.
Peatatud alas liigub materjal endiselt edasi
Nüüd eemaldab operaator ummistust kahe masina vahel. Tema alas olevad ajamid seisavad. Naaberseade suunab materjali endiselt läbi tehnoloogilise ava. Kohalik juhtseade täitis oma ülesande.
Materjal ei tunne tarnijate piire.
ISO 11161:2007 koos muudatusega A1:2010 juhib tähelepanu integreeritud tootmissüsteemi tööaladele ja liidestele. Punkt 8.1.4 käsitleb kaitset materjali liikumisel alade vahel.
Punkti 8.8.1 järgi hõlmab spetsifikatsioon muu hulgas töörežiime, inimeste koostoimet, süsteemi käitumist, liideseid ja reaktsioone riketele. Kaks eraldi arvutusaruannet jätavad integraatorile just selle ühise osa ülesandest.
Kokku tuleb leppida seiskamise ulatus või muu sobiv liidese kaitse, ligipääs ja naaberseadmete käitumine. Seda ka vajaliku signaali kadumisel. Ummistust eemaldav inimene vajab kaitset kogu sekkumise vältel.
Lause „liides on integraatori vastutusel” näitab hästi töö adressaati. Töö ise ei saa sellega üheski ühendatud masinas tehtud. Kaitse ulatus sõltub ka materjalivooga edasi kanduvatest ohtudest.
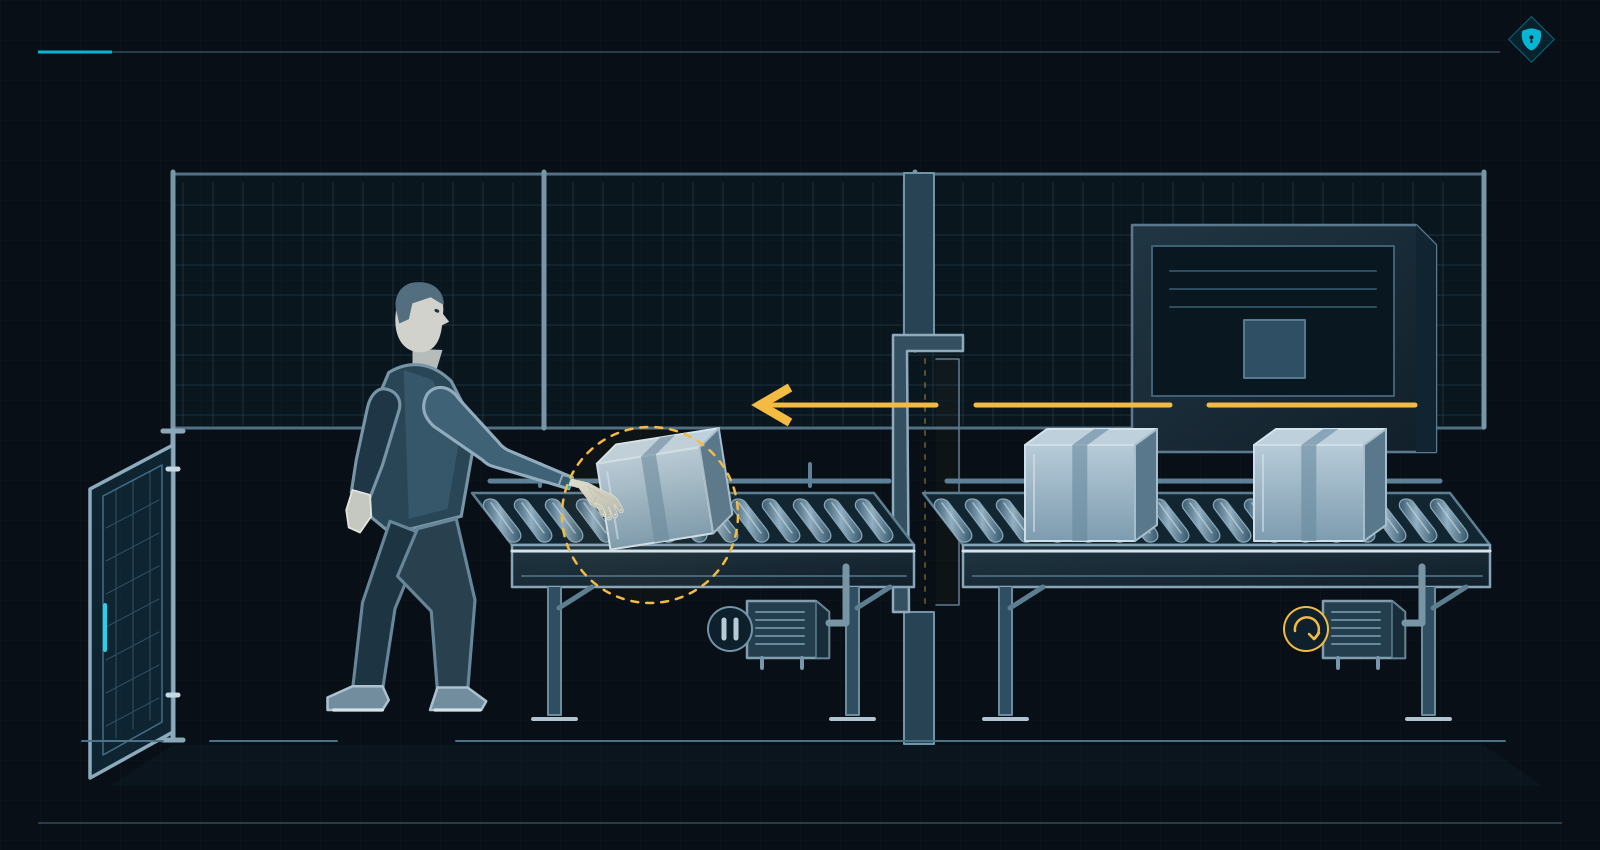
Ka väljaspool automaattsüklit on inimesel töö teha. Tooriku kinnitamine, palli eemaldamine ja ummistuse kõrvaldamine vajavad oma liikumiste, ligipääsude ning energiate analüüsi. SRS peab kaitse viima läbi kogu vajaliku toimingu.
Kinnitus peatus. Mis peab toorikuga juhtuma?
„Kaitsepiirde avamisel peab masin seiskuma.” Automaatik osutab liikumatule kinnitusele. Konstruktor vaatab toorikut, mida operaator ikka veel käest lahti ei lase.
Mõlemad näevad sama masinat. Sõna „seiskuma” võimaldas neil hetkeks mitte kokku leppida, mis täpselt peab masina juures juhtuma.
Spetsifikatsioonis pannakse kirja funktsiooni nimi, seos ohuga, käivitav sündmus ja väljundite algatatud reaktsioon. Loetletakse konkreetsed liikumised ning kaitseala. Seejärel saab otsustada, kuidas need peatada ja milline seisund peab pärast peatumist säilima.
Käsitsi joondamine ligipääsu ajal saab valitud kaitsekontseptsiooniga kooskõlas olevad nõuded. Eraldi kirjeldatakse, et automaatrežiimis peab avatud kaitsepiire takistama kindlaksmääratud ohtlike liikumiste käivitamist.
Seiskamine ja ootamatu käivitumise vältimine võivad kasutada ühiseid alamsüsteeme. Iga funktsioon vajab siiski selget kirjeldust ja kontrolli. Operaatori kaitsevajadus ei kao siis, kui juhtimissüsteemi saabub järgmine käsk.
Jälle pakutakse: lülitame kõik välja
Skeemil tundub see veenev. Väljundid lülitatakse välja, energia kaob ja asi näib lõpetatud. Konstruktor lisab ühe tingimuse: rõhu kadumisel võib kinnitus tooriku vabastada.
Nüüd ei räägi me enam ainult liikumise seiskamisest. Tuleb otsustada, kuidas koormust hoida ja kui kaua peab nõutav seisund püsima. Väljalülituskäsk ei vasta küsimusele, mis hoiab toorikut pärast käsu täitmist.
SRS kirjeldab riskihindamisest tulenevat füüsilist seisundit: peatatud liikumised ja tooriku vajalik hoidmine. Kui masinal on raskusjõu mõjul koormatud vertikaaltelg, lisandub kaitse allavajumise vastu. Projekt peab näitama, kuidas need nõuded täidetakse.
Meeskond käsitleb toite kadumist, lubamatuid kõikumisi ja energia taastumist. Iga olukorra jaoks määratakse süsteemi käitumine. Nii ei jää rõhu või pinge taastumine järjestuse kirjeldamata osaks.
Eraldi käsitletakse avastatud riket: reaktsiooni, mis viib ohutust tagavasse seisundisse, ning selle seisundi hoidmist kuni parandamiseni. Samaaegselt aktiivsete funktsioonide puhul lahendatakse prioriteedid ja konfliktid. Ilma hindamiseta ei tohi seiskamine jätta koormust nõutud kaitsest ilma.
Andur on juba vastanud. Mehaanika vajab aega
Inimene ei oota kaitsepiirde juures nii kaua, kui mehhanismile mugav on. Ta liigub kindla koha suunas. Seetõttu tuleb tagasi minna inimese asukoha, ligipääsuvõimaluse ja nõutava seisundi saavutamiseks vajaliku aja juurde.
Automaatik näitab anduri reaktsiooniaega. Pärast andurit töötavad veel loogika, side, täiturid ja mehaanika. SRS vajab nõuet masina kogu reageerimisaja kohta koos liikumise seiskumisega.
Kaitseseadiste paigutamisel standardi ISO 13855 järgi on vaja õigeid seiskumisandmeid ja nende hindamise tingimusi. Koormus, tööriist, temperatuur ning kulumine võivad tulemust muuta. Kataloogiparameeter ei asenda kogu masina käitumise mõõtmist.
Kui andmed puuduvad, jääb avatuks, kes need esitab ja millised otsused tulemust ootavad. Esialgne väärtus tuleb hiljem kinnitada või projekt ümber teha.
Muidu ehitab töövõtja kaitsepiirde ümber arvu, mida automaatik pidas oletuseks. Vastuvõtul kinnitavad mõlemad üksmeelselt, et aega ju arutati.
Operaator vahetab režiimi ja sulgeb seejärel ukse
Toorik ootab ikka kinnitamist. Kui kontseptsioon lubab ligipääsu ajal liikumist, määrab SRS selle liikumise režiimi ja tingimused. Valitud režiim peab olema üheselt tuvastatav ning režiimivahetus peab säilitama vajaliku kaitse.
Režiimi valimine üksi ei käivita liikumist. Ka nimetus „hooldus” ekraanil ei kaitse kinnitusseadme juures midagi. Alles kokkulepitud käitumine annab automaatikule täidetava nõude.
Samal ajal käsitletakse kinnitusseadme puhastamist ja parandamist. Osa töid nõuab masina lahutamist kõigist energiaallikatest ning lahutusseadmete kindlustamist lahutatud asendis. Teised tööd vajavad asjakohaselt kaitstud liikumist. Nende toimingute riskihindamise tulemused peavad nõuetes kajastuma.
Tooriku seadistamiseks valitud lahendust ei kanta automaatselt üle igale remondile. Inimene võib remondi ajal paikneda teises kohas ja ulatuda teiste ohtudeni. Toimingu ümbernimetamine juhendis ei muuda tema ligipääsu mehhanismile.
Pärast kinnitamist sulgeb operaator kaitsepiirde. Andur kinnitab ukse asendi. See ei ütle iseenesest, kas keegi jäi ohualasse ega kas ülejäänud kaitsemeetmed toimivad. Teise inimese juuresolekul muutuvad need küsimused eriti tähtsaks.
SRS määrab töö jätkamise tingimused, sealhulgas lähtestamise ja taaskäivitamise. Kui riskihindamine näeb ette käsitsi lähtestamise, valitakse selle koht väljaspool ohuala, vajaliku nähtavusega ja nii, et seda ei saaks ohualast aktiveerida.
Lähtestamine on tahtlik toiming, mis erineb käivitamisest. Signaali vastuvõtmisel tuleb jälgida selle olekumuutust. Lähtestamine ise ei tohi tekitada ohtu ning vajalikud ohutusfunktsioonid ja tehnilised kaitsemeetmed peavad juba toimima.
Kui osa alast pole nähtav, vajatakse sobivat lahendust, näiteks lähtestamisjärjestust või seiret. Standard lubab põhjendatud juhul ka automaatset lähtestamist, muu hulgas siis, kui inimese pidev tuvastamine väldib ohuolukorra tekkimist.
Dokumenti jääb konkreetse rakenduse valik. Kui lähtestamine on ohutusfunktsioon, tuleb määrata ka selle PLr. Ei eeldata, et iga sama kirjaga nupp täidab identset rolli.
Kui kõrval töötab etteandeseade, peab selle tarnija teadma nõutavat seisundit kinnitusseadmele ligipääsu ajal ja reaktsiooni signaali kadumisele. Integraator kooskõlastab liidesed ülejäänud funktsioonidega. „STOP saadeti” kirjeldab saatjat; spetsifikatsioonis tuleb määrata ka vastuvõtja reaktsioon ja selle aeg.
Üks toorik ei kirjelda kogu kasutust
Operaator näitas kinnitamist ühe korra, kuid vahetuse jooksul kordab ta seda pidevalt. Kirja pannakse funktsiooni nõudmise ja selle elementide töötamise sagedus. Ligipääs iga tooriku juures seab teistsugused kasutusnõuded kui harv sekkumine.
Lisanduvad keskkond, puhastamine ja hooldus, mille ajal peab lahendus oma omadused säilitama. Seadmete andmed seotakse tegeliku tööintensiivsuse ja kasutustingimustega. Seda ka siis, kui identne komponent juba töötab teises masinas.
Enne SRS-i sulgemist saab iga funktsioon PLr-i koos alusega: riskihindamise või sobiva C-tüüpi standardi nõude ja selle kohaldamistingimustega. Meie kinnitusseadme puhul loeb just selle rakenduse nõue.
Saavutatud PL on hiljem teostuse hinnang. Praegu määrab meeskond, mida teostuselt nõutakse. Kahe tabeliveeru sarnane kirjapilt ei tohi seda erinevust varjata.
Kirjutame nii, et järgmine automaatik ei peaks arvama
Oletame, et meeskond valis pärast analüüsi toorikut toetava mehaanilise pesa. Operaator saab tooriku paika asetada ja käed eemaldada enne kaitsepiirde sulgemist ning kinnituse käivitamist. See on üks võimalik töökoha lahendus. Kui tegelik töö nõuab endiselt avatud ligipääsu ajal liikumist, peab sellel olema asjakohane kaitse ja eraldi nõuded.
Paneme otsuse ühe funktsiooni kaardile. Alltoodud PLr d, 200 ms ja muud arvud on väljamõeldud näidisandmed, mitte masinasse kopeeritavad parameetrid. Oma projektis tuleb neid väärtusi põhjendada ja kohaldada sobivaid C-tüüpi standardi nõudeid. Kuni andmed pole otsustatud, jääb kaart tööversiooniks.
| SRS-i väli | Nõude näidiskirje | ISO 13849-1:2023 |
|---|---|---|
| Funktsioon ja põhjus / SF-01, APP-01 | SF-01: peatada ja takistada kinnituspakkide ajamiga liikumist pesale ligipääsu ajal. Ülesanne TASK-L01: 12 kg tooriku paigaldamine. HS-01: sõrmed kinnituspakkide alas. Seos riskihindamisega: RA-L01. | 5.1; 5.2.1.2; 5.2.1.3 a) |
| Käivitav sündmus / REQ-01 | Ligipääsutaotlus või kaitsepiirde nõutava suletud või lukustatud seisundi kadumine ajal, mil kinnituse liikumine on lubatud. Avatud ligipääs hoiab liikumise blokeerituna. | 5.2.1.3 b) |
| Nõutav tulemus / REQ-02 | Peatada kinnituspakkide liikumine ja takistada järgmist ajamiga liikumist ligipääsu ajal. Kaitsepiirde lukustust ei tohi vabastada enne kõigi nõutud tingimuste saavutamist. Toorikut toetab sõltumatu mehaaniline pesa. | 5.2.1.3 c) |
| PLr ja alus / REQ-09 | PLr d on väljamõeldud RA-L01-le omistatud õppenäide. Tegelikus projektis peab väärtus tulenema oma riskihindamisest või sobivast C-tüüpi standardi nõudest. See ei ole juhtimissüsteemi saavutatud PL. | 5.2.1.3 d); 5.3 |
| Aeg ja ligipääs / REQ-03 | Kuni 200 ms on näidispiir kaitsepiirde sündmusest nimetatud liikumise lõppemiseni, sealhulgas mehaanika. Kaitsepiire jääb lukustatuks kõigi vajalike ohutustingimuste täitmiseni. Arv 200 ms üksi ei põhjenda ohutut ligipääsu. | 5.2.1.3 e) |
| Töörežiimid / REQ-04 | Automaattöö ja käsitsi laadimine. Selles töökoha versioonis ei lubata avatud kaitsepiirdega ajamiga kinnitamist. Kui tegelik töö seda nõuab, minnakse tagasi riskihindamise ja kaitsenõuete juurde. | 5.2.1.3 f) |
| Liidesed / REQ-05 | Kinnitusseadme nõutava seisundi kinnitus on ainult üks ligipääsutingimus. Vajalikud on ka spindli, telgede ja etteandeseadme sobivad seisundid, mida kirjeldatakse teistes funktsioonides. Signaali vastuvõtu kinnitus ei asenda nõutud reaktsiooni. | 5.2.1.3 g) |
| Rike / REQ-06 | Avastatud rike, mis mõjutab funktsiooni, blokeerib uue liikumise ja ligipääsuloa seni, kuni nõutud seisund on saavutatud. Seda seisundit hoitakse asjaomase rikke kõrvaldamiseni. | 5.2.1.3 h) |
| Energia / REQ-07 | Energia kadumine ja taastumine ei põhjusta ohtlikku liikumist ega toetatud tooriku vabanemist. Mehaaniline pesa vajab eraldi konstruktsioonilist põhjendust; sellele ei määrata PLr-i üksnes seetõttu, et see on kaardil nimetatud. | 5.2.1.3 i) |
| Sagedus ja keskkond / APP-02, APP-04 | Näide: 40 ligipääsu tunnis, 16 tundi päevas ja 250 päeva aastas ehk 160 000 funktsiooninõuet aastas. Elementide lülitustoimingud kirjeldatakse eraldi. Eeldatud on sisetingimused, 5–40 °C, jahutusvedelik ja laastud. Teistsuguseid tingimusi tuleb eraldi arvestada. | 5.2.1.2; 5.2.1.3 j) |
| Prioriteet / REQ-10 | Funktsiooni nõue on tavalisest kinnituse START-käsust kõrgema prioriteediga. Koostoime teiste funktsioonidega ei tohi jätta toorikut nõutud hoidmiseta ega lubada enneaegset ligipääsu. | 5.2.1.3 k) |
| C-tüüpi standard / APP-03 | Kontrollitakse kohaldamisala ning muu hulgas kinnitamise ja ligipääsu nõudeid. Selle hüpoteetilise tööpingi puhul käsitletakse standardit ISO 16090-1. Täpsed punktid ja nende kohaldamise tulemus tuleb enne SRS-i sulgemist dokumenteerida. | 5.2.1.3 l) |
| Töö jätkamine / REQ-08 | Pärast nõutud seisundite taastamist tehakse eraldi tahtlik lähtestamine ja antakse eraldi käivituskäsk. Kaitsepiirde sulgemine, lähtestamine ega toite taastumine ei käivita kinnitust iseenesest. | 5.2.1.3 m) |
| Kontroll ja versioon | REQ-01…10 seotakse vastavate analüüside, katsete VT-01…06, projekti ning hinnatava konfiguratsiooniga. PL-i ja prioriteetide hindamine vajab oma tõendeid. Tulemused on kinnitamata kuni tegeliku kontrollini. Tooriku, režiimi või parameetrite muutmisel hinnatakse mõju. | 5.4; 10; 12 a) |
Vii kirje oma projekti. SafetySoftware’i ingliskeelne PDF sisaldab juhtumi kirjeldust, laiendatud SF-01 kaarti, katsekriteeriume ning täidetavaid projekti-, funktsiooni- ja tõendikaardi vorme. Näide õpetab tööviisi; vormiväljad tuleb täita meeskonna tegelike otsustega.
Laadi alla SRS-i näide ja täidetavad vormid (PDF, inglise keeles)
Ühe funktsiooni kaart on ainult SRS-i osa. Lisanduvad masina piirid, inimeste ülesanded, riskihindamise sisendandmed, teised funktsioonid, liidesed ja dokumendiohje. Iga „ei kohaldu” vajab põhjendust. Avatud küsimused peavad samuti nähtavaks jääma: puuduvat PLr-i või ligipääsutingimust ei tohi valmis vormi allkirjaga kinni katta.
Konstruktor ja automaatik vajavad samu otsuseid. Seetõttu on nõuetel nimed, identifikaatorid, versioonid ja seosed riskihindamisega. Hiljem lisatakse viited projektile ja kontrollitulemustele.
Nõudeid võib hallata dokumendis, kaartidel või kontrollitud registris. Standard määrab vajaliku sisu, mitte ühe kohustusliku tabelivormi. Ka märge „ei kohaldu” vajab konkreetse rakenduse põhjendust.
Selline kirje annab punkti 5.2.1.1 kohase projekteerimisaluse, hõlmab punktis 5.2.1.3 nõutut ja jõuab peatüki 12 a) tehnilisse dokumentatsiooni. Nii saab töö riskihindamist tegevalt organisatsioonilt juhtimissüsteemi projekteerijale üle anda.
Kasutaja ja integraator saavad oma tööks vajalikud andmed. Sellest ei tulene automaatselt kohustust anda üle kogu ettevõttesisene projekteerimisdokumentatsioon. Teabe ulatus tuleb siduda osaliste kohustuste ja konkreetse rakendusega.
Kui automaatik programmi juurde naaseb, leiab ta nõuded sama käe, kinnitusseadme ja järgnevate seisundite kohta. Kinnitusseadme muutmisel on teada ka see, miks nõuded algselt kehtestati. Otsused ei sõltu enam koosolekul osalenute mälust.
SRS peab kaitsma kogu toimingu vältel, ka energia kadumisel. Käivitav sündmus, liikumine, tooriku hoidmine, masina reageerimisaeg ja töö jätkamine vajavad kooskõlastatud nõudeid. Tehnilisse dokumentatsiooni pandud nõuded annavad projekteerijale teostusaluse ja valideerijale kontrollikriteeriumid.
Nüüd tuleb kirjapandu ka teostada
Me teame, kuidas operaator toorikut joondab, milliseid liikumisi vajatakse ja mida oodatakse energia kadumisel. Funktsioonidele on määratud PLr. Koosolekul võib keegi juba teatada, et ohutus on lahendatud.
Praegu lepiti kokku ainult selles, mida peab tegema. Masin ei täida seda veel.
Valitakse arhitektuur ja alamsüsteemid, töötatakse välja loogika ning parameetrid. Kontrollitakse koormusi, diagnostikat, keskkonda ja koostööd mehaanikaga. Ventiil peab viima süsteemi nõutud seisundisse; ajami funktsioon peab vastama tegelikule liikumisele.
Ka kinnitusseade tuleb valmis ehitada ja kontrollida. Just selle geomeetria peab võimaldama valitud kinnitusviisi. Programmis õigesti täidetud tingimus ei asenda detaili, mis pidi hoidma toorikut ilma käetoeta.
Varem valideeritud alamsüsteemid säästavad siin aega. ISO 13849-1 lubab neid integratsioonitingimuste täitmisel kasutada. Säilitatakse nende andmed ja kasutuspiirangud ning põhjendatakse kogu funktsiooni ühendus.
Nüüd on õige aeg kasutada kontrollitud ehitusplokke: nõue on teada ja on selge, milliseid omadusi neilt oodatakse. Samuti saab määrata, mida tuleb tõendada pärast nende paigaldamist masinasse.
Saavutatud PL-i hindamisel kontrollitakse selle suhet PLr-iga, töökindlust, arhitektuuri, diagnostikat ja ühispõhjusega rikkeid. Lisanduvad süstemaatilised rikked, tarkvara, keskkond ning ergonoomika. Arvutuste ulatust käsitleb artikkel PL-i arvutamisest ISO 13849-1 järgi.
Programm võib sellest hoolimata lubada liikumist vales režiimis. Töökindlusmudel jääb korrektselt kirjeldatuks, kuid viga peitub liikumisloa loogikas. Kontrollida tuleb just seda tingimust.
Samuti vajab rikke välistamine põhjendust, mis kehtib tegeliku paigalduse ja kasutuse kohta. Arvutustarkvara ei vaata üle tootmishallis muudetud kinnitusseadet. Keegi peab mudelisse sisestama tõesed eeldused.
Vastavusdeklaratsiooni ajaks peab kogu töö olema tehtud
SRS-ist üksi ei piisa standardile ISO 13849-1 täieliku vastavuse deklareerimiseks. Vaja on kõigile kohaldatavatele nõuetele vastavat projekteerimist, verifitseerimist, valideerimist ja dokumenteerimist.
Standardi numbri saab kiiresti kirja panna. Selle numbri taga oleva töö tegemine võtab veidi rohkem ruumi kui üks deklaratsioonirida.
ISO 12100 puudumine standardite loetelust ei tõenda iseenesest riskihindamise ärajätmist. Riskihindamise tegemist näitavad selle sisu, otsused ja tulemuste kasutamine projektis. Samas jätab tellimus „tehke PL d” ilma ülesande ja vajaliku kaitseta ikka lähteandmed puudu.
Pärast lahenduse teostamist minnakse tagasi kogu masina riskihindamise juurde. Kontrollitakse kavandatud riskivähendust ja seda, kas tulemus saavutati uusi ohte tekitamata.
Muudetud kinnitusseade võib toorikut paremini hoida, kuid nõuda teistsugust eemaldamist. Ka seda järgmist toimingut tuleb analüüsida. ISO 12100 iteratiivne protsess naaseb tegeliku masina juurde ega lõpe parandatud joonisega.
SRS käivitab töö, mille tulemus tuleb hiljem tõendada. Valik, integratsioon, PL-i hindamine, verifitseerimine ja valideerimine peavad näitama, et teostatud funktsioon vastab ettenähtud tingimustes nõuetele. Dokument ise masinat ohutuks ei tee.
Masin seiskus. Katse ei ole veel lõppenud
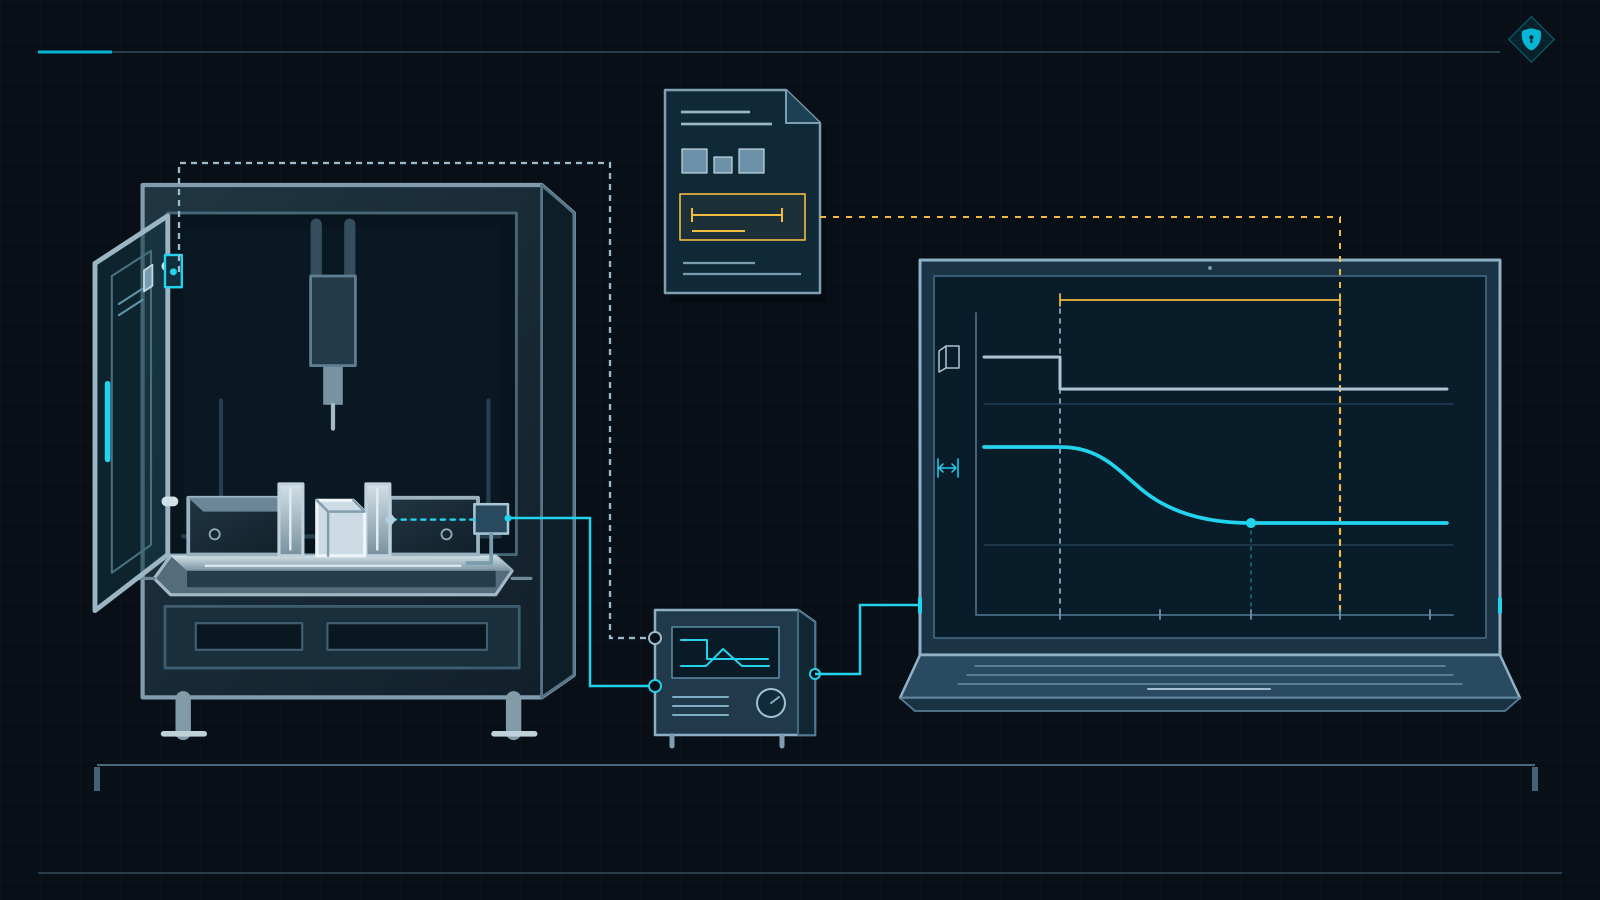
Kaitsepiire avatakse uuesti. Seekord on teada, millised liikumised peavad lõppema, kui kiiresti ja kuidas peab toorik jääma hoituks. Juhtseade teatab ettenähtud seisundist. Kontrolli läbiviija vaatab ka mehhanismi.
Kinnitada tuleb liikumine, koormus, hoidmine ja töö jätkamine. Iga tulemus seotakse konkreetse nõudega. Ekraanil kuvatav olek ei kirjelda veel kogu katse tulemust.
See töö algas enne masina ehitamist. Punkt 5.4 nõuab SRS-i ülevaatamist enne projekteerimist: kas funktsioonid vastavad riskihindamisele ja kas kirjeldus sisaldab vajalikke nõudeid?
SRS-i valideerimine punkti 10.2 järgi aitab leida väljajätmisi, vigu ja vastuolusid rakenduse, tingimuste ning mõistlikult ettenähtava väärkasutusega. Unustatud ülesanne on palju mugavam avastada siis, kui kinnitusseade eksisteerib alles joonisel.
Teostuse valideerimine kontrollib vastavust SRS-ile ja teistele kohaldatavatele nõuetele. Selleks kasutatakse plaani järgi tehtud analüüse ning katseid. Analüüsid võivad alata projekteerimisega paralleelselt; füüsilise masina lõppkatsed lõpetavad töö vastava osa.
Kontrollime ka operaatorile vajalikku liikumist
Kaitsepiirde juures kontrollitakse käivitavat sündmust, reaktsiooni, aega ja nõutud seisundi püsimist. Seejärel minnakse tooriku joondamise juurde. Kui SRS lubab ligipääsu ajal liikumist, katsetatakse seda just nendes tingimustes.
Järgnevad režiimivahetus, toimingu lõpetamine, lähtestamine ja taaskäivitamine. Operaator peab läbima kogu kokkulepitud töövoo. Üks edukas ukse avamine ei korda veel seda, mida ta järgmiste toorikute juures teeb.
Tootmisliinis jälgitakse ka teist masinat. Selle juhtseadme kinnitus signaali vastuvõtmise kohta on vaid osa kontrollist. Tõendada tuleb ühendatud süsteemi nõutav seisund koos viivituste ja seadmete vastastikuse mõjuga.
Tarnijate eraldi protokollid ei peata materjali liidesel. Käitumist tuleb kontrollida kokkulepitud integratsiooniulatuses.
Plaan hõlmab ka asjakohaseid analüüse ning katseid rikete, signaalikao ja energiavarustuse muutuste korral. Katsete ulatus tuleneb standardist ja projektist. Need tuleb läbi viia ettevalmistatud, kontrollitud tingimustes ning pädevate katsetajate kaitse peab olema tagatud.
Kinnitusseadme juures kerkib uuesti küsimus, kuidas jääb toorik pärast tavapärase töö katkestamist hoituks. Liikumise seiskamine ja koormuse hoidmine peavad kohtuma samas katsetulemuses, mitte kahes sõltumatus kirjelduses.
Protokolli jäävad katsetingimus, kriteerium, tulemus ja masina konfiguratsioon. Ajamõõtmisel dokumenteeritakse ka meetod ning tingimused. Järgmine inimene peab teadma, millise koormusega katsetati ja millist käitumist peeti õigeks.
Allkiri lause „funktsioon töötab” all võtab vähem ruumi. Kahjuks jätab see järgmisele projekteerijale palju rohkem tööd.
Programm on parandatud. Protokoll mäletab endist versiooni
Automaatik muutis liikumisloa tingimust, kuid katseplaan kontrollib endiselt vana varianti. Mõlemad pooled võivad dokumendid sulgeda, kuigi need kirjeldavad eri konfiguratsioone. Seepärast peavad nõue, projekt ja tõendid puudutama sama hinnatavat versiooni.
Muudatust jälgitakse SRS-ist asjakohaste tulemusteni ning hinnatakse selle mõju teistele funktsioonidele. Kinnitusseadme programmi parandus ei kao hindamisest ainult sellepärast, et kood on juba uuendatud.
Standard soovitab, et SRP/CS-i valideerijad oleksid projekteerijatest sõltumatud. Projektiväline inimene küsib kergemini eelduse kohta, mida autor ise enam ei märka. Vaja on pädevust, sobivat protsessi ja hindamise ulatusele vastavaid dokumenteeritud tulemusi.
See ei tähenda iga funktsiooni kohustuslikku välist sertifitseerimist. Tõendatu määravad tehtud töö ja selle ulatus. Nõue peab viima teostuse ning kontrollitõendini. Tulemus, meetod ja konfiguratsioon peavad näitama, millist masina käitumist tegelikult hinnati.
Mõni kuu hiljem saabub suurem toorik
Suurem toorik mahub töölauale. Kinnitusseadme saab samuti sulgeda. Tootmishallis kõlab tuttav lause: „Masin ju suudab seda teha.” Enne liikumise proovimist minnakse tagasi masina piiride juurde.
ISO 12100 punkt 5.3 hõlmab kasutus-, ruumi- ja ajapiire ning muid piiranguid. Selle töökoha puhul kontrollitakse ettenähtud toorikuid ja tööriistu, koormusi, kinnitusviisi ning operaatorile vajalikku ruumi. Töölaua mõõtmed ei kirjelda lubatud kasutust.
Kui uus ülesanne mahub hinnatud kasutuspiiridesse, võib tegemist olla ettenähtud ümberseadistusega. Siis kinnitatakse, et valitud konfiguratsioonis on kaitsetingimused endiselt täidetud. Suurem toorik ei tähenda tingimata masina ümberehitamist.
Oletame aga, et operaator peab nüüd lähenema teiselt küljelt, mida lähtestuskohast ei näe. Või pikendab uus tööriist seiskumisaja üle kaitse projekteerimisel kasutatud väärtuse. Muutunud on miski, millele kaitse tõhusus rajati.
Elektrikapis ei ole vahetatud ühtegi moodulit. Komponentide loetelu mõjub seetõttu rahustavalt. Paraku ei olnud sinna kirja pandud, millisest suunast operaator käe sisse paneb.
Tagasi tuleb minna piiride ja riskihindamise juurde ning sealt SRS-i nõueteni. Hinnatakse muudatuse mõju projektile ja senistele tõenditele. Uus ülesanne lubatakse pärast vajaliku kaitse rakendamist, kontrollimist ja valideerimist.
Suurema tooriku lisamine dokumentatsiooni ei põhjenda iseenesest kasutusala laiendamist.
Sama kehtib kaitse säilitamise tingimuste kohta. Kui kaitse sõltub kontrollist, reguleerimisest, elemendi vahetamisest või kindlast kasutusajast, peab teave jõudma neid toiminguid tegevate inimesteni. Ajapiirangud ei lõpe käikulaskmisega.
Hoolduse jaoks võimaldab riskihindamise ja projektidokumentatsiooniga seotud SRS otsused taastada. Ilma kirjeta jääb telefonikõne inimesele, kes kirjutas programmi mitu aastat tagasi, ja lootus, et ta mäletab, millise töö jaoks tingimus määrati.
Uueks kasutuseks vajalik ümberehitus võib osutuda ka oluliseks muudatuseks. Suurem toorik või seniste piiride ületamine üksi seda veel ei otsusta. Määravad tegelikult tehtud muudatusele kohalduvad õiguslikud kriteeriumid.
Määruse (EL) 2023/1230 artikli 3 punkt 16 määratleb olulise muudatuse ja artikkel 18 sätestab muudatuse teinud isiku kohustused. Neid sätteid kohaldatakse alates 20. jaanuarist 2027. SRS-i uuendamine on ainult üks osa tööst, mille selline muudatus võib käivitada.
Vastuvõtul kontrollitakse seda, mida SRS-is lubati: liikumisi, energiaid, ligipääse ja liideseid, millega inimene kokku puutub. Ülesande või tingimuste muutmisel tuleb hinnata, kas senine kaitse ja selle põhjendus kehtivad endiselt.
Enne järgmise komplekti tellimist
Lähme tagasi operaatori juurde, kellel on toorik käes. Ühe toimingu läbimine paljastas lünga, mida ei olnud seadmekataloogis ega PL-i aruandes. Kokku tuli leppida rakis, ligipääs, liikumised ja käitumine energia kadumisel.
Nendest otsustest sündis projekteerimisülesanne. Nüüd saab valida juhtimislahenduse ja kontrollida, kas see tagab vajaliku kaitse. Sertifikaatidel ning arvutustel on lõpuks olemas selge võrdlusalus.
Järgmise masina juures käi sama tee läbi inimesega, kes tunneb töökoha tegelikku tööd. Leia ülesanne ja selle ohud riskihindamisest, nõuded SRS-ist ning vastused projektist ja kontrollitulemustest. Siis on näha, kus põhjendusahel katkes.
Kui valmis elektrikapi kõrval küsitakse, kas ohutus on juba tehtud, näita, kuidas operaator tooriku kinnitab ja mis teda selle ajal kaitseb. See lõpetab pelgalt komponentidest rääkimise tavaliselt väga kiiresti.
Allikad ja näidete ulatus
Aluseks on allpool nimetatud standardiväljaanded ja punktid. Näited selgitavad nõuete sõnastamise tööviisi; iga projekteeritava masina puhul tuleb eraldi hinnata standardite kohaldamisala.
- ISO 13849-1:2023 , masinate ohutus ja juhtimissüsteemide ohutusega seotud osade projekteerimise üldpõhimõtted: punktid 4.1–4.6 ja 5.1–5.4, sealhulgas 5.2.1.3 ning 5.2.2–5.2.3, peatükid 6–10 ja 12–13.
- ISO 12100:2010, masinate ohutuse üldised projekteerimispõhimõtted, riskihindamine ja riski vähendamine: peatükid 4–6, eelkõige 5.3–5.4.
- ISO 16090-1:2022 , töötluskeskuste, freespinkide ja siirdeliinide ohutusnõuded: punkt 5.2.5.5, tooriku kinnitamine.
- EN 16500:2014 , jäätmete või ringlussevõetavate fraktsioonide tihendamiseks kasutatavate vertikaalsete pallipresside ohutusnõuded: punktid 5.1.4 ja 5.2.2. Kohaldamisala hõlmab kindlaid suletud vertikaalseid, käsitsi seotava palliga presse. Nimetatud väljaande nõuded viitavad standardile EN ISO 13849-1:2008.
- ISO 11161:2007 koos muudatusega Amd 1:2010, integreeritud tootmissüsteemide põhinõuded: punktid 7.1–7.2, 8.1.4 ja 8.8–8.10. Näide käsitleb ülesandeid, liideseid ja kaitse ulatust integreeritud tootmissüsteemis.
- ISO 13855:2024, kaitseseadiste paigutamine inimese lähenemise suhtes: lisad B ja D ning seiskumise hindamise andmed ja tingimused.
- Euroopa Parlamendi ja nõukogu määrus (EL) 2023/1230, milles käsitletakse masinaid : artikli 3 punkt 16 — olulise muudatuse määratlus; artikkel 18 — olulise muudatuse teinud isiku kohustused; artikkel 54 — sätete kohaldamise tähtajad.