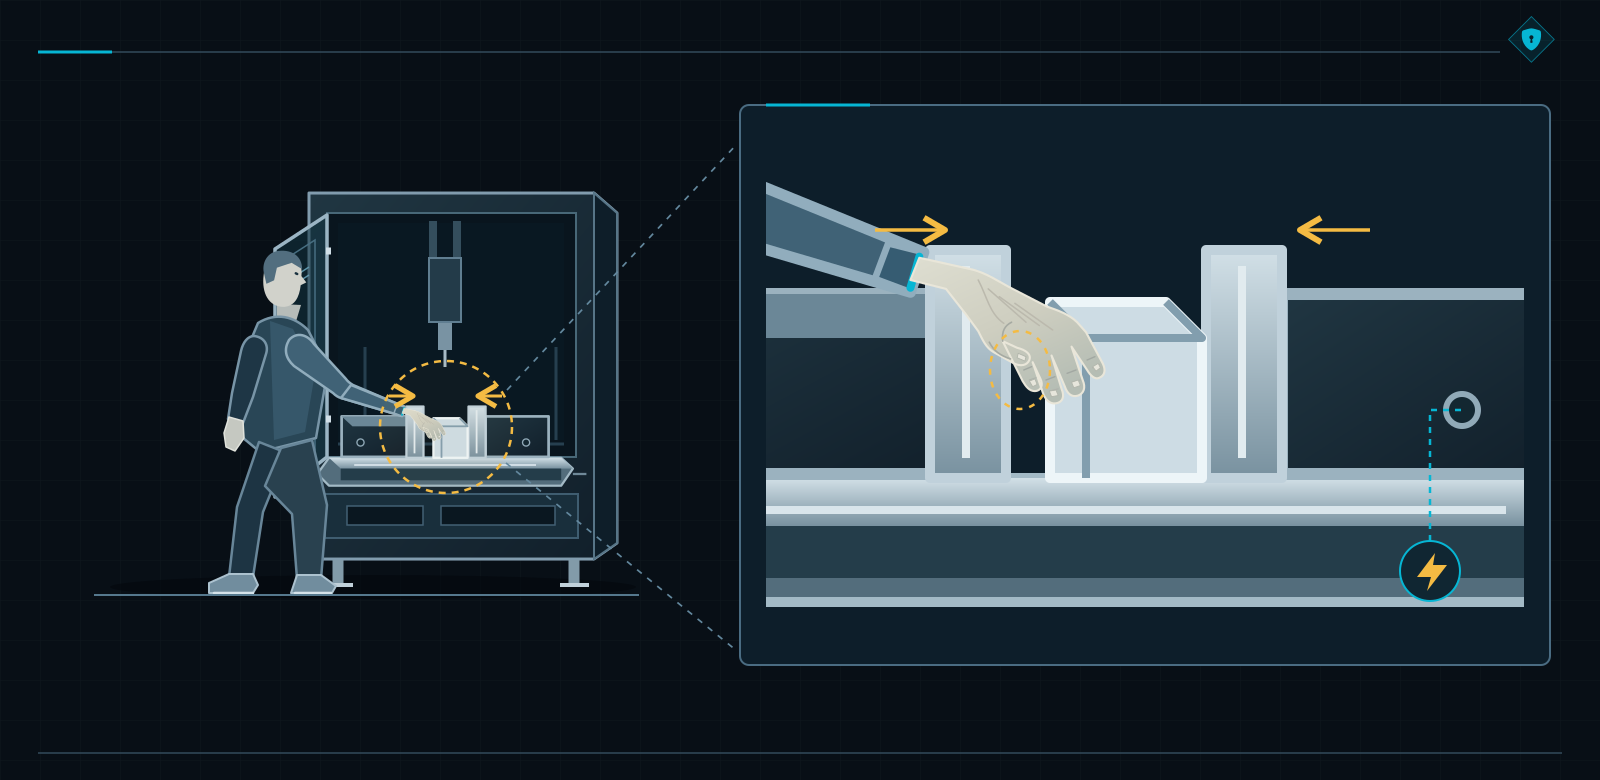
Operater odpre varovalo obdelovalnega centra. Obdelovanec vstavi v vpenjalo in ga drži z roko, da ga pred vpenjanjem pravilno namesti. Poskusi vključiti vpenjanje. Stroj zavrne ukaz: odprto varovalo blokira gibanje.
Natančno tako je bil zasnovan. Toda proizvodnjo je treba nekako začeti.
Predstavljajmo si, da to delovno mesto pregledujemo med prevzemom. V omari so preverjene komponente, na mizi leži poročilo z izračunom dosežene ravni zmogljivosti (PL). Projektant ima shemo, podatke senzorja in knjižnico proizvajalca. Operater drži obdelovanec. Njegova naloga ni bila usklajena enako natančno.
Sistem pravilno izvaja dodeljeno funkcijo. Težava je drugje: pred izbiro funkcije nihče ni vprašal, kako bo človek obdelovanec sploh vpel. To vrzel mora zapreti specifikacija varnostnih zahtev (SRS), preden se neopisana predpostavka naroči, vgradi in programira.
ISO 13849-1:2023 zahteva rezultate ocene tveganja po ISO 12100. Iz njih izpeljemo varnostne funkcije, zahtevano vedenje in zahtevano raven zmogljivosti (PLr). Vse to zapišemo v SRS, ki postane del tehnične dokumentacije in podlaga za nadaljnje projektiranje.
Nato pridejo izbira komponent, izračuni, verifikacija in validacija. Preden se lotimo te faze, moramo vedeti, kje bo med vpenjanjem operaterjeva roka. Tega v katalogu krmilnika ni.
Pri izbiri metode je treba razjasniti tudi, ali je za varnostno funkcijo primernejši ISO 13849-1 oziroma ISO 13849 ali IEC 62061. Noben standard pa ne more namesto projektne skupine opisati dejanske naloge operaterja.
Kako varno vpeti obdelovanec, če je sistem že izdelan?
Vrnimo se nekaj tednov nazaj. Projekt se pospeši, ker nekdo predlaga preverjen komplet s prejšnjega stroja: senzor varovala, krmilnik in ustrezen pogon. Podatki so na voljo, knjižnica je pripravljena, dobavitelj pozna rok.
Vprašanje ročnega nameščanja obdelovanca se prestavi na zagon. Takrat bo menda vse vidno.
In res je. Zdaj problem vidijo vsi. Operater potrebuje gibanje pri odprtem varovalu, sistem pa mora to gibanje ustaviti. Nekdo predlaga izjemo v programu. Kupljene naprave začnejo določati zahteve zaščite, čeprav bi morale zahteve samo izvajati.
Ustavimo pogovor pri vpenjalu. Zakaj mora operater obdelovanec podpirati? Bi lahko vpenjalo njegov položaj določilo že prej? Katero gibanje je nujno in katero bi po spremembi načina vpenjanja izginilo?
Od teh odgovorov je odvisen koncept zaščite. Morda bo treba spremeniti vpenjalo. Morda bo gibanje med dostopom ostalo potrebno; takrat moramo določiti pogoje njegove dopustnosti, omejitve in ustavljanje. Programska izjema sama ne odloči, ali je naloga varna.
Isti krmilnik, druga naloga
Na prejšnjem stroju je lahko nalaganje potekalo drugače. Morda je vpenjalo držalo odloženi obdelovanec, operater pa je vrata zaprl še pred vpenjanjem. Tukaj njegova roka ostane v notranjosti dlje.
Oznaka krmilnika je enaka. Pogoji uporabe niso nujno enaki. Pred ponovno uporabo starega projekta preverimo dostop, zaporedje opravil, potrebna gibanja in vedenje bremena. Odgovor »na prejšnjem stroju je delovalo« še vedno opisuje prejšnji stroj.
Takšna ugotovitev lahko spremeni risbe, izbor naprav in program. Veliko težje jo je sprejeti, ko je omara končana, na časovnem načrtu pa je ostala samo še postavka »prevzem«. Takrat operaterjeva roka ovira tudi zaključek projekta.
Ponovitev izračuna vezja ne bo rešila spora pri vpenjalu. Dosežena raven zmogljivosti (PL) velja za izvedeno funkcijo in pogoje, pod katerimi je bila ocenjena. Če smo preverjali ustavitev po odprtju varovala, rezultat ne bo sam dodal zahtev za ročno vpenjanje.
Lahko imamo dva kanala in niti ene zahteve za nalogo, ki jo operater pravkar opravlja.
Certificirane naprave in predhodno validirani podsistemi so koristni. ISO 13849-1 dovoljuje njihovo uporabo, če so izpolnjeni pogoji integracije. Še vedno pa moramo dokazati lastnosti celotne funkcije v konkretni uporabi, z njenim vpenjalom, bremenom in dostopom.
Proizvajalec krmilnika ne pozna našega načina nameščanja obdelovanca. Njegov certifikat ga ni mogel oceniti.
Za avtomatika je to pomembna meja odgovornosti. Naprave lahko pravilno poveže, napiše logiko in utemelji PL, pa kljub temu prejme nepopolno nalogo. Preden predpostavke utrdi v programu, potrebuje rezultate ocene tveganja.
Če jih ni, se vrnemo k projektni skupini. Določimo zaščito za konkretno delo: kdo odloča o vpenjalu, kdo opredeli potrebna gibanja in kdo opiše pogoje dostopa. V programiranje mora priti usklajena zahteva.
Odložimo katalog in z operaterjem prehodimo celotno nalogo, predvsem njen začetek pred zaprtjem varovala. Šele nato vemo, kaj zahtevamo od SRP/CS. Dva kanala ne popravita neprepoznane naloge.
Operater vstopi v projekt pred zaprtjem varovala
Operater prinese obdelovanec, ga položi, popravi njegov položaj in ga vpne. Šele nato zapre varovalo in začne obdelavo. Na koncu znova odpre vrata in obdelovanec odstrani.
Če se je opis dela začel s tipko START, je iz njega izpadla naloga, brez katere te tipke sploh nima smisla pritisniti.
Dodajmo še napačno podan obdelovanec, menjavo orodja, čiščenje in ponovni zagon po prekinitvi. Pri vsakem posegu je človek lahko drugje, bliže drugim gibanjem in energijam.
Zapis »uporaba skladno z navodili« projektantu tega dela ne pokaže. Prav tako ne določa, kaj se med njim sme premikati in kaj mora ostati pri miru.
ISO 12100 zahteva, da začnemo z določitvijo omejitev stroja in njegove uporabe. Določimo uporabnike, načine delovanja, materiale in posege. Upoštevamo faze življenjskega cikla ter razumno predvidljivo napačno uporabo.
Šele nato prepoznamo nevarnosti in ocenimo tveganje. Sledi vrednotenje: odločimo se, ali je zmanjšanje tveganja potrebno. Tako »odprava zastoja« ni več ena priročna vrstica. Postane dostop z druge strani in nadzorovano premikanje mehanizma.
Pogovor ob stroju to hitro razkrije. Če zaščita prepreči nujno nalogo, lahko ljudi spodbuja k izogibanju varnostnim ukrepom. Rešitev je treba popraviti, preden obvod zaščite postane običajen način dela v proizvodnji.
Morda je najbolje spremeniti vpenjalo
Prva odločitev pri našem vpenjanju sploh ni nujno povezana s krmilnikom. Vpenjalo, ki določi položaj obdelovanca brez roke v območju vpenjanja, spremeni samo izpostavljenost človeka.
ISO 12100 začne zmanjševanje tveganja prav s konstrukcijskimi rešitvami, ki so varne same po sebi. Nato preidemo na tehnične varnostne ukrepe, torej varovala ali zaščitne naprave, ter dopolnilne varnostne ukrepe. Šele zatem pridejo informacije za uporabo.
Pri izbranem konceptu določimo naloge krmiljenja. Krmiljenje mora med dostopom preprečiti določena gibanja, omogočiti potrebno nameščanje in zagotoviti zahtevano zadržanje obdelovanca po izgubi tlaka. Iz teh odločitev izpeljemo varnostne funkcije in njihov obseg.
Naloge operaterja razkrijejo pomemben del problema, vendar ocena zajema celoten stroj. Ostanejo še izmet materiala, hrup ali porušitev konstrukcije, tudi kadar človek ne opravlja ročnega posega.
Celoten tok odločanja prikazuje primer ocene tveganja po ISO 12100. Pri nadaljnji izbiri zaščite pomaga razumevanje tehničnih varnostnih ukrepov in njihovih dejanskih omejitev.
ISO 13849-1 pričakuje rezultate tega dela
Točka 4.5 standarda ISO 13849-1:2023 zahteva rezultate ocene tveganja, informacije o potrebnih funkcijah, njihovem prispevku k zmanjšanju tveganja in PLr. Točka 5.1 se neposredno sklicuje na podrobne informacije iz ocene po ISO 12100.
To so vhodni podatki za projekt. Začetek z električno shemo jih ne ustvari, čeprav omogoči hitro risanje prve strani dokumentacije.
V SRS opišemo funkcije in funkcionalne zahteve, določimo PLr ter pred projektiranjem pregledamo popolnost zapisa. Tako vodijo točke 5.1–5.4. PLr mora biti že del dokončane SRS.
Predhodni zapis brez PLr ostaja delovni zapis. Opomba »določiti ob zagonu« postavi rok za nadaljnje delo, ne zapre pa varnostne zahteve.
Konstruktor pozna vpenjalo, tehnolog način nameščanja, uporabnik posege, avtomatik pa možnosti krmiljenja. SRS vsebuje rezultat njihove skupne odločitve. To je pravi trenutek, da odkrijemo funkcijo, ki bi stroj ustavila, vendar onemogočila njegovo uporabo.
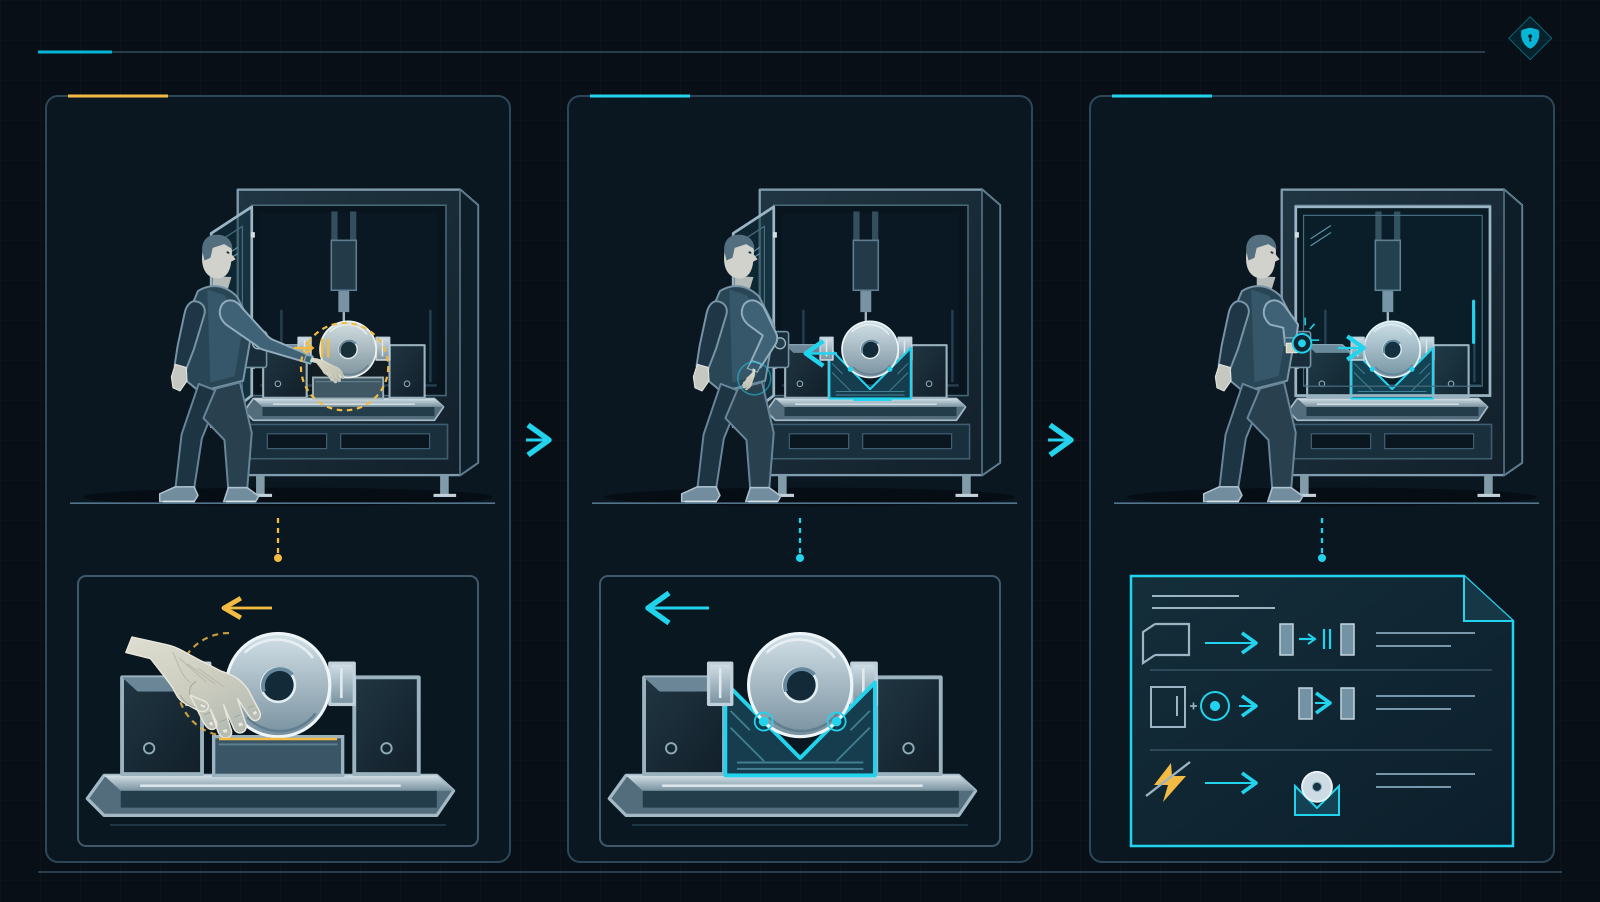
Operater še vedno čaka z obdelovancem. Razlika je v tem, da lahko delovno mesto popravimo, preden težavo obdamo z dokončanim strojem. V prikazanem konceptu mehansko ležišče omogoči, da operater umakne roko, zapre varovalo in nato ločeno sproži vpenjanje. SRS opiše dostop, dovolitev gibanja in zadržanje obdelovanca. Ležišče samo ostane konstrukcijski ukrep.
Če preskočimo ISO 12100, začnemo delo po ISO 13849-1 brez potrebnih odgovorov. Ocena tveganja opredeli zaščito, SRS pa zahteve za krmiljenje skupaj s PLr. Šele tak zapis je podlaga za projekt.
Gibanje, ki ga človek potrebuje, ne izgine, če ga poimenujemo nevarno
Vrnimo se k projektu vpenjanja. Nekdo opozori, da je ustavitev po odprtju varovala vendar preverjena funkcija. Drži. Še vedno pa je treba namestiti obdelovanec, s katerim se začne proizvodnja.
Standardi za posamezne vrste strojev pomagajo splošno besedo »zaščita« razdeliti na naloge, gibanja in pogoje. Takrat postane jasno, zakaj ena pravilna reakcija krmiljenja še ne opiše zaščite celotnega dela.
Vpenjalo mora obdelovanec vpeti tudi pred obdelavo
Pri obdelovalnem centru ločimo avtomatsko delovanje od ročnega nameščanja. Za obe stanji preverimo potrebna gibanja, dostop do njihovih učinkov in zaščito. Če vpenjalo zahteva gibanje pri odprtem varovalu, mora projekt omogočiti varno izvedbo te naloge.
Odstranitev blokade bi spremenila program. Roka in čeljusti bi ostale na istem mestu.
ISO 16090-1 pri obdelovalnih strojih iz svojega področja obravnava vpenjanje obdelovanca, nadzor vpetja in pogoje za začetek dela. Vprašanja zato segajo dlje od položaja vrat.
Ali je obdelovanec zadržan? Katera gibanja so dovoljena? Kaj se zgodi ob izgubi energije? Odgovori lahko zahtevajo spremembo vpenjala, načina krmiljenja ali celotnega zaporedja vpenjanja.
Če standard tipa C določi zahtevo ali PLr, moramo skupaj z vrednostjo ohraniti opis uporabe in pogoje. Črko je lahko prepisati v tabelo. Težje je opaziti, da je izvirala iz vrstice za drugačen dostop ali drugo stanje stroja.
SRS mora naslednji osebi omogočiti, da obnovi odločitev: za katero nalogo je bila funkcija sprejeta in zakaj pričakujemo prav to zaščito. Pred izbiro funkcije razrešimo nameščanje in vpenjanje obdelovanca. Gibanje med dostopom ter zadržanje po izgubi energije potrebujeta lastne zahteve.
Balirka je končala stiskanje. Zdaj je treba prevzeti balo
Preselimo se k navpični balirki za odpadke. Projektant je obravnaval gibanje stiskalne plošče med stiskanjem. Vrata so bila zaprta, dostop nadzorovan, cikel je končan.
Operater mora balo še povezati in odstraniti. Odpre vrata, spremeni položaj in uporabi gibanja, potrebna za prevzem. Po opisu cikla je stroj že končal. Človek ob stroju svoje delo šele zaključuje.
EN 16500:2014 tej fazi namenja ločene zahteve. Gre za določene zaprte navpične balirke z ročnim povezovanjem, ne za vsak stroj za stiskanje odpadkov.
Točka 5.1.4 obravnava izmet bale, krmiljenje zunaj območja njenega prevračanja in vidljivost. Pri dostopu skozi odprta vrata do nevarnega gibanja plošče navzgor predvideva dvoročno krmiljenje. Točka 5.2.2 tej funkciji dodeli PLr d.
V SRS skupaj zapišemo nalogo, gibanje in pogoj zaščite. Preverimo tudi povratno gibanje sistema za izmet. Beseda »stiskanje« ne zajame vseh situacij pri prevzemu bale.
Navedena izdaja EN 16500 se sklicuje na EN ISO 13849-1:2008. To razmerje med izdajami je treba upoštevati pri izbiri standardov. PLr d iz opisanega primera zato ne postane skupna ocena celotne balirke.
V ustavljenem območju se material še vedno premika
Operater zdaj odpravlja zastoj med dvema strojema. Pogoni v njegovem območju stojijo. Sosednja naprava še naprej podaja material skozi tehnološko odprtino. Lokalni krmilnik je opravil svoje delo.
Material ne pozna delitve dobav.
ISO 11161:2007 z A1:2010 usmerja pozornost na delovna območja in vmesnike integriranega proizvodnega sistema. Točka 8.1.4 obravnava zaščito pri pretoku materiala med območji.
V točki 8.8.1 specifikacija med drugim zajema načine delovanja, interakcije ljudi, vedenje sistema, vmesnike in odzive na okvare. Dve ločeni poročili o izračunu integratorju pustita prav ta skupni del naloge.
Uskladiti je treba obseg ustavitve ali drugo ustrezno zaščito vmesnika, dostop in vedenje sosednjih naprav, tudi ob izgubi zahtevanega signala. Človek, ki odpravlja zastoj, potrebuje zaščito med celotnim posegom.
Stavek »vmesnik je odgovornost integratorja« pravilno določi naslovnika. Dela pa ne opravi v nobenem od povezanih strojev. Obseg zaščite izhaja tudi iz nevarnosti, ki jih prenaša tok materiala. Stanje enega stroja je treba povezati z zahtevanim vedenjem sosednjih naprav.
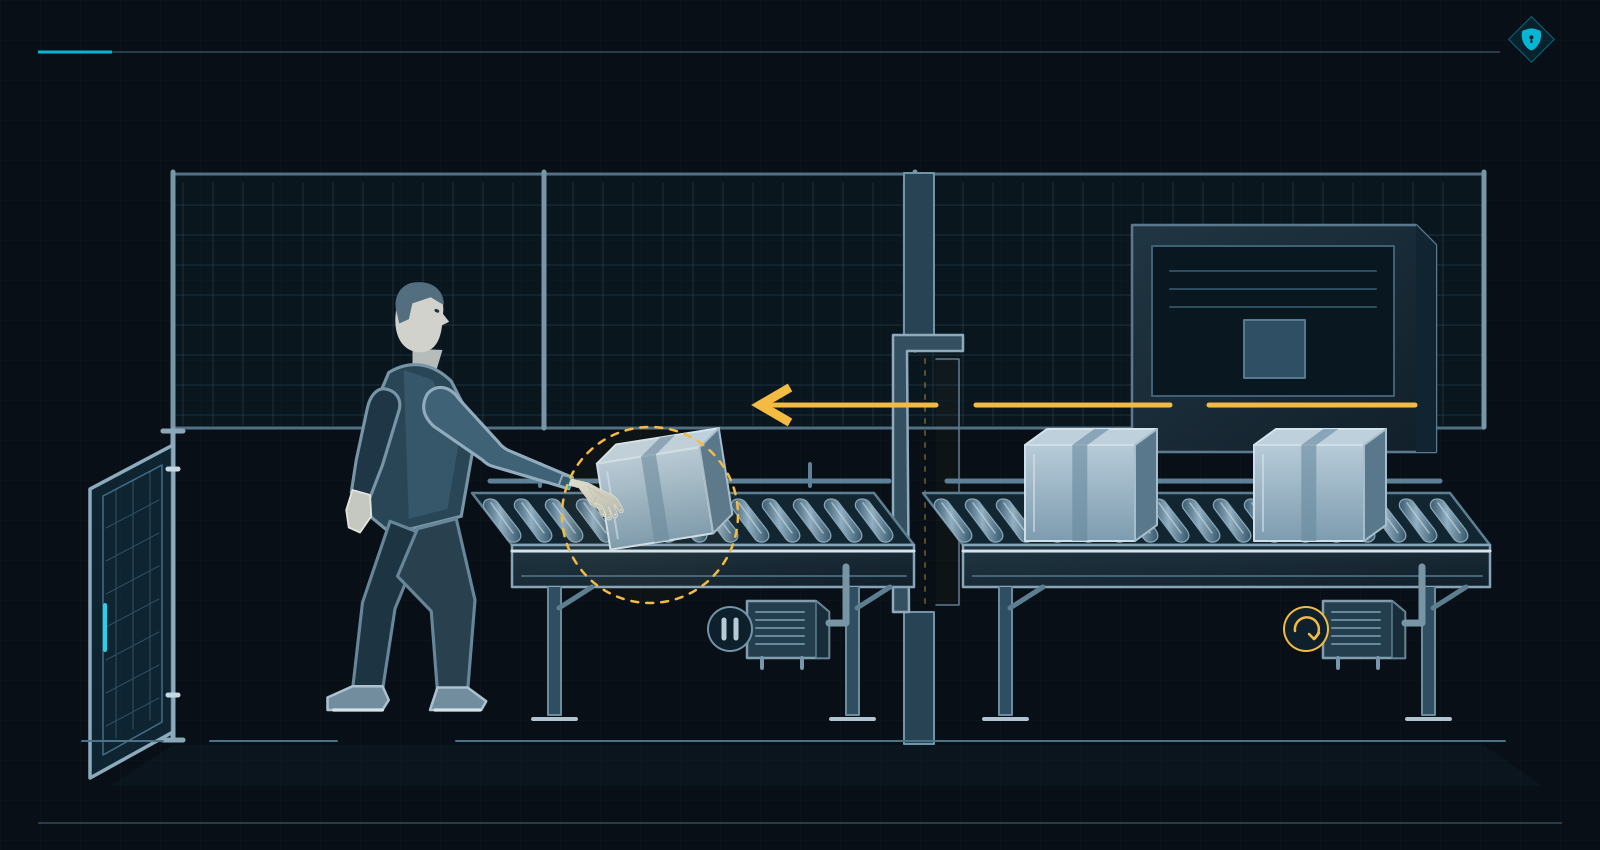
Zunaj avtomatskega cikla ima človek še vedno delo. Vpenjanje, prevzem bale in odprava zastoja zahtevajo prepoznavo lastnih gibanj, dostopov in energij. SRS mora zaščito voditi skozi celotno potrebno nalogo.
Vpenjalo se je ustavilo. Kaj se mora zgoditi z obdelovancem?
»Ko se varovalo odpre, se mora stroj ustaviti.« Avtomatik pokaže mirujoče vpenjalo. Konstruktor gleda obdelovanec, ki ga operater še vedno drži.
Oba gledata isti stroj. Beseda »ustaviti« jima je samo začasno omogočila, da se ne dogovorita, kaj se mora v resnici zgoditi.
V SRS zato zapišemo ime funkcije, njeno povezavo z nevarnostjo, sprožilni dogodek in odziv, ki ga začnejo izhodi. Navedemo konkretna gibanja in območje zaščite. Šele nato lahko določimo ustavitev ter zahtevano stanje po ustavitvi.
Ročno nameščanje med dostopom dobi lastne zahteve, skladne z izbranim konceptom zaščite. Ločeno opišemo, da mora odprto varovalo v avtomatskem načinu preprečiti zagon določenih nevarnih gibanj.
Ustavitev in preprečitev nepričakovanega zagona lahko uporabljata skupne podsisteme. Vsaka funkcija pa potrebuje jasen opis in preverjanje. Operater ne preneha potrebovati zaščite, ko sistem prejme naslednji ukaz.
Spet se pojavi predlog: izklopimo vse
Na shemi je zamisel prepričljiva. Izključimo izhode, energija izgine in zadeva se zdi zaključena. Konstruktor doda neprijetno podrobnost: ob izgubi tlaka lahko vpenjalo sprosti obdelovanec.
Ne govorimo več samo o ustavitvi gibanja. Določiti moramo zadržanje bremena in trajanje zahtevanega stanja. Ukaz za izklop ne pove, kaj bo po njegovi izvedbi držalo obdelovanec.
SRS opiše fizično stanje, ki izhaja iz ocene tveganja: ustavljena gibanja in potrebno zadržanje obdelovanca. Če je prisotna navpična os z gravitacijsko obremenitvijo, dodamo zaščito pred padcem. Projekt mora šele pokazati, kako bo zahteve izvedel.
Skupina obravnava izgubo napajanja, nedopustna nihanja in vrnitev energije. Za vsako stanje določi vedenje sistema. Tako ponovna vzpostavitev tlaka ali napetosti ne ostane neopisan del zaporedja.
Ločeno obravnava zaznano okvaro: odziv, ki vodi v stanje, varno glede na tveganje, in vzdrževanje tega stanja do popravila. Pri sočasno aktivnih funkcijah določi prednost in morebitne konflikte. Ustavitev brez ocene ne sme bremenu odvzeti potrebne zaščite.
Senzor je že odgovoril. Mehanika potrebuje čas
Človek pri varovalu ne bo čakal toliko časa, kot ustreza mehanizmu. Sega proti določenemu mestu. Skupina se zato vrne k njegovemu položaju, možnosti dostopa in času, potrebnemu za dosego zahtevanega stanja.
Avtomatik pokaže odzivni čas senzorja. Za njim še vedno delujejo logika, komunikacija, izvršilni elementi in mehanika. SRS potrebuje zahtevo za skupni čas odziva stroja, vključno z ustavljanjem gibanja.
Pri nameščanju zaščitnih naprav po ISO 13855 potrebujemo pravilne podatke o ustavljanju in pogoje njihove ocene. Obremenitev, orodje, temperatura in obraba lahko spremenijo rezultat. Kataloški podatek ne nadomesti meritve vedenja celotnega stroja.
Če podatkov ni, ostane odprta naloga: kdo jih bo zagotovil in katere odločitve čakajo na rezultat. Delovno vrednost je treba pozneje potrditi ali spremeniti projekt.
Sicer bo izvajalec izdelal varovalo okoli številke, ki jo je avtomatik razumel kot predpostavko. Med prevzemom bosta oba potrdila samo to, da sta se o času nekoč pogovarjala.
Operater spremeni način, nato zapre vrata
Obdelovanec še vedno čaka na vpenjanje. Če koncept dopušča gibanje med dostopom, SRS določi način delovanja in pogoje tega gibanja. Izbrani način mora biti nedvoumen, prehod med načini pa mora ohraniti potrebno zaščito.
Sama izbira načina ne začne gibanja. Tudi napis »servis« na zaslonu pri vpenjalu ne zaščiti ničesar. Šele določeno vedenje avtomatiku poda izvedljivo zahtevo.
Obravnavamo tudi čiščenje in popravilo vpenjala. Nekatera dela zahtevajo ločitev stroja od vseh virov napajanja in zavarovanje odklopnih naprav v izključenem položaju. Druga zahtevajo ustrezno zaščiteno gibanje. Rezultati ocene tveganja teh nalog morajo biti vključeni v zahteve.
Rešitve za nameščanje obdelovanca ne prenesemo samodejno na vsako popravilo. Človek je lahko takrat drugje in doseže druge nevarnosti. Sprememba imena opravila v navodilih ne spremeni dostopa do mehanizma.
Po vpenjanju operater zapre varovalo. Senzor potrdi položaj vrat, vendar sam ne pove, ali je kdo ostal v območju in ali delujejo drugi tehnični varnostni ukrepi. Pri prisotnosti druge osebe so ta vprašanja še pomembnejša.
SRS vrnitev v delovanje vodi prek določenih pogojev ponastavitve in ponovnega zagona. Če ocena tveganja zahteva ročno ponastavitev, določimo mesto zunaj nevarnega območja, z ustrezno vidljivostjo in brez možnosti aktiviranja iz območja.
Ponastavitev je namerno dejanje, ločeno od zagona. Sprejem signala zahteva nadzor njegove spremembe. Ponastavitev sama ne sme povzročiti nevarnosti, varnostne funkcije pa morajo že delovati in tehnični varnostni ukrepi morajo biti aktivni.
Če del območja ni viden, je potrebna ustrezna rešitev, na primer zaporedje ponastavitve ali nadzor območja. Standard dopušča tudi utemeljeno samodejno ponastavitev, med drugim pri neprekinjenem zaznavanju osebe, ki preprečuje nevarno stanje.
Dokument vsebuje odločitev za konkretno uporabo. Če je ponastavitev varnostna funkcija, ji določimo tudi PLr. Ne predpostavljamo, da vsak gumb z enakim napisom opravlja enako vlogo.
Če ob stroju deluje podajalnik, mora njegov dobavitelj poznati zahtevano stanje med dostopom do vpenjala in odziv ob izgubi signalov. Integrator uskladi vmesnike z drugimi funkcijami. »Poslan STOP« opisuje oddajnik; SRS mora določiti še, kako in kdaj se odzove prejemnik.
En obdelovanec še ne predstavlja vseh pogojev uporabe
Operater je vpenjanje pokazal enkrat, med izmeno pa ga bo ponavljal. Zapišemo pogostost aktiviranja funkcije in delovanja njenih elementov. Dostop pri vsakem obdelovancu pomeni drugačne obratovalne zahteve kot redek poseg.
Dodamo okolje, čiščenje in vzdrževanje, pri katerih mora rešitev ohraniti svoje lastnosti. Podatke naprav primerjamo z dejansko intenzivnostjo dela in pogoji uporabe, tudi če enaka komponenta že deluje na drugem delovnem mestu.
Pred zaključkom SRS vsaka funkcija dobi PLr z utemeljitvijo: oceno tveganja ali ustrezno zahtevo standarda tipa C in njene pogoje. Pri našem vpenjalu šteje zahteva za konkretno uporabo.
Dosežena raven zmogljivosti (PL) bo poznejša ocena izvedbe. Zdaj skupina določa, kaj od izvedbe zahteva. Podobna zapisa v dveh stolpcih ne smeta zabrisati te razlike.
Zapišimo tako, da naslednjemu avtomatiku ne bo treba ugibati
Predpostavimo, da je skupina izbrala mehansko ležišče, ki podpira obdelovanec. Operater ga lahko namesti in umakne roke, preden zapre varovalo in sproži vpenjanje. To je ena možna rešitev. Če dejanska naloga še vedno zahteva gibanje pri odprtem dostopu, potrebuje ustrezno zaščito in lastne zahteve.
Odločitev vpišimo v kartico ene funkcije. PLr d, 200 ms in druge spodnje številke so izmišljeni učni podatki, ne parametri za kopiranje. Vsak projekt mora te vrednosti utemeljiti in uporabiti pravilne zahteve standarda tipa C.
| Polje SRS | Primer zahteve | ISO 13849-1:2023 |
|---|---|---|
| Funkcija in razlog / SF-01, APP-01 | SF-01: ustavitev in preprečitev gnanega gibanja vpenjala med dostopom do ležišča. TASK-L01: namestitev obdelovanca 12 kg; HS-01: prsti v območju čeljusti. Povezava z oceno tveganja: RA-L01. | 5.1; 5.2.1.2; 5.2.1.3 a) |
| Sprožilni dogodek / REQ-01 | Zahteva za dostop ali izguba zahtevanega zaprtega oziroma zaklenjenega stanja varovala med dovoljenjem gibanja. Odprt dostop ohranja blokado gibanja. | 5.2.1.3 b) |
| Zahtevani učinek / REQ-02 | Ustaviti gibanje čeljusti in preprečiti naslednje gnano gibanje med dostopom. Odklepanja varovala ne dovoliti pred izpolnitvijo vseh potrebnih pogojev. Obdelovanec podpira neodvisno mehansko ležišče. | 5.2.1.3 c) |
| PLr in podlaga / REQ-09 | PLr d je učna predpostavka iz izmišljene RA-L01. V projektu mora vrednost izhajati iz lastne ocene tveganja ali ustrezne zahteve standarda tipa C. To ni dosežena raven zmogljivosti (PL). | 5.2.1.3 d); 5.3 |
| Čas in dostop / REQ-03 | Do 200 ms, kot izmišljena meja od dogodka na varovalu do prenehanja določenega gibanja, vključno z mehaniko. Varovalo ostane zaklenjeno do izpolnitve vseh potrebnih pogojev. Sama vrednost 200 ms ne utemelji varnega dostopa. | 5.2.1.3 e) |
| Načini delovanja / REQ-04 | Avtomatsko delovanje in ročno nalaganje. V tej različici gnano vpenjanje pri odprtem varovalu ni dovoljeno. Če ga dejanska naloga zahteva, se vrnemo k oceni tveganja in specifikaciji zaščite. | 5.2.1.3 f) |
| Vmesniki / REQ-05 | Potrditev zahtevanega stanja vpenjala je samo eden od pogojev dostopa. Zahtevana so tudi ustrezna stanja vretena, osi in podajalnika, opisana v drugih funkcijah. Potrditev sprejema signala ne nadomesti zahtevanega odziva. | 5.2.1.3 g) |
| Okvara / REQ-06 | Zaznana okvara, ki vpliva na funkcijo, blokira novo gibanje in dovoljenje za dostop, dokler ni doseženo zahtevano stanje. Stanje se ohranja do odprave ustrezne okvare. | 5.2.1.3 h) |
| Energija / REQ-07 | Izguba in vrnitev energije ne povzročita nevarnega gibanja ali sprostitve podprtega obdelovanca. Mehansko ležišče zahteva lastno utemeljitev; PLr mu ne pripišemo samo zato, ker je navedeno v kartici. | 5.2.1.3 i) |
| Pogostost in okolje / APP-02, 04 | Primer: 40 dostopov na uro, 16 ur na dan in 250 dni na leto, skupaj 160.000 aktiviranj na leto. Delovanja elementov se zapišejo ločeno. Predvideni so notranji prostor, 5–40 °C, hladilna tekočina in odrezki. | 5.2.1.2; 5.2.1.3 j) |
| Prednost / REQ-10 | Zahteva funkcije ima prednost pred običajnim ukazom START vpenjala. Sodelovanje drugih funkcij ne sme odvzeti zadržanja obdelovanca ali dovoliti prezgodnjega dostopa. | 5.2.1.3 k) |
| Standard tipa C / APP-03 | Preverimo področje uporabe in zahteve za vpenjanje ter dostop. Pri hipotetičnem obdelovalnem stroju obravnavamo ISO 16090-1. Točne točke in rezultat njihove uporabe je treba zapisati pred zaključkom SRS. | 5.2.1.3 l) |
| Vrnitev v delovanje / REQ-08 | Po obnovitvi zahtevanih stanj sledita ločena namerna ponastavitev in ločen ukaz za zagon. Zaprtje varovala, ponastavitev ali vrnitev napajanja sami ne zaženejo vpenjala. | 5.2.1.3 m) |
| Preverjanje in različica | REQ-01…10 povežemo z analizami, preskusi VT-01…06, projektom in ocenjeno konfiguracijo. Ocena PL in prednostnih razmerij zahteva lastne dokaze. Sprememba obdelovanca, načina ali parametrov zahteva oceno vpliva. | 5.4; 10; 12 a) |
Kartica ene funkcije je samo del SRS. Dodati je treba omejitve stroja, naloge ljudi, vhodne podatke ocene tveganja, druge funkcije, vmesnike in nadzor dokumenta. Vsak zapis »ni relevantno« potrebuje utemeljitev.
PDF z razširjeno kartico SF-01, merili preskusov ter izpolnljivimi karticami projekta in dokazov je pripomoček za delo, ne nadomestilo za odločitve projektne skupine.
Prenesite primer SRS in izpolnljive obrazce (PDF, v angleščini)
SRS mora zaščito voditi skozi celotno nalogo, tudi ob izgubi energije. Sprožitev, gibanje, zadržanje obdelovanca, odzivni čas stroja in vrnitev v delovanje potrebujejo usklajene zahteve. Projektant dobi podlago za izvedbo, validacija pa merila za preverjanje.
Zdaj je treba izvesti to, kar smo zapisali
Vemo, kako operater namesti obdelovanec, katera gibanja potrebuje in kaj pričakujemo ob izgubi energije. Funkcije imajo PLr. Nekdo lahko na sestanku že označi, da je varnost rešena.
Za zdaj smo se dogovorili samo, kaj je treba narediti. Stroj tega še ne izvaja.
Izberemo arhitekturo in podsisteme, izdelamo logiko ter določimo parametre. Preverimo obremenitve, diagnostiko, okolje in sodelovanje z mehaniko. Ventil mora sistem pripeljati v zahtevano stanje, funkcija pogona pa mora ustrezati dejanskemu gibanju.
Tudi vpenjalo je treba izdelati in preveriti. Njegova geometrija mora omogočiti izbrani način vpenjanja. Pravilno izveden programski pogoj ne nadomesti dela, ki bi moral držati obdelovanec brez podpore roke.
Predhodno validirani podsistemi lahko prihranijo čas. ISO 13849-1 dovoljuje njihovo uporabo ob izpolnitvi pogojev integracije. Ohranimo njihove podatke in omejitve ter nato utemeljimo povezavo celotne funkcije.
To je pravi trenutek za preverjene gradnike: zahtevo poznamo in vemo, katere lastnosti pričakujemo. Določimo tudi, kaj je treba dokazati po njihovi vgradnji v stroj.
Pri oceni dosežene ravni zmogljivosti preverimo razmerje med PL in PLr, zanesljivost, arhitekturo, diagnostiko ter odpovedi s skupnim vzrokom. Dodamo sistematične odpovedi, programsko opremo, okolje in ergonomijo. Postopek podrobneje obravnava izračun PL po ISO 13849-1.
Program lahko kljub pravilnemu izračunu dovoli gibanje v napačnem načinu. Model zanesljivosti bo še vedno videti urejen, napaka pa bo v logiki dovoljenja. Poiskati in preveriti moramo prav ta pogoj.
Enako velja za izključitev okvare: utemeljitev mora veljati pri dejanski montaži in uporabi. Orodje za izračun ne bo pregledalo vpenjala po spremembi v proizvodnji. Nekdo mu mora zagotoviti resnične predpostavke.
Za izjavo mora biti vse delo že opravljeno
Sama SRS ne zadostuje za izjavo o popolni skladnosti z ISO 13849-1. Potrebni so ustrezni postopki projektiranja, verifikacije, validacije in dokumentiranja, ki pokrivajo vse uporabljive zahteve.
Številko standarda je hitro vpisati. Delo, ki naj bi ga ta vpis odražal, zahteva nekoliko več prostora kot ena vrstica v izjavi. Enako velja, ko želimo ugotoviti, kako preveriti izjavo EU o skladnosti: seznam standardov ni nadomestilo za dokaze izvedenega postopka.
Če ISO 12100 ni naveden na seznamu standardov, to samo po sebi še ne dokazuje, da ocene tveganja ni bilo. O njej pričajo vsebina, odločitve in njihova uporaba v projektu. Nasprotno pa naročilo »izvedite PL d« brez opisa naloge in potrebne zaščite še vedno nima ključnih vhodnih podatkov.
Po izvedbi rešitve se vrnemo k oceni tveganja celotnega stroja. Preverimo načrtovano zmanjšanje tveganja in ali je bilo doseženo brez uvedbe novih nevarnosti.
Spremenjeno vpenjalo lahko bolje drži obdelovanec, vendar zahteva drugačen način odstranitve. Tudi to naslednjo nalogo analiziramo. Iterativni postopek ISO 12100 se vrača k dejanskemu stroju in se ne konča pri popravljeni risbi.
SRS odpre delo, ki ga je treba pozneje dokazati. Izbira, integracija, ocena PL, verifikacija in validacija morajo pokazati, da izvedena funkcija izpolnjuje zahteve v predvidenih pogojih. Dokument sam tega ne naredi.
Stroj se je ustavil. Preskus še ni končan
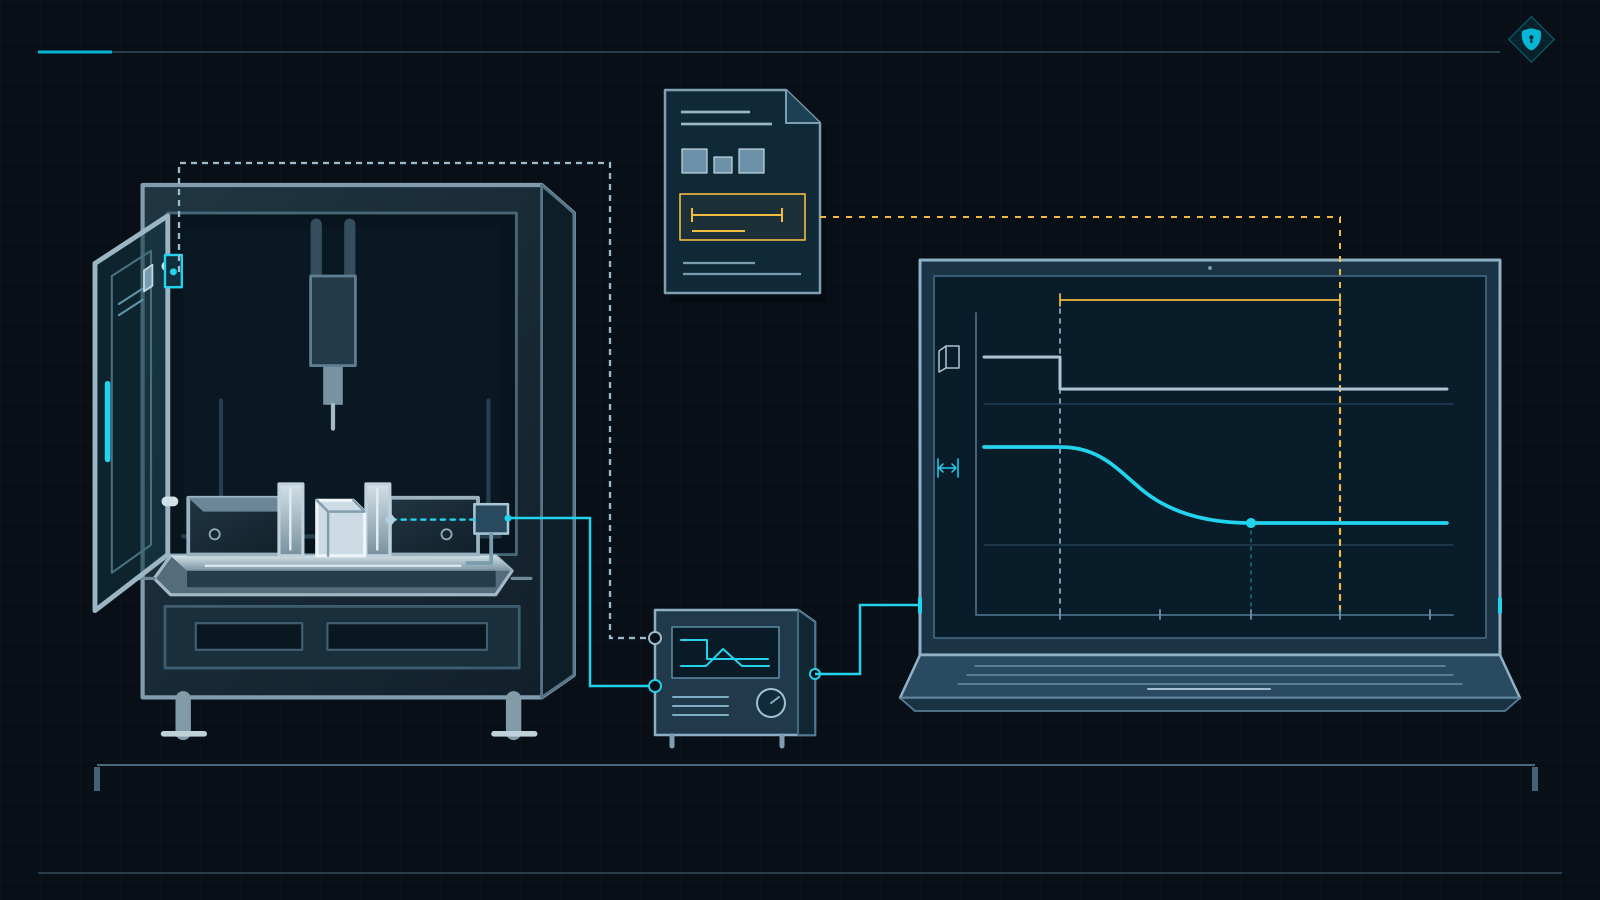
Znova odpremo varovalo. Tokrat vemo, katera gibanja morajo prenehati, v kakšnem času in kako mora biti obdelovanec zadržan. Krmilnik sporoča predvideno stanje. Oseba, ki izvaja preverjanje, pogleda tudi mehanizem.
Potrditi je treba gibanje, obremenitev, zadržanje in vrnitev v delovanje. Vsak učinek povežemo s konkretno zahtevo. Prikaz na zaslonu še ne predstavlja rezultata celotnega preskusa.
Delo se je začelo pred izdelavo stroja. Točka 5.4 zahteva pregled SRS pred projektiranjem: ali funkcije ustrezajo oceni tveganja in ali zapis vsebuje potrebne zahteve?
Validacija SRS po 10.2 omogoča odkrivanje izpustov, napak in neskladij z uporabo, pogoji ter razumno predvidljivo napačno uporabo. Spregledano nalogo je veliko lažje najti, dokler vpenjalo obstaja samo na risbi.
Validacija izvedbe preverja izpolnitev SRS in drugih ustreznih zahtev. Temelji na analizah in preskusih po načrtu. Analize lahko potekajo vzporedno s projektiranjem, končni preskusi fizičnega stroja pa zaključijo ustrezni del dela.
Preverimo tudi gibanje, ki ga potrebuje operater
Pri varovalu preverimo sprožitev, odziv, čas in ohranitev zahtevanega stanja. Nato preidemo na nameščanje obdelovanca. Če SRS dopušča gibanje med dostopom, ga preskusimo prav v teh pogojih.
Sledijo sprememba načina, zaključek naloge, ponastavitev in ponovni zagon. Operater mora prehoditi celotno dogovorjeno zaporedje. Eno uspešno odpiranje vrat še ne ponovi dela pri naslednjih obdelovancih.
Na liniji opazujemo tudi drugi stroj. Potrditev sprejema signala v njegovem krmilniku je le del preverjanja. Dokazati moramo zahtevano stanje povezanega sistema z njegovimi zakasnitvami in medsebojnimi vplivi.
Ločeni zapisniki dobaviteljev ne ustavijo materiala na vmesniku. To vedenje je treba preveriti v dogovorjenem obsegu integracije.
Načrt zajema tudi analize in preskuse vedenja ob okvarah, izgubi signalov in spremembah napajanja. Obseg izhaja iz standarda in projekta. Preskusi zahtevajo pripravljene, nadzorovane pogoje ter zaščito usposobljenih oseb, ki jih izvajajo.
Pri vpenjalu se znova pojavi vprašanje zadržanja obdelovanca po prekinitvi normalnega delovanja. Ustavitev gibanja in ohranitev bremena se morata srečati v istem rezultatu, ne v dveh nepovezanih opisih.
Zapisnik vsebuje preskusni pogoj, merilo, rezultat in konfiguracijo stroja. Pri meritvi časa tudi metodo in pogoje. Naslednja oseba mora vedeti, katero obremenitev smo preskusili in katero vedenje smo sprejeli kot pravilno.
Program je že popravljen. Zapisnik še pomni prejšnjo različico
Avtomatik je spremenil pogoj dovoljenja gibanja, načrt preskusa pa še vedno preverja starega. Obe strani lahko zapreta dokumentacijo, čeprav opisujeta različni konfiguraciji. Zato se morajo zahteva, projekt in dokazi nanašati na isto ocenjeno različico.
Spremembo sledimo od SRS do ustreznih rezultatov in določimo vpliv na druge funkcije. Popravek pri vpenjalu ne izgine iz ocene samo zato, ker je že v programu.
Standard priporoča neodvisnost oseb, ki izvajajo validacijo, od projektiranja SRP/CS. Nekdo zunaj projekta lažje vpraša po predpostavki, ki je avtor ne opazi več. Potrebni so usposobljenost, ustrezen postopek in dokumentirani rezultati, skladni z obsegom ocenjevanja.
To ne pomeni splošne obveznosti zunanjega certificiranja vsake funkcije. Kaj je bilo dokazano, določata opravljeno delo in njegov obseg. Zahteva mora voditi do izvedbe in dokaza preverjanja. Rezultat, metoda in konfiguracija morajo pokazati, katero vedenje stroja je bilo dejansko ocenjeno.
Nekaj mesecev pozneje prispe večji obdelovanec
Večji obdelovanec se prilega na mizo. Tudi vpenjalo se zapre. V proizvodnji se zato pojavi znani stavek: »Stroj to vendar zmore.« Preden to preverimo z gibanjem, se vrnemo k omejitvam stroja.
Točka 5.3 standarda ISO 12100 zajema omejitve uporabe, prostora, časa in druge omejitve. Za naše delovno mesto preverimo predvidene obdelovance in orodja, obremenitve, način vpenjanja ter prostor, ki ga potrebuje operater. Sama velikost mize ne opiše dovoljene uporabe.
Če nova naloga ostaja znotraj ocenjenega obsega, je lahko predvidena preureditev. Potrdimo, da so za konfiguracijo še vedno izpolnjeni sprejeti pogoji zaščite. Večji obdelovanec ne pomeni nujno predelave stroja.
Predpostavimo pa, da mora operater zdaj pristopiti z druge strani, ki z mesta ponastavitve ni vidna. Ali pa novo orodje podaljša čas ustavljanja nad vrednost, uporabljeno pri projektiranju zaščite. Spremenila se je predpostavka, na kateri je temeljila njena učinkovitost.
V omari ni bil zamenjan noben modul. Seznam komponent zato deluje pomirjujoče. Vendar na njem ni zapisano, s katere strani operater sega v stroj.
Vrnemo se k omejitvam in oceni tveganja, nato k zahtevam v SRS. Ocenimo vpliv spremembe na projekt in dosedanje rezultate. Novo nalogo dovolimo šele po izvedbi potrebne zaščite, preverjanju in validaciji.
Samo dopis večjega obdelovanca v dokumentacijo ne utemelji razširitve uporabe.
Enako velja za pogoje vzdrževanja zaščite. Če je njena učinkovitost odvisna od pregledov, nastavitev, zamenjave elementa ali določenega časa uporabe, morajo informacije priti do oseb, ki ta dela opravljajo. Časovne omejitve se ne končajo z zagonom.
SRS, povezana z oceno tveganja in projektno dokumentacijo, servisu omogoči obnovitev odločitev. Brez zapisa ostane telefonski klic osebi, ki je pred leti napisala program, in upanje, da se še spomni, za katero nalogo je sprejela določen pogoj.
Predelava za novo uporabo je lahko tudi bistvena sprememba. Večji obdelovanec ali prekoračitev prejšnjih omejitev sama po sebi tega še ne določata. Odločilna so pravna merila za izvedeno spremembo.
Uredba (EU) 2023/1230 jih določa v členu 3, točki 16, obveznosti osebe, ki izvede bistveno spremembo, pa v členu 18. Te določbe se uporabljajo od 20. januarja 2027. Posodobitev SRS je samo del dela, ki ga lahko sproži takšna sprememba.
Ob prevzemu preverimo, kar smo obljubili v SRS: gibanja, energije, dostop in vmesnike, ki zadevajo človeka. Sprememba naloge ali pogojev zahteva oceno, ali sta obstoječa zaščita in njena utemeljitev še vedno ustrezni.
Preden naročite naslednji komplet
Vrnimo se k operaterju z obdelovancem. Pregled ene naloge je razkril vrzel, ki je ni bilo v katalogu naprav niti v poročilu o PL. Uskladiti je bilo treba vpenjalo, dostop, gibanja in vedenje ob izgubi energije.
Iz teh odločitev je nastala projektna naloga. Zdaj lahko izberemo krmiljenje in preverimo, ali zagotavlja potrebno zaščito. Certifikati in izračuni imajo končno nekaj, na kar se lahko nanašajo.
Pri naslednjem stroju prehodite to pot z osebo, ki pozna delo na delovnem mestu. Poiščite nalogo in njene nevarnosti v oceni tveganja, zahteve v SRS ter odgovore v projektu in rezultatih preverjanja. Tako hitro vidite, kje se je utemeljitev pretrgala.
Ko ob dokončani omari nekdo vpraša, ali je varnost že rešena, pokažite, kako bo operater vpel obdelovanec in kaj ga pri tem varuje. To običajno zelo hitro konča razpravo, ki se vrti samo okoli komponent.
Viri in področje navedenih primerov
Podlaga so navedene izdaje in točke standardov. Primeri pojasnjujejo način oblikovanja zahtev; vsak projekt stroja zahteva preverjanje dejanskega področja uporabe.
- ISO 13849-1:2023 , Varnost strojev — Z varnostjo povezani deli krmilnih sistemov — 1. del: Splošna načela za načrtovanje: 4.1–4.6, 5.1–5.4, vključno s 5.2.1.3 in 5.2.2–5.2.3, ter poglavja 6–10 in 12–13.
- ISO 12100:2010, Varnost strojev — Splošna načela načrtovanja — Ocena tveganja in zmanjšanje tveganja: poglavja 4–6, zlasti 5.3–5.4.
- ISO 16090-1:2022 , Varnost obdelovalnih strojev — Obdelovalni centri, rezkalni stroji in transferni stroji — 1. del: Varnostne zahteve: 5.2.5.5, vpenjanje obdelovanca.
- EN 16500:2014 , Stroji za stiskanje odpadnih materialov ali frakcij za recikliranje — Navpične balirke — Varnostne zahteve: 5.1.4 in 5.2.2. Področje obsega določene zaprte navpične balirke z ročnim povezovanjem. Navedene zahteve te izdaje se sklicujejo na EN ISO 13849-1:2008.
- ISO 11161:2007 z Amd 1:2010, Varnost strojev — Integrirani proizvodni sistemi — Osnovne zahteve: 7.1–7.2, 8.1.4 in 8.8–8.10. Primer obravnava naloge, vmesnike in obseg zaščite v integriranem proizvodnem sistemu.
- ISO 13855:2024, Varnost strojev — Nameščanje varoval glede na približevanje človeškega telesa: dodatka B in D ter podatki in pogoji za oceno ustavljanja.
- Uredba Evropskega parlamenta in Sveta (EU) 2023/1230 o strojih : člen 3, točka 16 — opredelitev bistvene spremembe; člen 18 — obveznosti osebe, ki izvede bistveno spremembo; člen 54 — datumi začetka uporabe določb.