„Kaks kontaktorit ja ohutusrelee, järelikult kategooria 3.” Elektrikilbis näib kõik klappivat. Ostunimekirjas samuti. Alles kokkukeevitunud kontaktor näitab, kui palju sellest korrast tegelikult alles jääb.
Operaator avab konveieri kaitsepiirde. Juhtimine lülitab K1 mähise välja, kuid kontaktid on kokku keevitunud. Mootor saab endiselt toidet. Käsk oli õige. Kontaktor lihtsalt ei täitnud seda. Teine kontaktor võib ajami toite siiski lahutada. Diagnostika võib rikke avastada ja järgmise käivituse blokeerida. Kõik sõltub sellest, kuidas süsteem tegelikult ehitati.
Ohutuskategooriad ISO 13849-1 järgi kirjeldavad alamsüsteemi riketaluvust ja käitumist pärast rikke tekkimist. B, 1, 2, 3 ja 4 erinevust on kõige lihtsam mõista ühe ülesande kaudu: ajami toite lahutamine ka siis, kui midagi süsteemis üles ütleb. Vastuvõtukatsetusel näeb iga töökorras süsteem hea välja. Kategooria muutub oluliseks siis, kui süsteem enam töökorras ei ole.
Esmalt ülesanne, alles siis seadmed elektrikilbis
Operaator peab detaili korrigeerima. Lint peab enne ohualale juurdepääsu peatuma ja jääma avatud kaitsepiirde ajal seisma. Projekteerija tuletab need nõuded ISO 12100 kohasest riskihindamisest ning fikseerib need seejärel ohutusnõuete spetsifikatsioonis ehk SRS-is.
Täielik ohutusfunktsioon hõlmab kaitsepiirde avanemise tuvastamist, juhtimisotsust ja ajami toite lahutamist. Iga osa võib käsitleda eraldi alamsüsteemina. Järgmistes näidetes muutub väljundalamsüsteem: kontaktorid, nende ühendused ja järelevalve. Selle alamfunktsioon on ajami toite lahutamine.
Kontaktor töötab elektriliselt juhitava lülitina. Mähise pinge sulgeb jõukontaktid, mille kaudu voolab mootori vool. Mähise väljalülitamisel avab korras kontaktor kontaktid. Kokkukeevitunud kontaktid võtavad selle võime ära.
Kahe kontaktori K1 ja K2 korral läbib mootori vool mõlemat järjestikku. Ükskõik kumma avanemine katkestab ahela. Kontaktor koos oma juhtimisega moodustab eraldi lahutustee ehk kanali.
Kategooria B: K1 keevitus kinni ja toide jäi peale
Ajami lahutab üks kontaktor K1. Kaitsepiirde avamisel lülitab juhtimine mähise välja, kontaktid avanevad ja mootor kaotab toite. Nii võib juhtuda tuhandeid tsükleid järjest.
Järgmisel sisselülitamisel keevituvad kontaktid kokku. Konveier töötab edasi ja operaator ei märka veel midagi. Ta avab kaitsepiirde. Mähise pinge kaob, kuid mootori vool jätkub. Teist elementi, mis saaks ahela katkestada, ei ole. Üks rike võtab alamsüsteemilt ajami lahutamise võime.
Kui kokkukeevitumise asemel katkeks mähise juhe, lülituks terve kontaktor välja. See on teine rike ja teistsugune tagajärg. Väide „rikke korral kukub kontaktor välja” töötab suurepäraselt seni, kuni väite autor valib endale sobiva rikke.
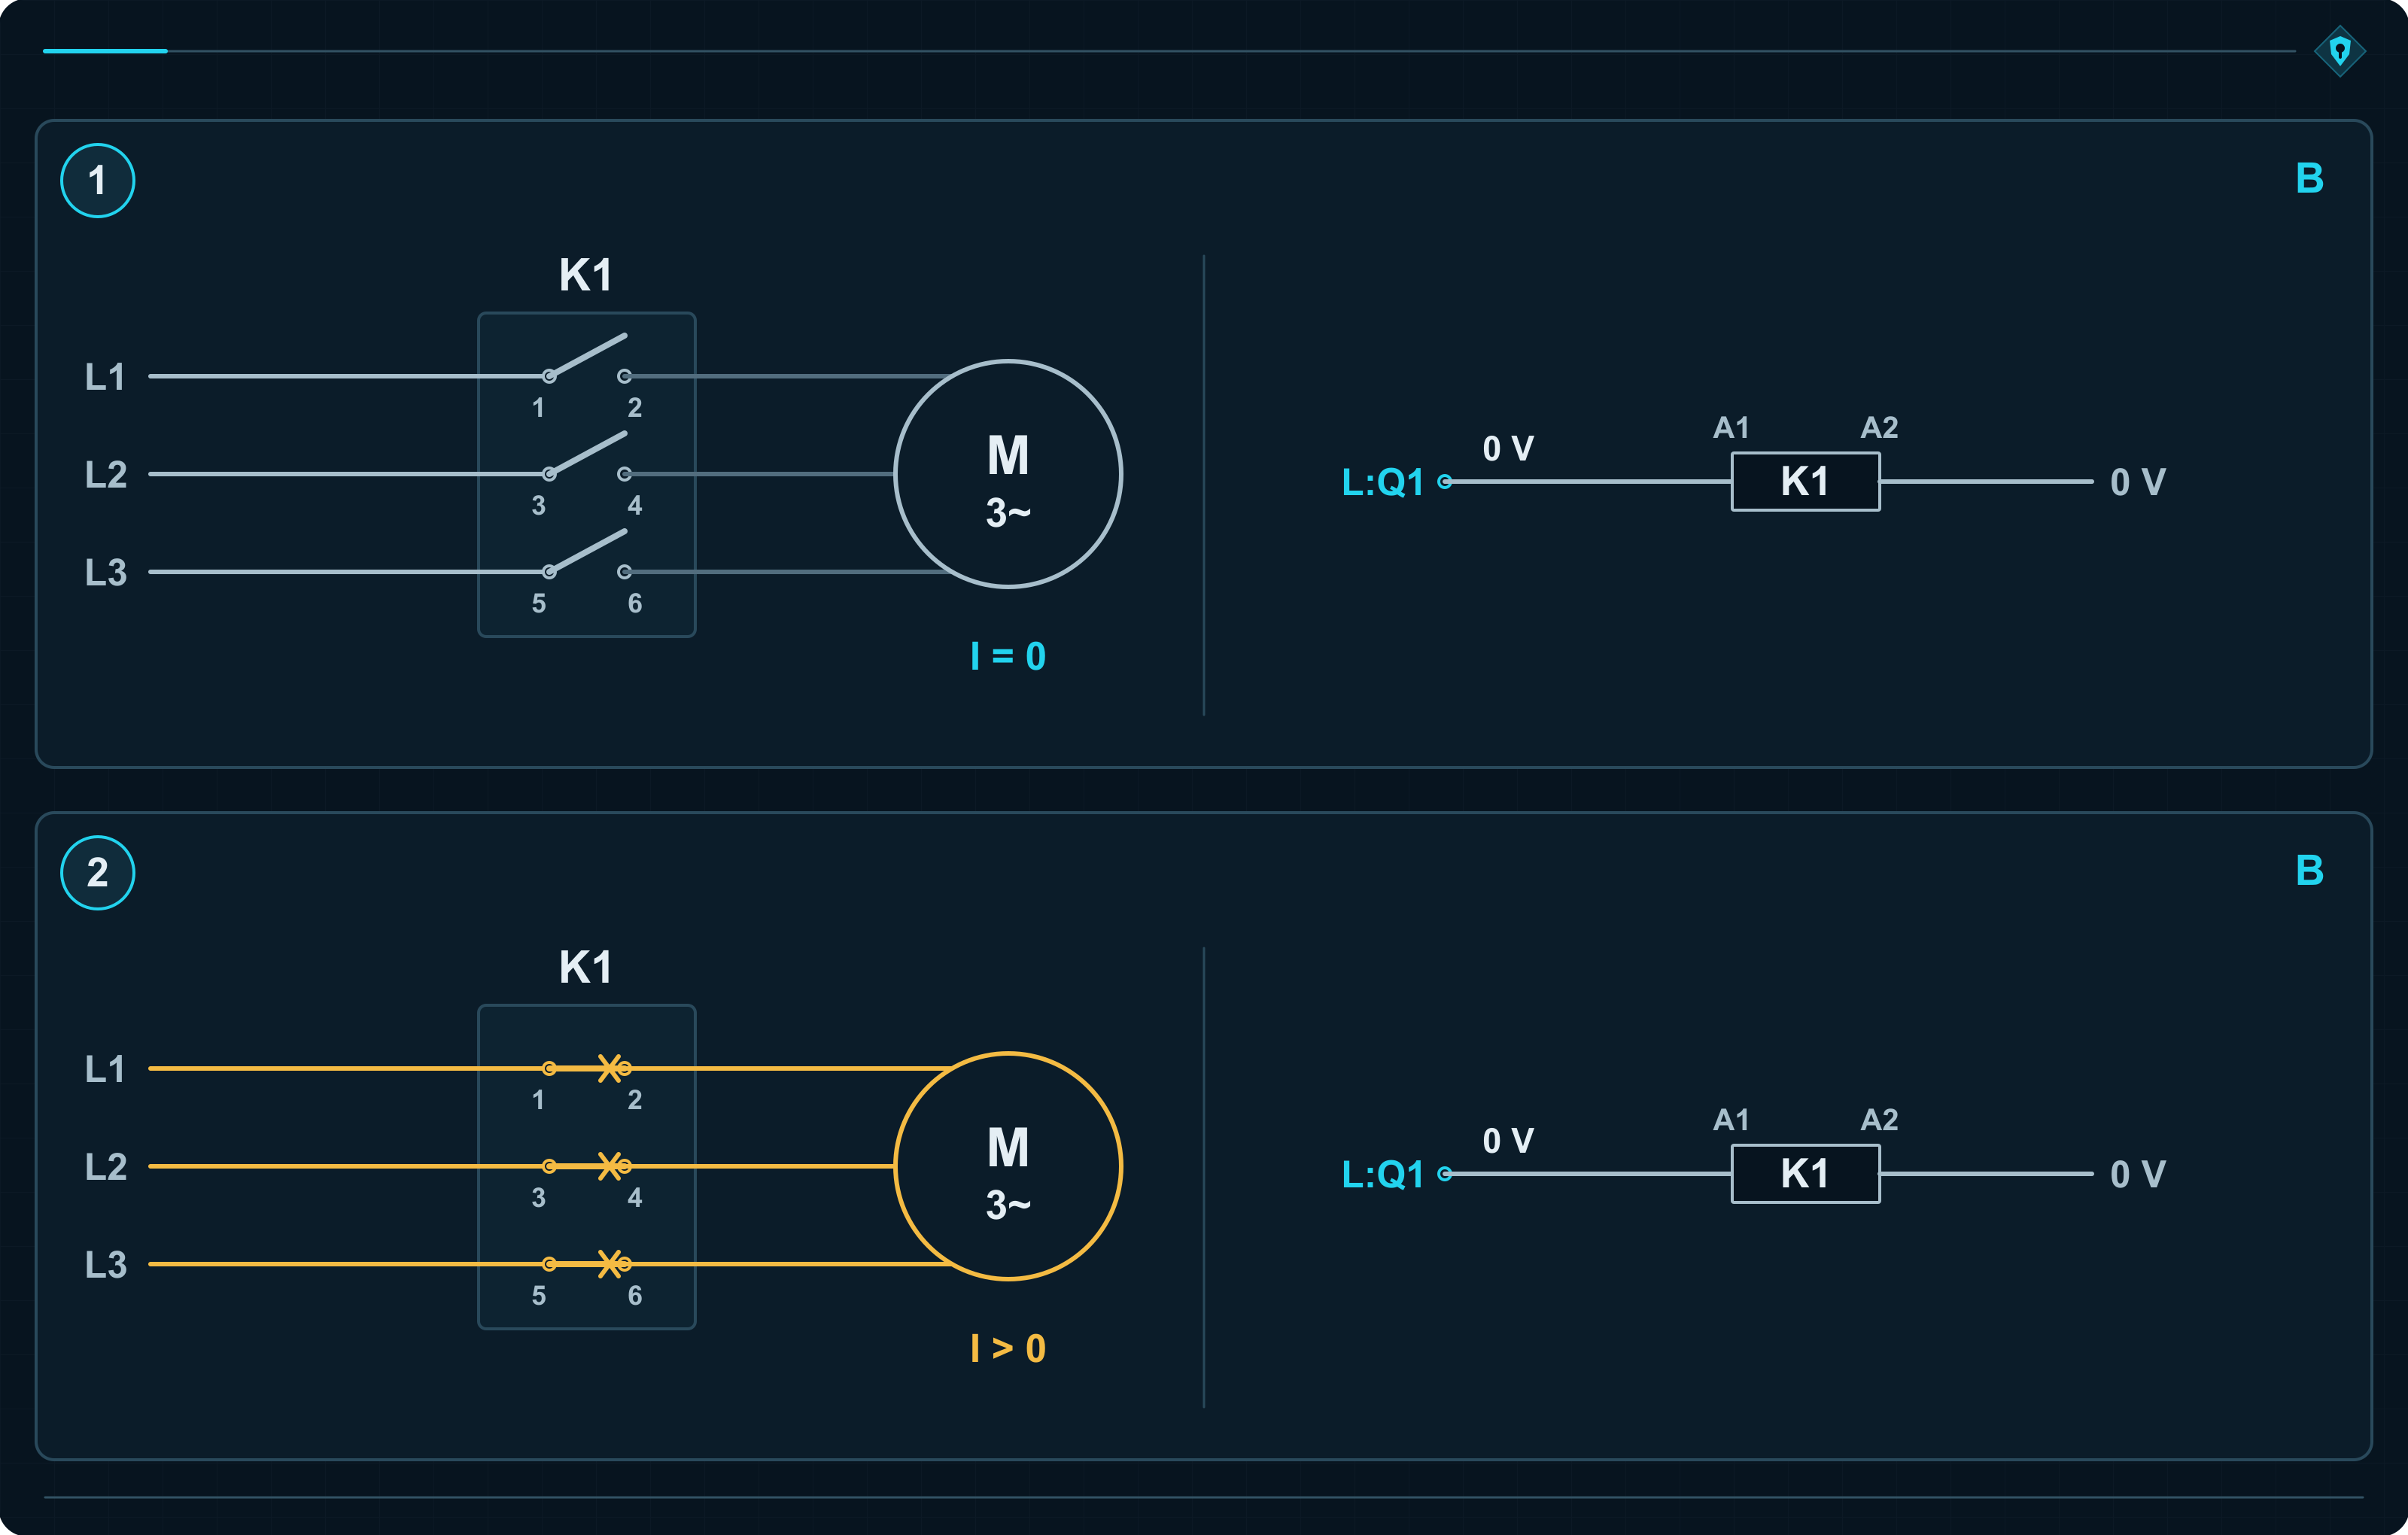
Kategooria B nõuab põhiliste ohutuspõhimõtete rakendamist ja komponentide valimist tegelike töötingimuste järgi. Kontaktor peab taluma koormust, lülitussagedust ja elektrikilbi temperatuuri. Täht B ei anna luba paigaldada seda, mis parasjagu laos üle jäi.
Millal annab kategooria B tulemuseks PL a ja millal PL b?
Kaks väliselt ühesugust süsteemi võivad ohtlike rikete sageduse poolest tugevalt erineda. Üks kontaktor käivitab mootori kord vahetuses. Teine teeb seda iga detaili juures. Sama mudel, täiesti erinev lülituste arv.
Projekteerija arvestab seadme vastupidavust ja masina tegelikku tööd. Ta määrab MTTFD ehk keskmise aja ohtliku rikkeni. Mida suurem väärtus, seda harvem sellised rikked statistiliselt esinevad. Kanalis tuleb arvestada kõiki komponente, mille rike võib võtta kanalilt lahutamisvõime.
Kategooria B alamsüsteemi näited tabeli K.1 järgi
| Kanali MTTFD | PFH — ohtliku rikke keskmine sagedus tunnis | Saavutatav PL |
|---|---|---|
| 10 aastat | 1,14 × 10⁻⁵ 1/h | PL a |
| 12 aastat | 9,51 × 10⁻⁶ 1/h | PL b |
| 20 aastat | 5,71 × 10⁻⁶ 1/h | PL b |
10 aasta korral on tulemus PL a, 12 aasta korral juba PL b. PFH langeb alla piiri 10⁻⁵ 1/h. Muutus töökindlus, mitte süsteemi käitumine pärast kontaktori kokkukeevitumist.
MTTFD on statistiline parameeter. Arvutuses saadud „20 aastat” ei anna kontaktorile kahekümneaastast garantiid ega määra automaatselt vahetuskuupäeva. Vahetusvälp tuleb määrata seadme kasutustingimuste ja piirangute järgi.
Tabeli väärtused puudutavad väljundalamsüsteemi. Terves ohutusfunktsioonis lisanduvad anduri ja loogika PFH väärtused: sisendi PFH + loogika PFH + väljundi PFH. Summat võrreldakse PL-i vahemikega ning lõpptulemust piirab lisaks kõige madalama PL-iga alamsüsteem. Seetõttu võib PL b väljund koos ülejäänud ahelaga anda kogu funktsioonile PL a.
Kategooria B võimaldab saavutada kõige rohkem PL b. Kui nõutav toimivustase PLr on d, tuleb valida teine lahendus. Veel üks edukas kaitsepiirde avamise katse vastuvõtul seda piiri ei liiguta. Kõik sõltub ühest kanalist ja kokkukeevitunud K1 võtab kaitse ära.
Kategooria 1: sama probleem peab juhtuma harvem
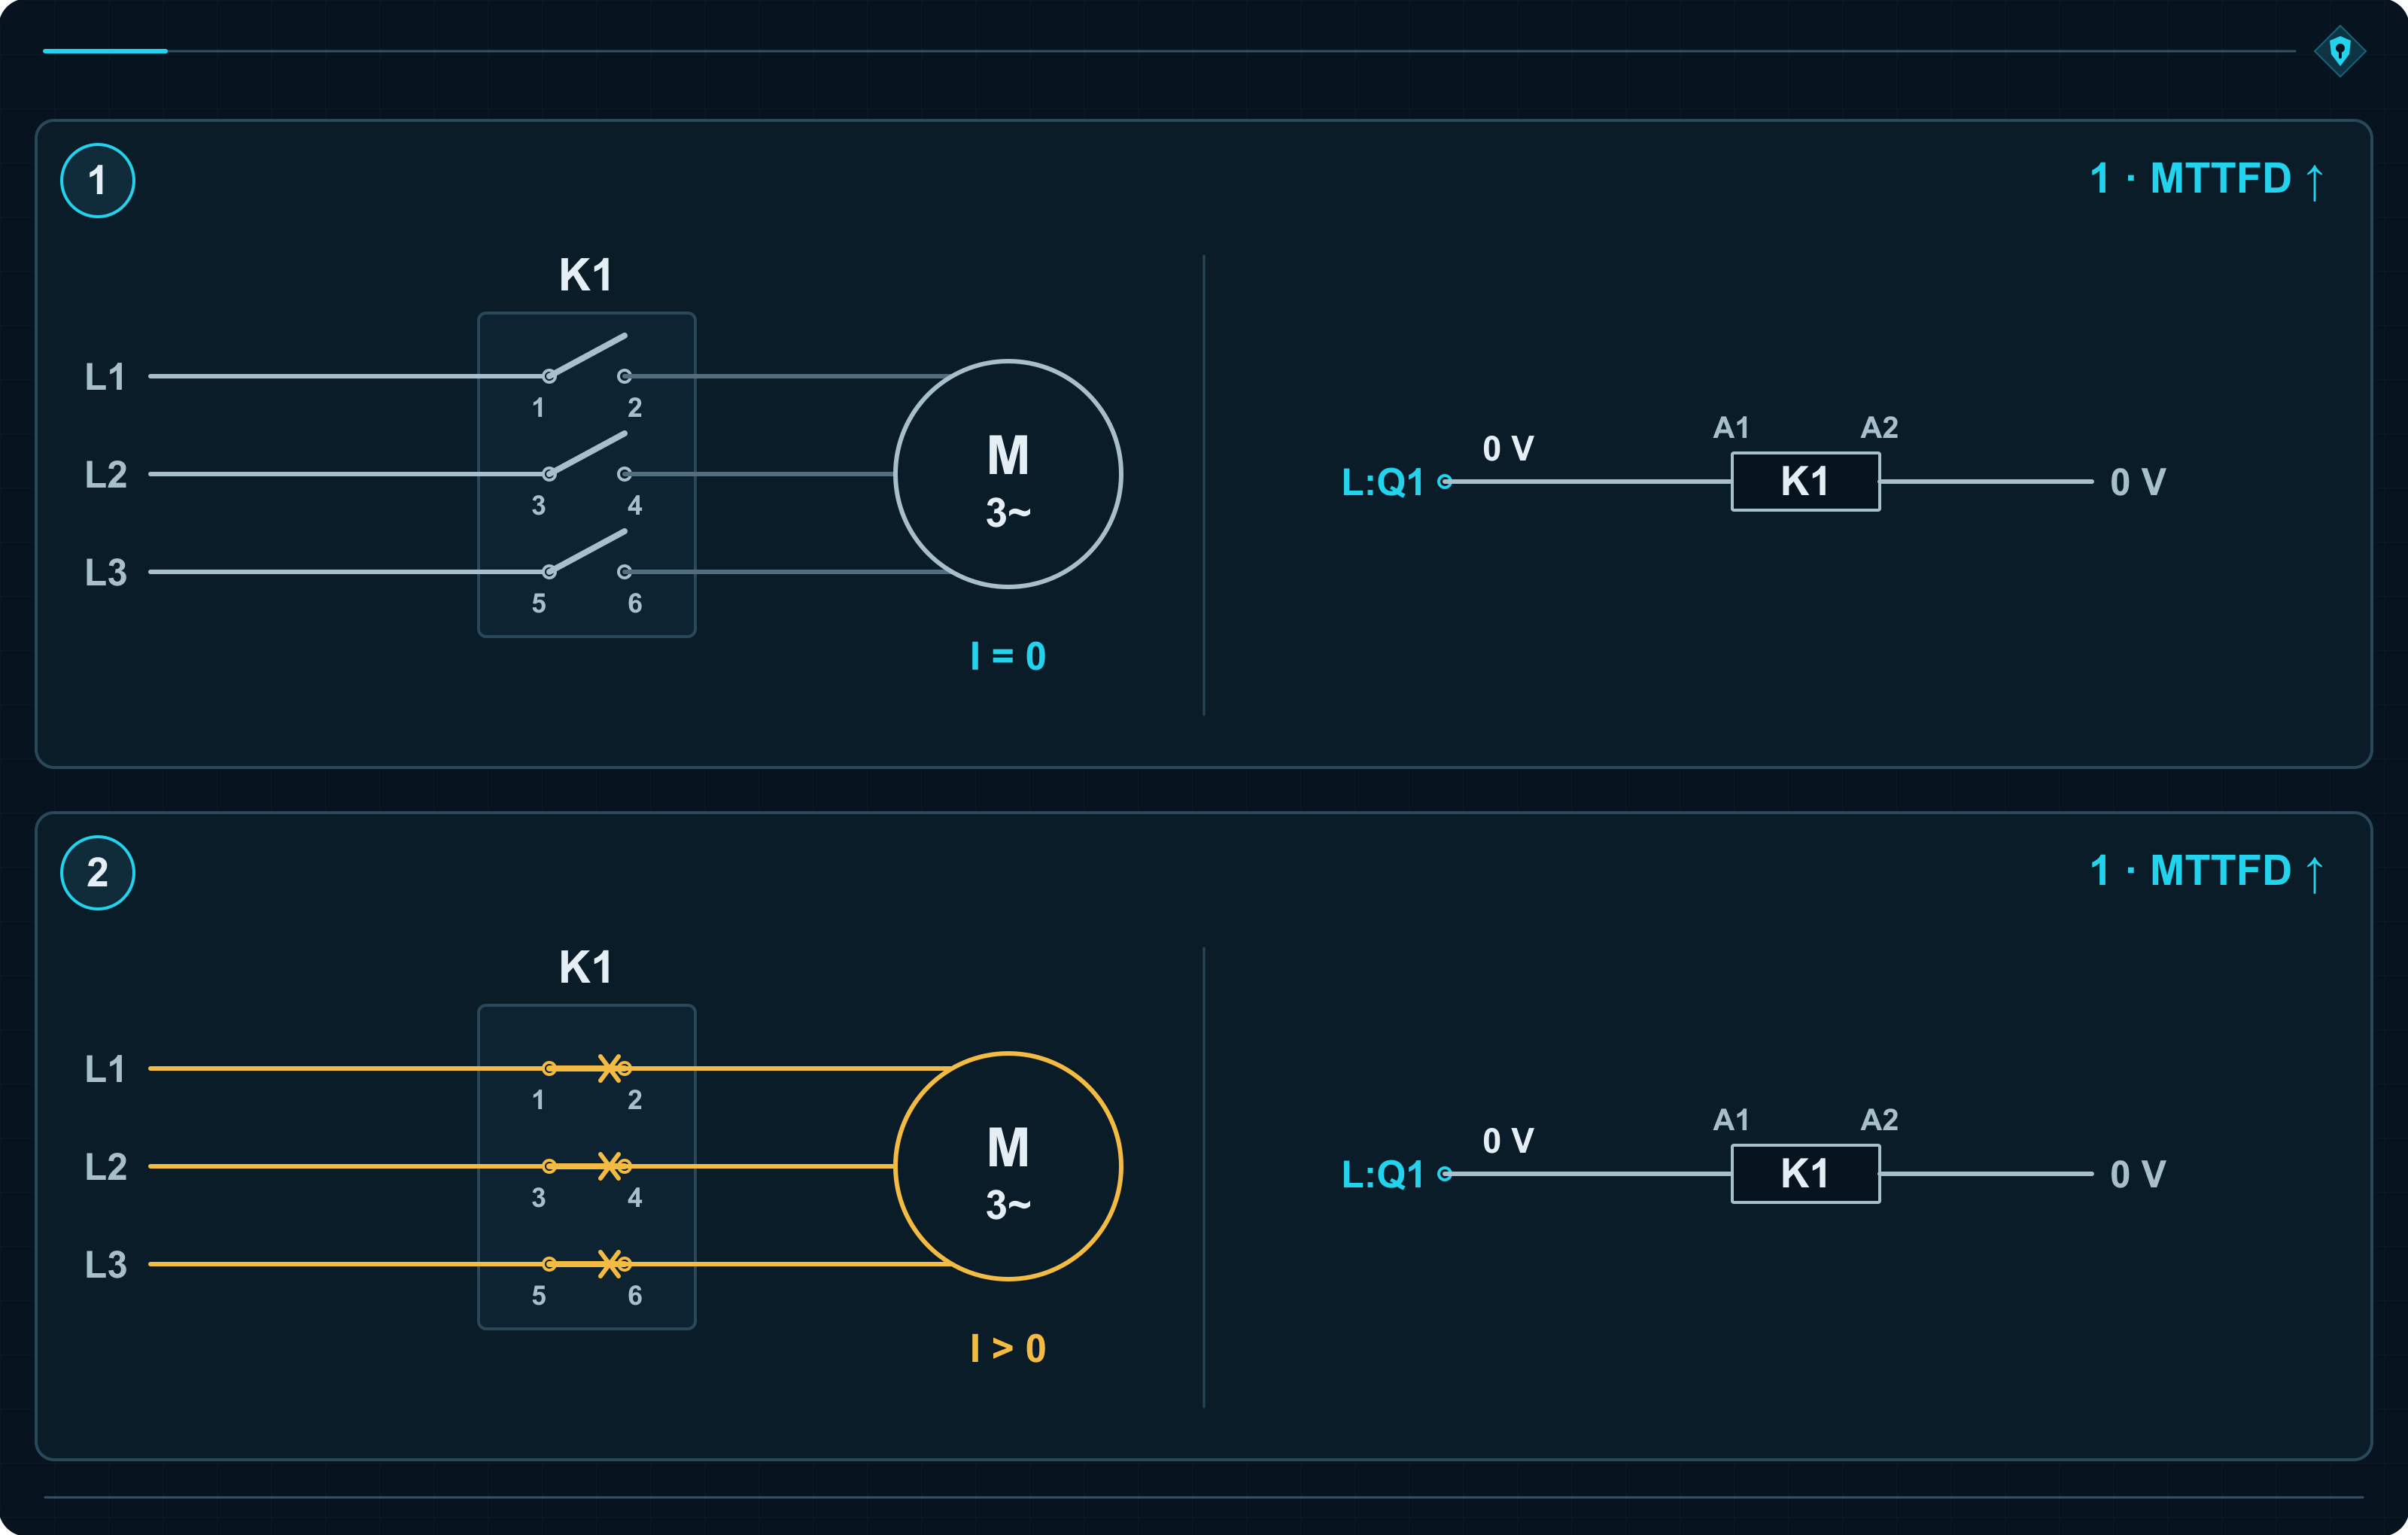
Ajami lahutab endiselt üks K1. Projekteerija tõstab aga nõudeid selle töökindlusele ja kasutusviisile. Lisaks kategooria B põhimõtetele rakendab ta järeleproovitud komponente ning järeleproovitud ohutuspõhimõtteid. Lihtsustatud meetodis peab kanali MTTFD olema kõrge: 30 kuni 100 aastat.
„Järeleproovitud” tähendab sobivust konkreetsetesse töötingimustesse. Kontaktor, mis lülitas aastaid probleemideta küttekehi, pannakse nüüd juhtima suure käivitusvoolu ja sagedaste käivitustega mootorit. Tuttav logo jääb samaks. Koormus ei jää.
Valiku aluseks on dokumenteeritud kogemus sarnastes rakendustes või omadused, mis on tõendatud asjakohaste standardite kohase konstruktsiooni, kontrolli ja valideerimisega. ISO 13849-2 kirjeldab samuti komponente ja tingimusi, mille korral võib neid järeleproovituks lugeda.
Projekteerija rakendab põhimõtteid, mis vähendavad rikete tekkimist või nende ohtlikke tagajärgi. Ja siis keevitub K1 ikkagi kokku. Mähis lülitatakse välja, kontaktid jäävad suletuks ning mootor saab edasi toidet. Kategooria 1 vähendab sellise sündmuse tõenäosust. Teist kanalit sellest ei teki.
Suurem töökindlus: PL b-st PL c-ni
Kanali MTTFD väärtusel 30 aastat annab tabel K.1 tulemuseks PL b. 39 aasta juures langeb PFH alla 3 × 10⁻⁶ 1/h ja tulemus muutub PL c-ks.
Kategooria 1 alamsüsteemi näited tabeli K.1 järgi
| Kanali MTTFD | PFH — ohtliku rikke keskmine sagedus tunnis | Saavutatav PL |
|---|---|---|
| 30 aastat | 3,80 × 10⁻⁶ 1/h | PL b |
| 39 aastat | 2,93 × 10⁻⁶ 1/h | PL c |
| 100 aastat | 1,14 × 10⁻⁶ 1/h | PL c |
Kategooria 1 ülempiir on PL c. Parem kontaktor on väärtuslik, sest see rikneb harvem. Kui rike on siiski kokkukeevitumine, puudub ajamil endiselt teine lahutustee. Kaitse põhineb ühe kanali suuremal töökindlusel ja selle kanali rike võib kaitse ikkagi kõrvaldada.
Kategooria 2: süsteem kontrollib, kas K1 täitis käsu
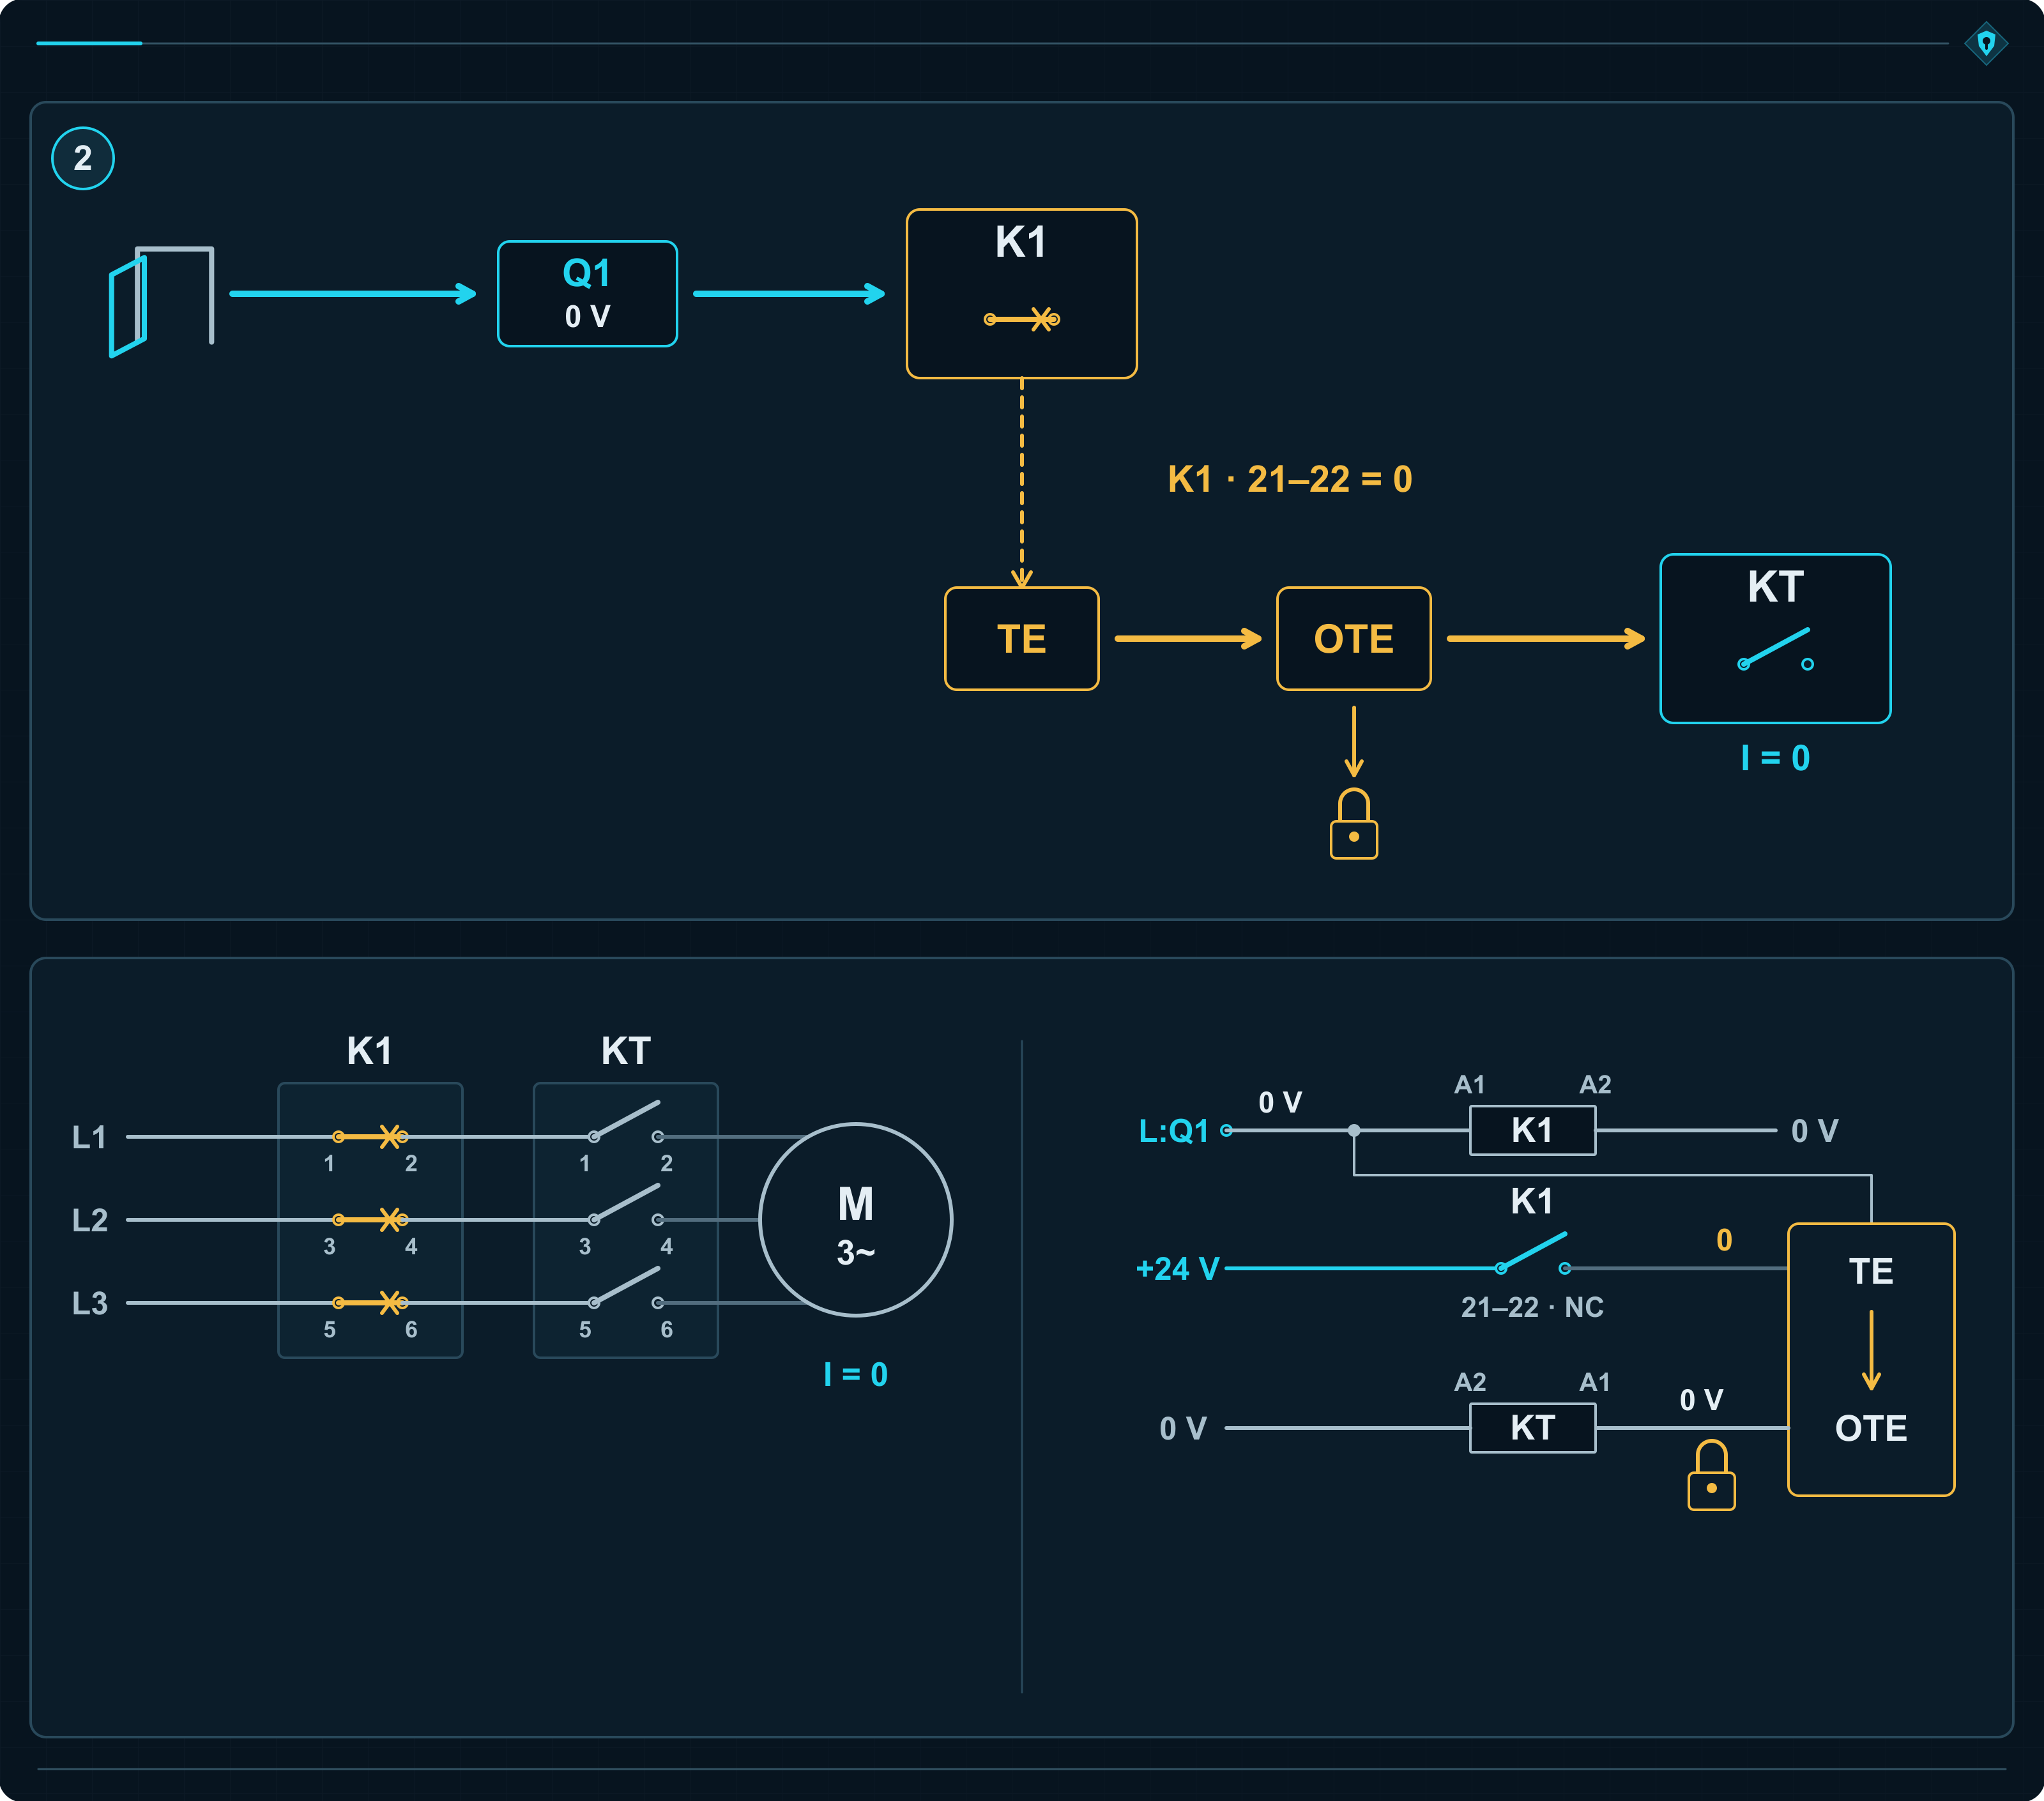
Operaator avab kaitsepiirde. Juhtimine lülitab K1 välja ja ootab kinnitust, et jõukontaktid avanesid. Seekord kontrollitakse käsu täitmist. Tagasiside annab kontaktori peegelkontakt, mille ehitus ei võimalda sulgumist, kui jõukontakt on kokku keevitunud.
Süsteem saab seega teada, kas K1 avas ahela või jättis käsu täitmata. K1 on kokku keevitunud ja kinnitus ei saabu. Test avastab rikke ning käivitab reaktsiooni. Selles variandis lahutab K1-ga järjestikku ühendatud lisakontaktor KT toite. Juhtimine blokeerib järgmise sisselülitamise kuni rikke kõrvaldamiseni.
Standardis tähistatakse testimisseadet tähisega TE ja selle väljundit tähisega OTE. Siin juhib OTE kontaktorit KT. K1 kuulub funktsionaalsesse kanalisse, mis teeb tavapärase lahutamise. TE ja OTE moodustavad testikanali, mis kontrollib ülesande täitmist ning käivitab rikke korral reaktsiooni.
Elektrikilbis on kaks kontaktorit, kuid see on endiselt kategooria 2 näide. KT ülesanne on lahutada toide pärast K1 probleemi tuvastamist. Juba siin kaotab seadmete loendamine skeemi lugemisele.
Eile korras, tänasel sisselülitamisel juba kokku keevitunud
K1 läbib testi korrektselt. Järgmisel sisselülitamisel keevituvad selle kontaktid kokku. Kuni järgmise kontrollini on funktsionaalne kanal rikkis. Eelmine test ei varjanud midagi — masin jõudis lihtsalt pärast testi rikki minna.
Seetõttu võib kategooria 2 testide vahel alamfunktsiooni kaotada. Projekteerija peab määrama, millal test tehakse ja kui kiiresti süsteem reageerib. Kui kontroll algab kaitsepiirde avamisel, peavad rikke tuvastamine, KT väljalülitamine ja liikumise peatamine toimuma enne, kui inimene jõuab ohualani.
Kui PLr on d, peab OTE käivitama ohutust tagava oleku ja hoidma seda rikke kõrvaldamiseni. Selles lahenduses teeb seda KT. Punane veateade ekraanil jätaks mootori pinge alla. See selgitaks operaatorile väga arusaadavalt, miks kaitse ei tööta, kuid kaitset ennast ei taastaks.
ISO 13849-1 punkt 6.1.3.2.4 nõuab testimissagedust, mis on vähemalt 100 korda suurem ohutusfunktsiooni rakendumissagedusest, või testi kohe funktsiooni rakendamisel. Viimasel juhul tuleb rike avastada ja masin viia ohutusse olekusse enne ohualale jõudmist. Kaitsepiirde avamine on siin funktsiooni rakendumine. Suhe 100:1 ei tähenda sadat proovikatset enne iga kaitsepiirde avamist.
Testikanali TE–OTE MTTFD peab ületama poole funktsionaalse kanali MTTFD väärtusest. Funktsionaalse kanali iga osa vajab vähemalt madalat diagnostikakatet. Rakendada tuleb kategooria B põhimõtteid, järeleproovitud ohutuspõhimõtteid ja meetmeid kahe kanali ühise põhjusega rikete vastu.
Kuni PLr c-ni peab OTE samuti käivitama ohutust tagava oleku, kui see on teostatav. Kui see pole võimalik, võib standardi järgi piisata hoiatusest. PLr d korral on nõutav ohutust tagav reaktsioon.
Testimine võib anda PL d, kuid töökindlus loeb samuti
DC ehk diagnostikakate kirjeldab ohtlike rikete tuvastamise tõhusust. Kogu alamsüsteemile määratakse keskmine diagnostikakate DCavg, milles arvestatakse selle osade ohtlike rikete sagedusi.
Sama DCavg = 90% korral annab kategooria 2 tabeli K.1 järgi kanali MTTFD väärtusel 3 aastat tulemuseks PL a, 10 aasta korral PL b, 30 aasta korral PL c ja 100 aasta korral PL d. Test on kõigis variantides olemas. Erineb rikete sagedus, millega testimissüsteem peab toime tulema.
Kategooria 2 alamsüsteem, DCavg = 90% — näited tabeli K.1 järgi
| Funktsionaalse kanali MTTFD | PFH — ohtliku rikke keskmine sagedus tunnis | Saavutatav PL |
|---|---|---|
| 3 aastat | 1,99 × 10⁻⁵ 1/h | PL a |
| 10 aastat | 5,14 × 10⁻⁶ 1/h | PL b |
| 30 aastat | 1,21 × 10⁻⁶ 1/h | PL c |
| 100 aastat | 2,29 × 10⁻⁷ 1/h | PL d |
Kategoorias 2 sõltub kaitse sellest, kas test avastab rikke ja kas süsteem jõuab õigel ajal reageerida. Kontrollimise aeg ei ole lisamärkus skeemi serval. See on projekti osa.
Kategooria 3: K2 lahutab testi tulemust ootamata
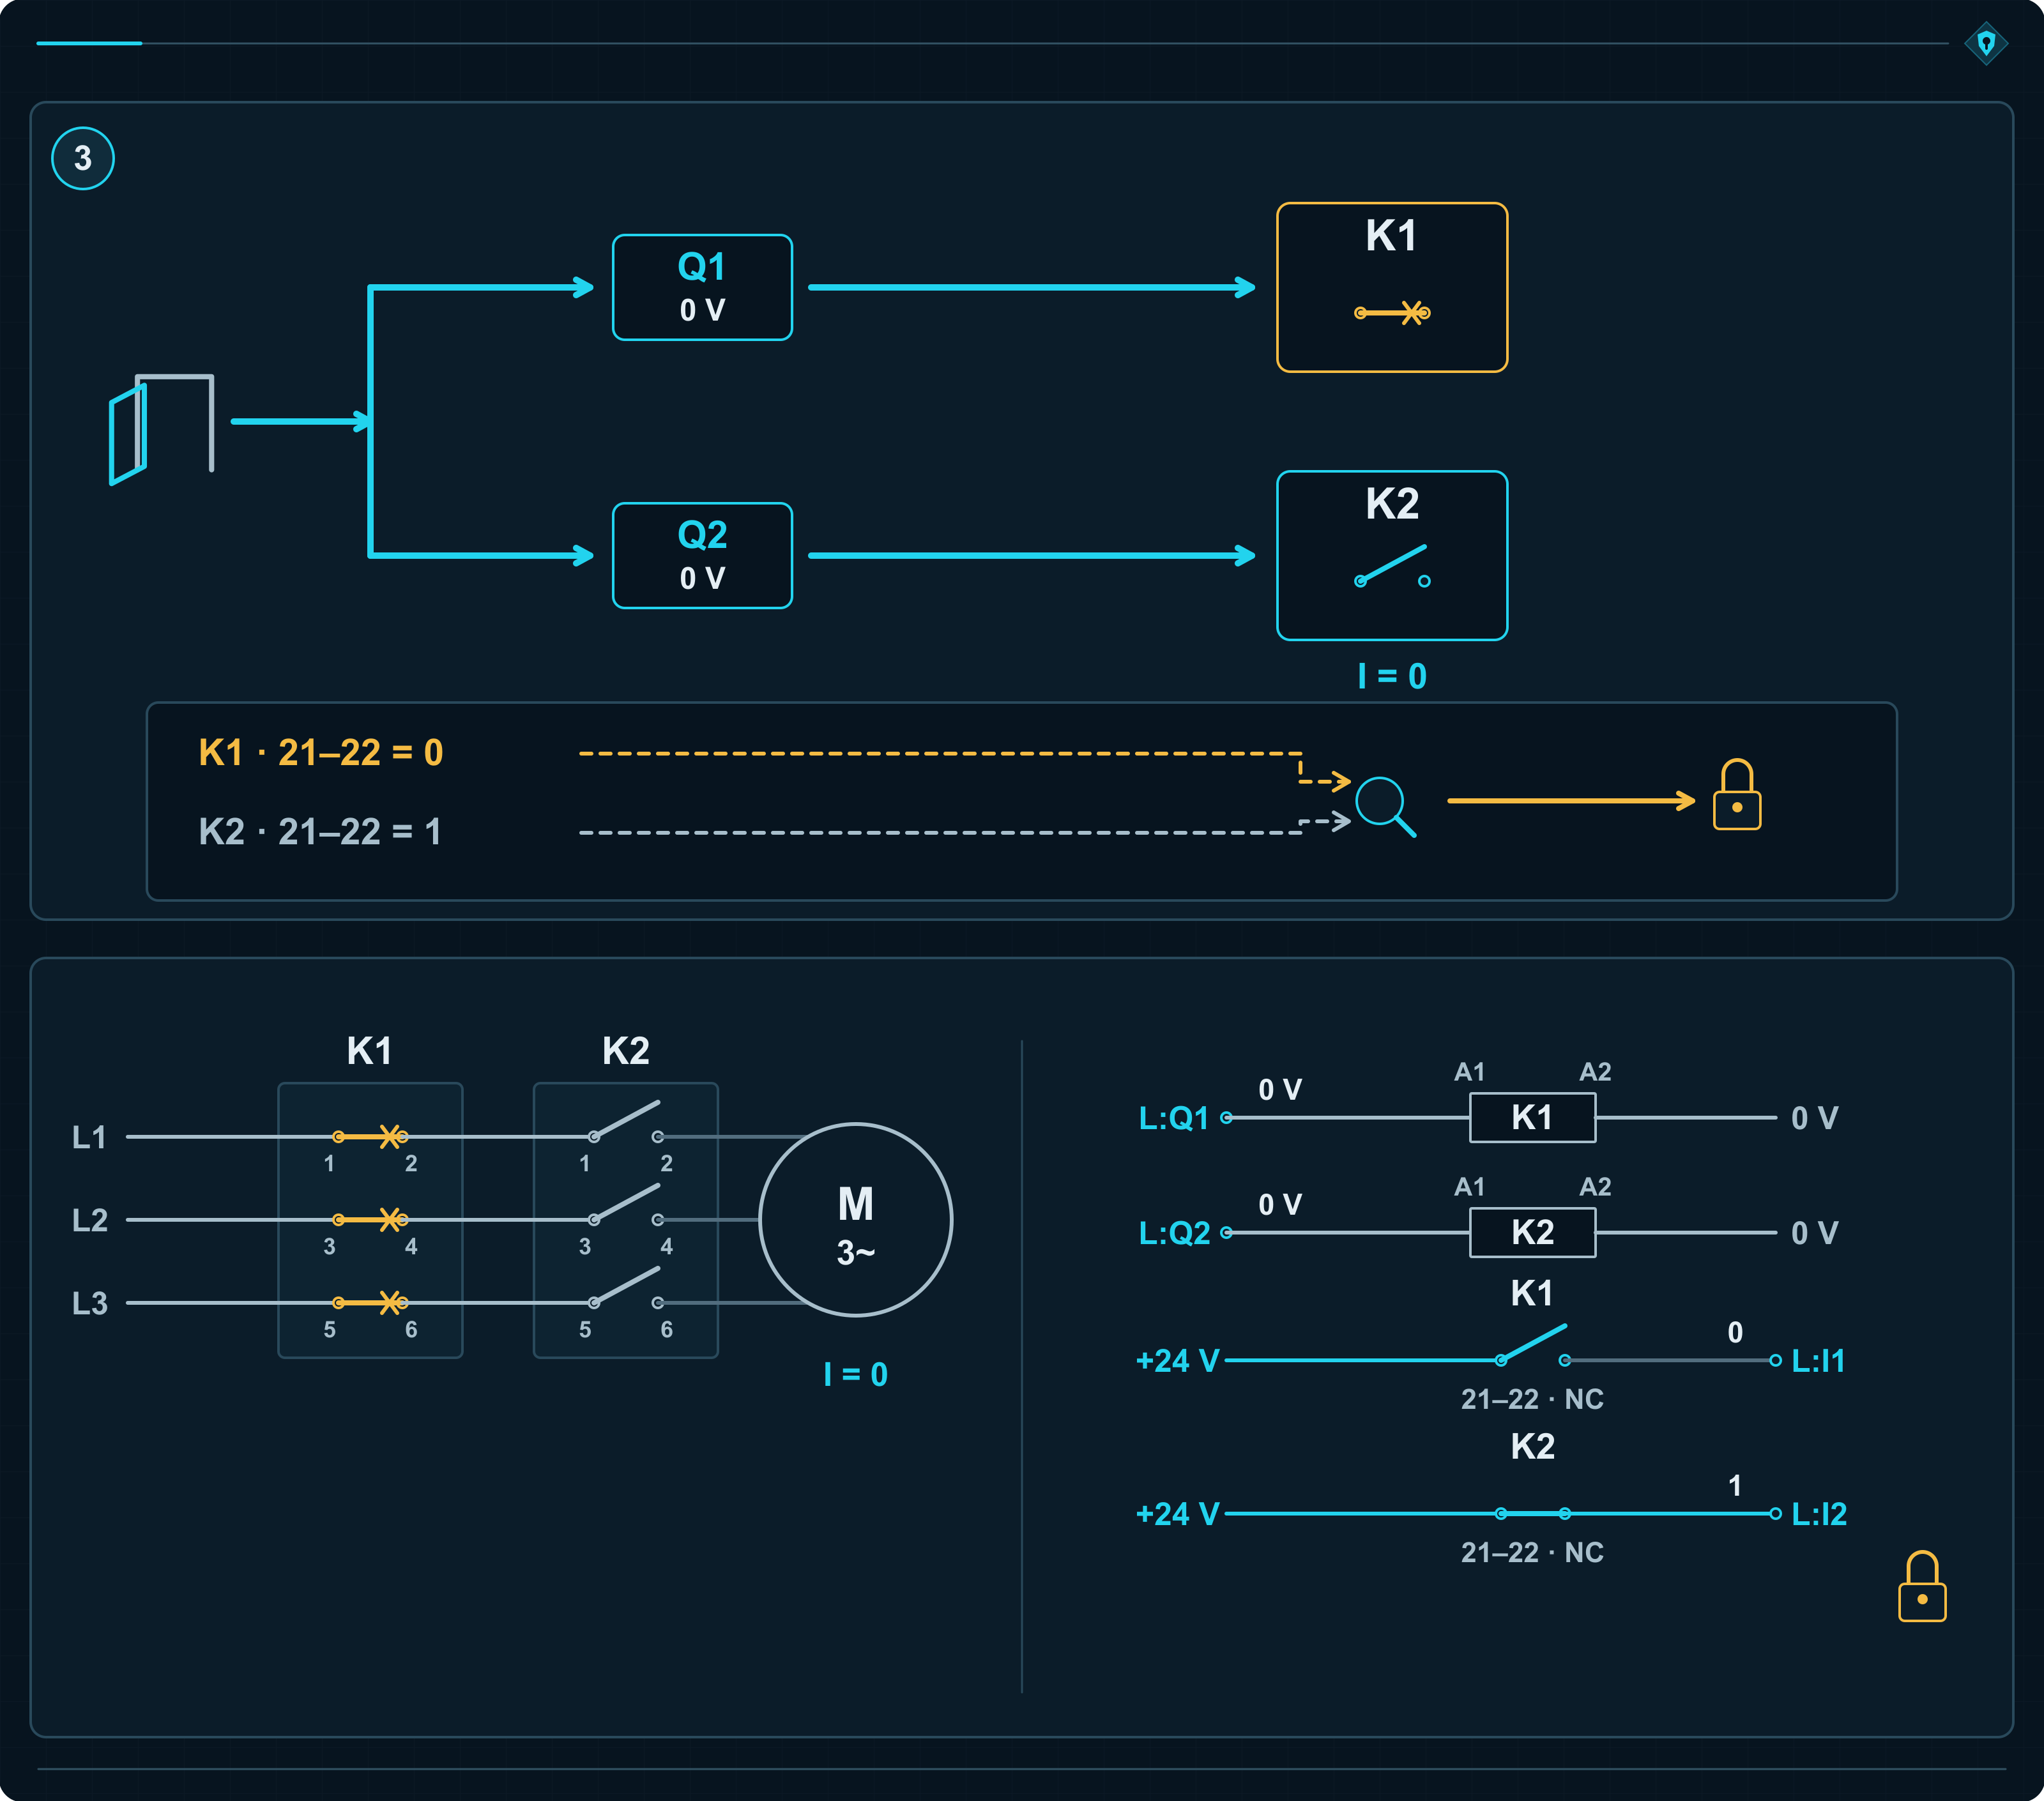
K1 ja K2 paiknevad mootori toiteahelas järjestikku. Operaator avab kaitsepiirde ning juhtimine käsib mõlemal välja lülituda. Mõlemal kontaktoril on oma juhtimistee ja kumbki suudab iseseisvalt ajami toite katkestada.
Kokkukeevitunud K1 jääb suletuks. K2 avab kontaktid ja katkestab voolu. Teine kanal täidab kaitseülesande esimese kanali rikkest hoolimata. See on põhierinevus kategooriast 2. Seal sekkus KT pärast rikke tuvastamist testiga. Siin saab K2 väljalülituskäsu kaitsepiirde avanemise tõttu ega pea K1 diagnoosi ootama.
Konveier peatus, kuid remonti on endiselt vaja
Operaator näeb tavapärast tulemust: lint peatub. Elektrikilbis on üks kontaktor siiski juba rikkis. Diagnostika tuvastab K1 avamiskinnituse puudumise ja blokeerib järgmise sisselülitamise. K2 täitis rikkis kanali ülesande, kuid ei parandanud seda.
Kui juhtimine lubaks tuvastatud rikkega edasi töötada, sõltuks järgmine lahutamine ainult K2-st. Kategooria 3 nõuab alamfunktsiooni säilimist ühe rikke korral. See kehtib hinnatava alamsüsteemi kõigi komponentide ja ühenduste kohta.
Kui üks juhtimisrike suudab hoida mõlemad mähised pinge all, võivad mõlemad kontaktorid laitmatult täita vale käsku. Kategooria 3 nõuab vähemalt madalat diagnostikakatet. Üksik rike tuleb tuvastada ohutusfunktsiooni rakendumise ajal või enne järgmist rakendumist, kui see on praktiliselt põhjendatud.
Osa rikkeid võib jääda avastamata. Nende hilisem kuhjumine võib kaitse kõrvaldada. Just siit algab erinevus kategooria 4 suhtes.
Kategooria 3 võib saavutada PL c, d või e
Kui DCavg = 90% ja kummagi kanali MTTFD on 10 aastat, annab tabel K.1 tulemuseks PL c. 30 aasta korral on tulemus PL d ja 100 aasta korral PL e. Mugav lühend „kategooria 3 tähendab PL d” kaotab kaks võimalikku tulemust ära.
Kategooria 3 alamsüsteem, DCavg = 90% — näited tabeli K.1 järgi
| Kummagi kanali MTTFD | PFH — ohtliku rikke keskmine sagedus tunnis | Saavutatav PL |
|---|---|---|
| 10 aastat | 1,36 × 10⁻⁶ 1/h | PL c |
| 30 aastat | 2,65 × 10⁻⁷ 1/h | PL d |
| 100 aastat | 4,29 × 10⁻⁸ 1/h | PL e |
MTTFD väärtus kehtib kummalegi kanalile eraldi. Kaks 30-aastase MTTFD-ga kanalit ei muutu üheks 60-aastase MTTFD-ga kanaliks. Jätkuvalt kehtivad kategooria B nõuded, järeleproovitud ohutuspõhimõtted ja meetmed ühise põhjusega rikete vastu.
K2 lahutab ajami hoolimata K1 rikkest. Diagnostika otsustab, kas süsteem võib saada loa järgmiseks tsükliks. Kaks kanalit hoiavad funktsiooni elus; need ei anna luba rikkega edasi sõita.
Kategooria 4: probleemiks saab ka diagnostikast pääsenud rike
Pärast K1 kokkukeevitumist lahutab ajami K2 ja juhtimine blokeerib järgmise käivituse. Sama juhtus kategooria 3 näites. Erinevus ilmneb laiema analüüsi käigus: mida süsteem avastab, millal ta seda teeb ja mis juhtub avastamata jäänud rikete kuhjumisel?
Kategoorias 4 peab üksik rike jätma ohutusfunktsiooni toimivaks ning olema tuvastatud funktsiooni rakendumisel või enne järgmist rakendumist. Kui õigeaegne tuvastamine pole võimalik, peab kaitse säilima ka rikete kuhjumisel.
Süsteem kontrollib ka seda, kas kinnitus räägib tõtt
Igal kontaktoril on eraldi jälgitav peegelkontakt. Juhtimine kontrollib selle vastust kogu töötsükli vältel:
- Enne sisselülitamist on mõlemad kontaktorid välja lülitatud. Peegelkontaktid peavad kinnitama jõuahelate avatust.
- Pärast kontaktori sisselülitamist peab avatud oleku kinnitus ettenähtud aja jooksul kaduma.
- Pärast väljalülitamist peab kinnitus tagasi tulema.
Kokkukeevitunud K1 korral viimane kinnitus ei naase. K2 lahutab ajami ja loogika blokeerib uue sisselülitamise.
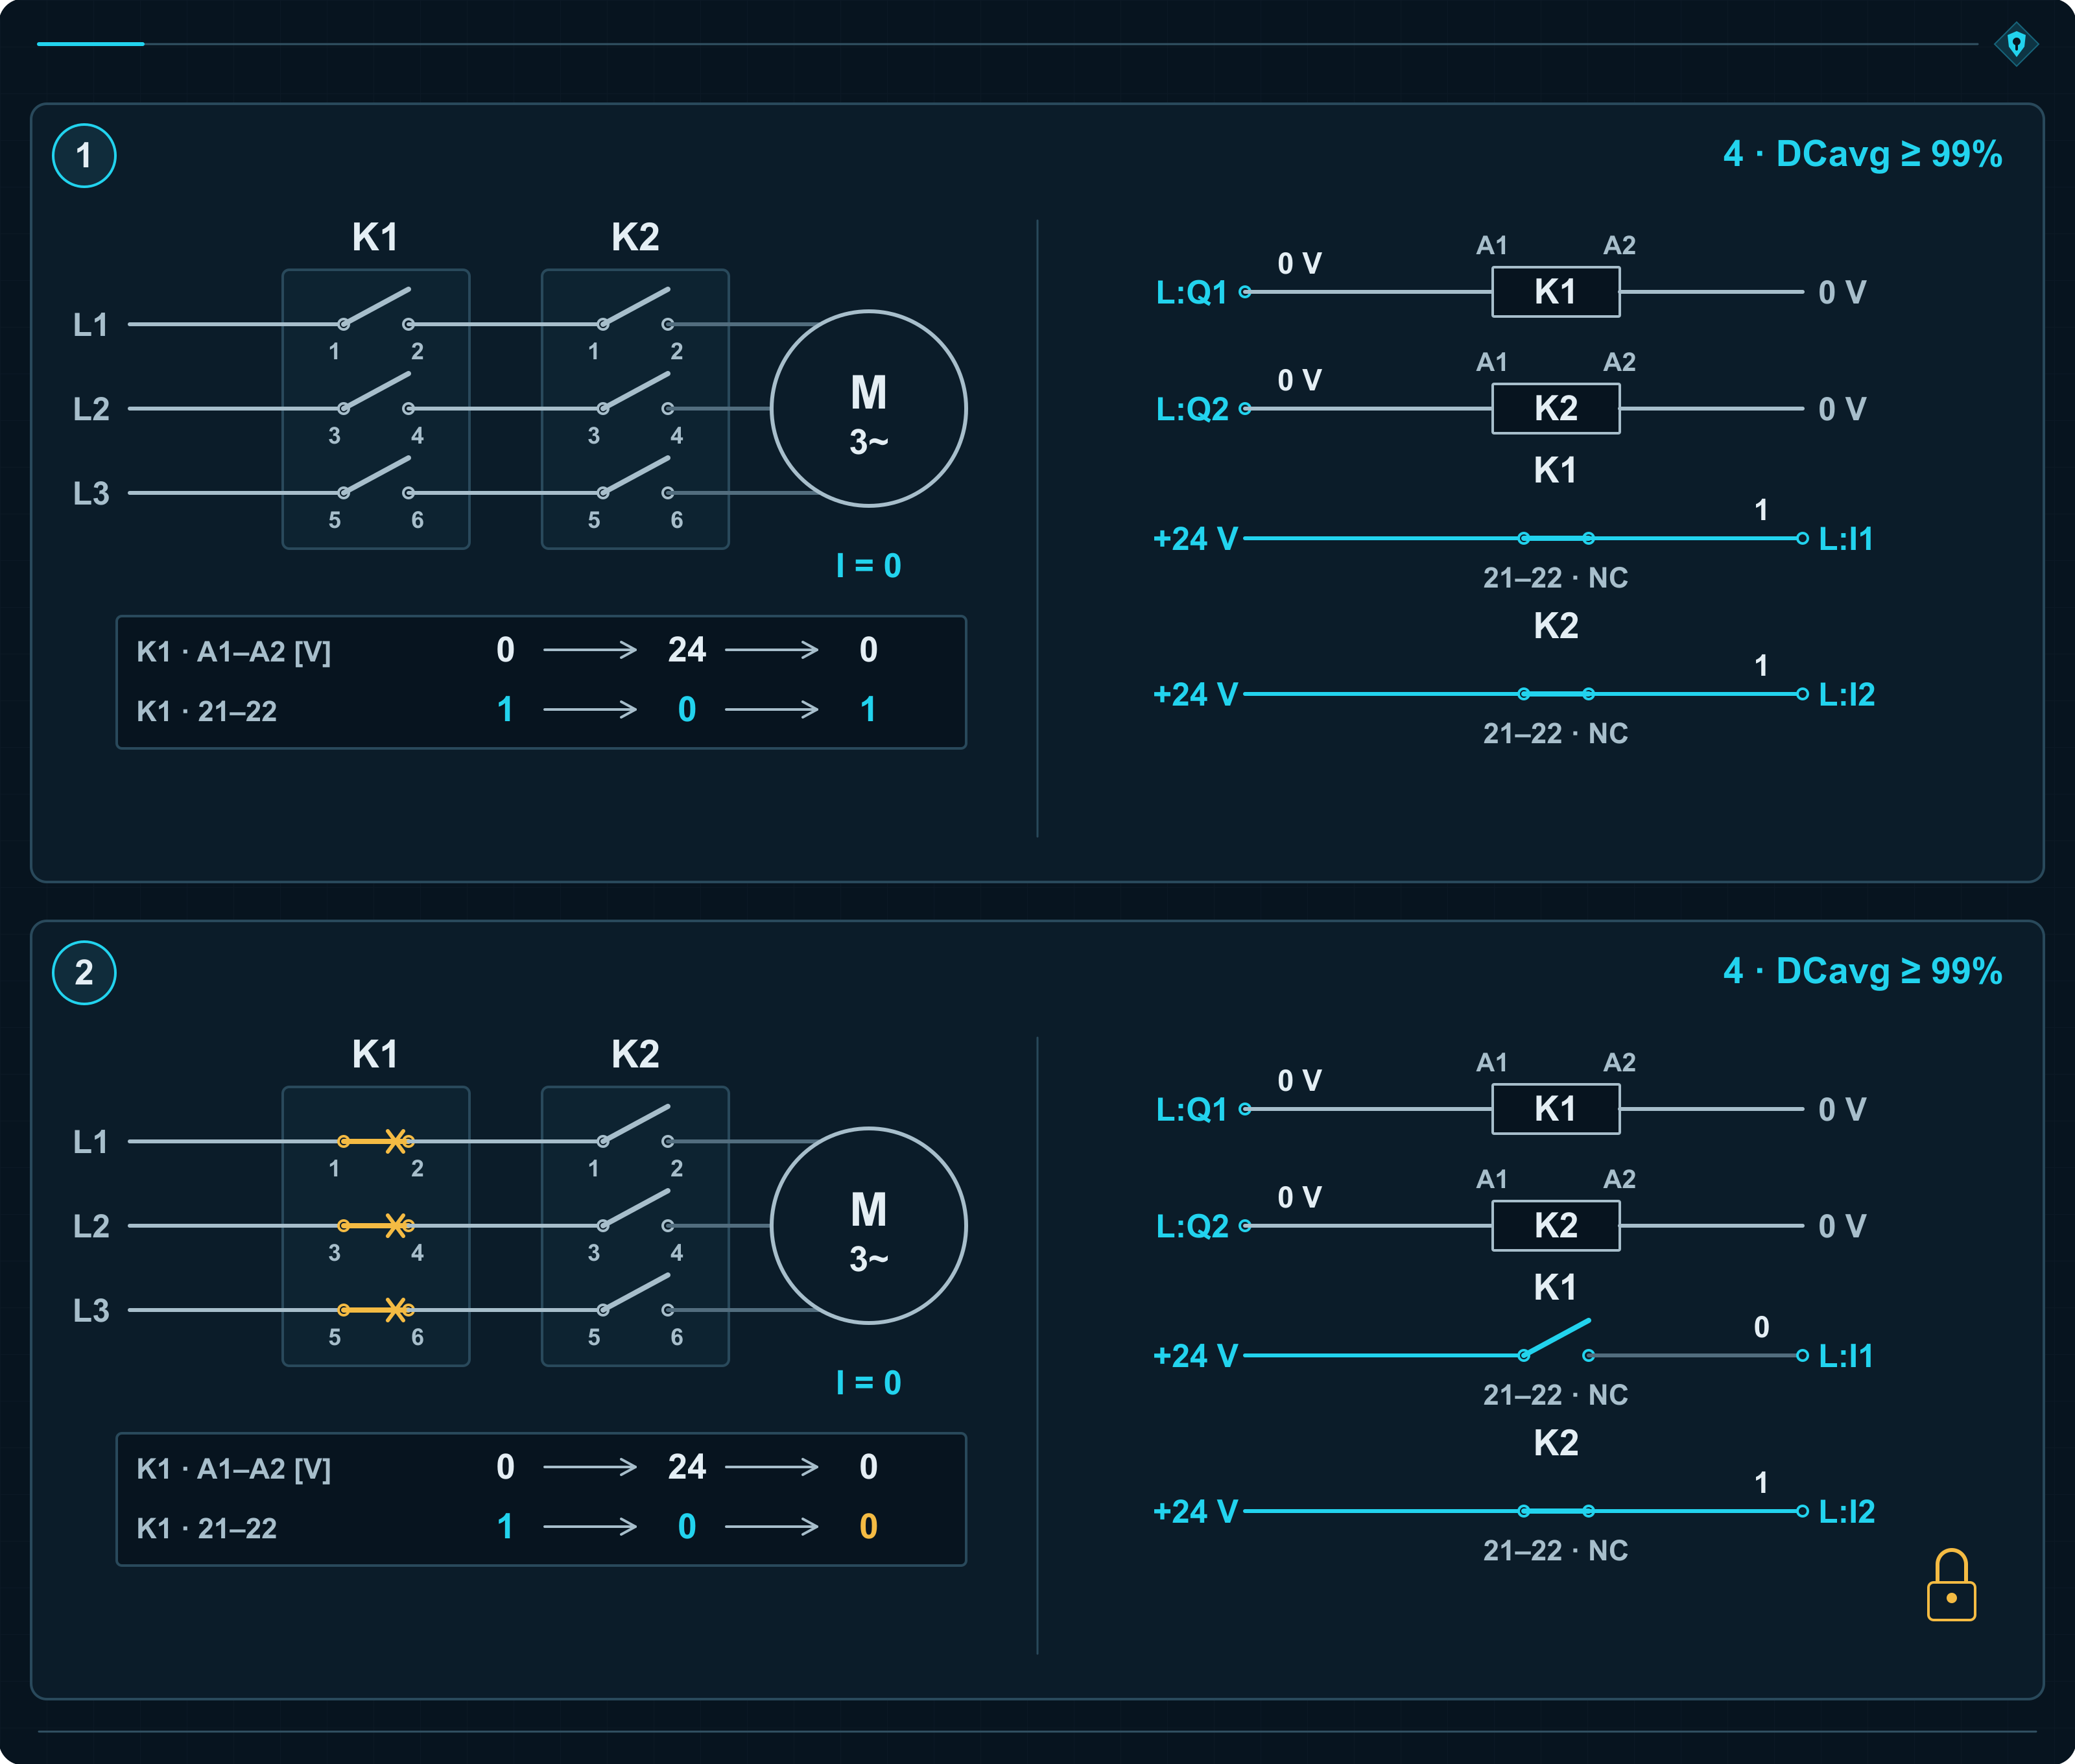
Kategooria 4 nõuab vähemalt DCavg = 99%. Miks kontrollida ka kinnituse kadumist? Peegelkontakti kaks juhet võivad lühistuda. Siis ütleb signaal pidevalt „K1 avatud”, isegi kui kontaktor just sisse lülitati. Süsteem, mis kontrollib ainult signaali olemasolu enne käivitust, võtaks vale kinnituse vastu.
Signaali muutumise kontroll avastab vastuolu: K1 sai sisselülituskäsu, kuid teade „avatud” jäi alles. Juhtimine lülitab väljundid välja ja blokeerib töö. Operaator võib resetti vajutada, kuid reset ei lahuta lühistunud juhtmeid ega kokkukeevitunud kontakte.
Sama diagnostikat saab kasutada ka kategoorias 3. Kategooria 4 määrab kogu alamsüsteemi käitumine vaadeldavate rikete ja nende kuhjumise korral. Analüüs peab hõlmama juhtimisahelaid, tagasisidet ja nende rikete tagajärgi.
Kaks ventiili näitavad, miks see oluline on
V1 ja V2 on jadamisi paigaldatud pesaventiilid, mis sulgevad õli juurdevoolu silindrisse. Kumbki suudab voolu iseseisvalt katkestada. Andurid jälgivad sulgeelementide asendit.
V1 pesa tihend saab kahjustada. Sulgeelement jõuab asendisse „suletud”, kuid kahjustuse tõttu lekib õli läbi. Asendiandur räägib endiselt tõtt. Töökorras V2 peatab voolu ja masinal ei juhtu midagi.
Hiljem hakkab sõltumatul põhjusel lekkima ka V2. Läbi mõlema ventiili voolav õli on nüüd piisav silindri ohtlikuks liikumiseks. Ekraan näitab endiselt kahte kinnitust „suletud”. Signaalid on omavahel suurepäraselt kooskõlas ja selle rikke avastamiseks täiesti kasutud.
See on avastamata rikete kuhjumine, mis võib kategoorias 3 kaitse kõrvaldada. Kategoorias 4 tuleb sündmuste ahel katkestada: oluline leke tuleb õigel ajal tuvastada või peab funktsioon säilima vaadeldava rikete kombinatsiooni korral.
Kummagi ventiili eraldi lekkekatse kontrollib seda, mida asendiandur ei kontrolli. Näiteks tõstab leke rõhku ventiili taga olevas silindrist eraldatud katseruumis. Rõhuandur tuvastab tõusu ja süsteem blokeerib edasise töö. Kui mõlemat suletud ventiili kontrollitaks korraga, võiks tihe V2 varjata V1 leket.
Katse lävi ja kestus peavad paljastama ohutuse seisukohalt olulise lekke enne ohu tekkimist. Projekt peab arvestama ka ventiilide taha jäänud rõhuga: uue juurdevoolu sulgemine ei kõrvalda juba salvestunud energiat.
99% peab tulenema diagnostika tegelikust toimest
Kategooria 4 nõuab kõrget DCavg väärtust, vähemalt 99%, ning kummagi kanali kõrget MTTFD väärtust. See 99% puudutab tuvastatud ohtlike rikete sagedust. Üheksa haruldase rikkeliigi avastamine ja ühe sagedase rikkeliigi vahelejätmine võib anda kehva tulemuse. Märgistatud kontrollnimekiri näeb siis parem välja kui kaitse.
Kategooria 4 alamsüsteem, DCavg = 99% — näited tabeli K.1 järgi
| Kummagi kanali MTTFD | PFH — ohtliku rikke keskmine sagedus tunnis | Saavutatav PL |
|---|---|---|
| 30 aastat | 9,54 × 10⁻⁸ 1/h | PL e |
| 100 aastat | 2,47 × 10⁻⁸ 1/h | PL e |
| 2 500 aastat | 9,06 × 10⁻¹⁰ 1/h | PL e |
Kategooria 4 mudel lubab kanali MTTFD väärtust kuni 2 500 aastat. See on statistiline parameeter, mitte kontaktori kasutusiga. Kategooria B põhimõtted, järeleproovitud ohutuspõhimõtted ja ühise põhjusega rikete vastased meetmed kehtivad endiselt.
ISO 13849-1 punkt 6.1.3.2.6 märgib, et praktikas võib piisata kahe rikke kombinatsioonide käsitlemisest. Väga väikese tõenäosusega avastamata rikete väljajätmine nõuab dokumenteeritud ja kontrollitud analüüsi, näiteks rikete liikide ja mõjude analüüsi (FMEA).
Diagnostika peab kontrollima ülesande täitmise võimet. Ventiil võib kinnitada õiget asendit ja lasta ikkagi õli läbi. Õige signaal ei tõenda automaatselt õiget füüsilist tulemust.
Viis kategooriat, üks kokkukeevitunud K1
Kategooriates B ja 1 jätab K1 kokkukeevitumine mootori pinge alla. Kategooria 2 variandis lahutab KT pärast seda, kui TE on rikke tuvastanud. Kategooriates 3 ja 4 lahutab K2, mis saab väljalülituskäsu kohe kaitsepiirde avamisel. Diagnostika tuvastab rikke ja blokeerib järgmise tsükli.
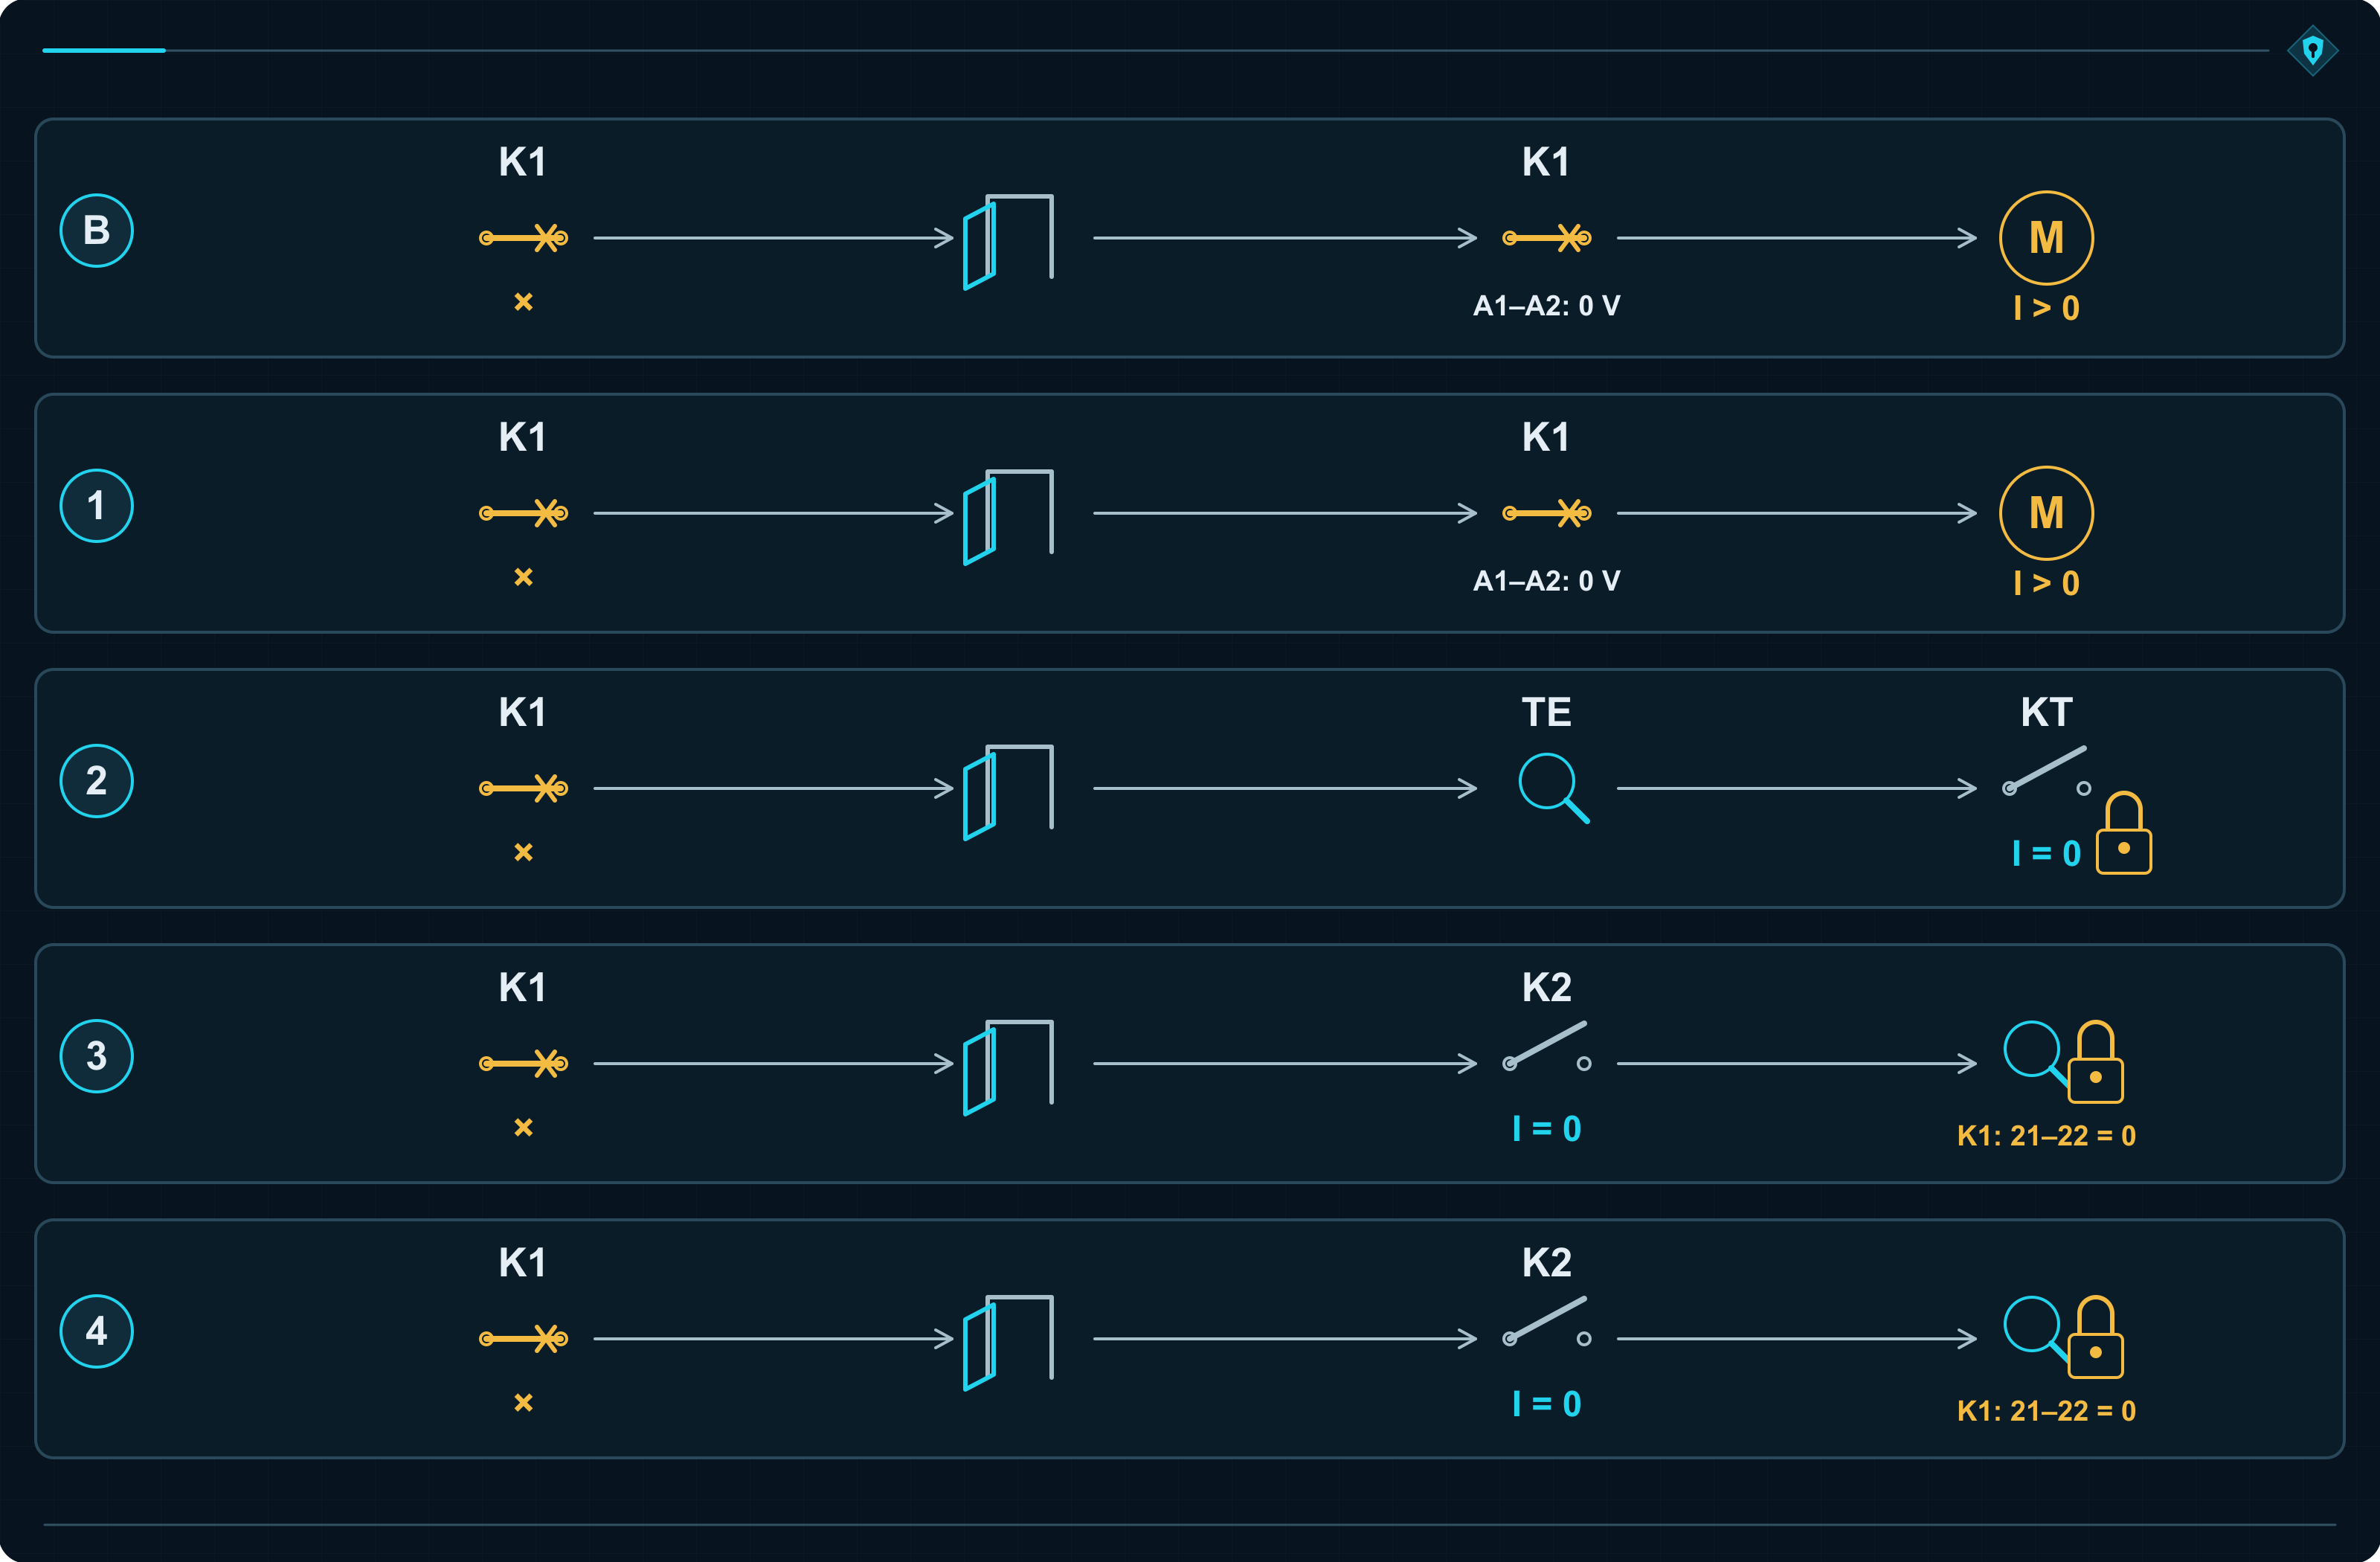
Seetõttu tuleb süsteemi hinnates vaadata ka seda, mis juhtub pärast esimest edukat kaitsereaktsiooni. Üks õnnestunud peatumine ei tõenda veel, et süsteem talub järgmist riket.
Kaks kontaktorit võivad kaotada samale lühisele
Seni läks K1 rikki ja K2 päästis lahutamise. Nüüd tekib K2 järel lühis. Lühisvool läbib mõlemat suletud kontaktorit ja kahjustab mõlemat. Teine kanal kohtas täpselt sama põhjust mis esimene. See on CCF ehk ühise põhjusega rike.
Kategooriates 3 ja 4 puudutab see kahte funktsionaalset kanalit. Kategoorias 2 puudutab see funktsionaalset ja testikanalit. Projekteerija peab ühiseid mõjutusi piirama konkreetsete tehniliste lahendustega.
K2 sulgub esimesena ja avaneb viimasena
Esmalt sulgub K2. K1 on veel avatud, mistõttu mootori vool ei liigu. Seejärel sulgeb K1 ahela ja lülitab koormuse sisse. Väljalülitamisel on järjekord vastupidine: K1 katkestab voolu ning K2 avaneb veidi hiljem, juba koormusvooluta.
Töö ajal juhivad mõlemad sama voolu, kuid lülitustingimused erinevad. K2 väldib tavaliselt käivitusvoolu sisselülitamist ja koormusvoolu katkestamist, mis vähendab kontaktide elektrilist kulumist. Mehhanism teeb siiski iga liigutuse ja mehaaniline kulumine jääb alles.
K2 peab olema valitud ka täiskoormuse iseseisvaks katkestamiseks, sest K1 kokkukeevitumisel peab ta just seda tegema. K2 peab välja lülituma määratud ajal, ootamata K1 kinnitust. Kokkukeevitumise korral seda kinnitust ei tulegi. Viivitus ja seadmete lülitusajad peavad mahtuma ohutusfunktsiooni nõutud reaktsiooniaega.
Lühisekaitse peab piirama ühise sündmuse tagajärgi
Lülitusjärjekord eristab kontaktorite koormust sisse- ja väljalülitamisel. Kui mõlemad kontaktorid on lühise ajal suletud, koormab lühisvool mõlemat. Kaitse F peab voolu katkestama ning tagajärje määravad voolu väärtus ja selle kestus.
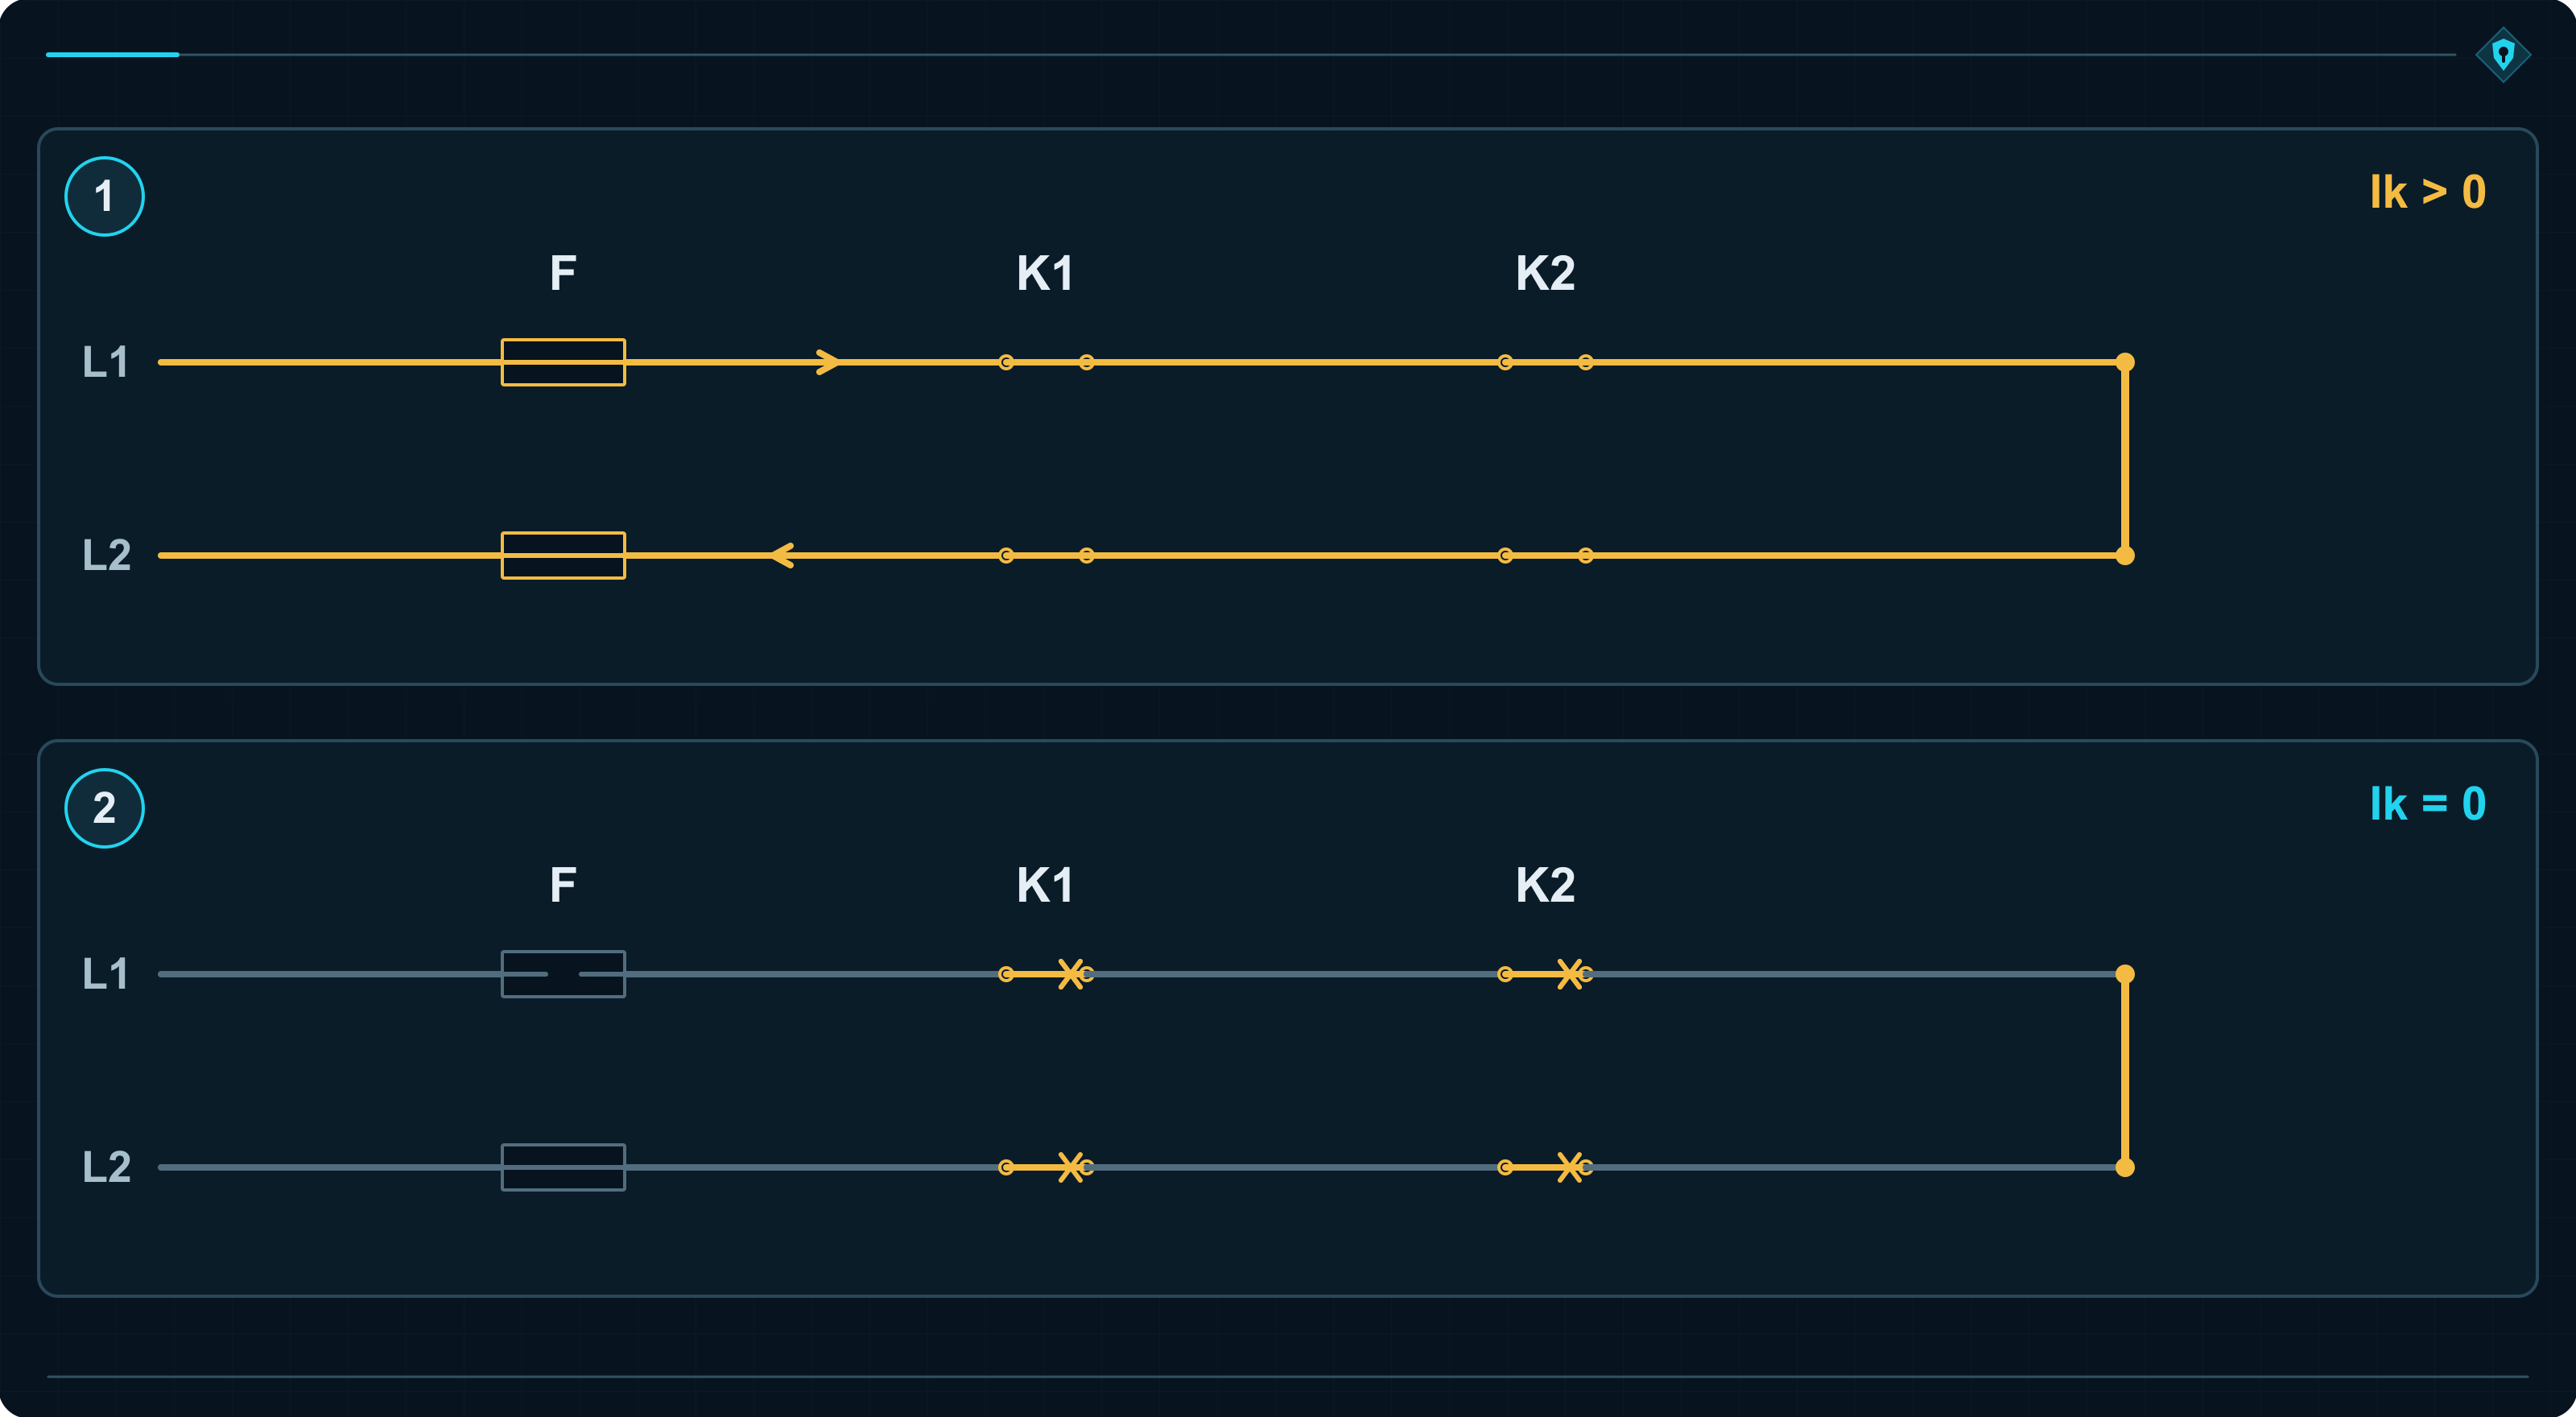
Projekteerija määrab paigalduskohas eeldatava lühisvoolu ja kontrollib tervikut: konkreetne kontaktor, kaitseseadme liik ja nimivool, pinge ning kasutustingimused. Sobiv koostoime valitakse tootja andmete järgi. Mootori nimivool üksi ütleb liiga vähe.
Lühise ajal kokku keevitunud kontaktid võivad jääda suletuks ka pärast F rakendumist. Kaitse katkestab voolu. Kontaktorite remont ei kuulu tasuta lisateenusena komplekti. Enne töö taastamist tuleb mõlemad kontaktorid kontrollida ja rikked kõrvaldada.
IEC 60947-4-1 punkti 8.2.5.1 järgi võib kontaktide kokkukeevitumine olla võimalik ka tüüp 2 koordinatsiooni korral. Tootja määrab vajalikud hooldustoimingud. Soovitatust erineva kaitse kasutamine võib koordinatsiooni kehtetuks muuta.
Ühine kaablitee, ühine toiteallikas, ühine ülekuumenemine
Mõlema mähise juhtmed jooksevad ühes kimbus. Kimbu muljumine ühendab mõlemad juhtimisahelad +24 V-ga. Eraldatud ja kaitstud kaabliteed ning eraldi klemmid vähendavad võimalust, et üks rike haarab mõlemad kanalid.
Ühine toiteallikas annab rikke järel liiga kõrge pinge. Projekteerija peab kontrollima toiteallika rikkekäitumist ning rakendama sobivat pingepiirangut või välist kaitset.
Mõlemad kontaktorid kuumenevad sagedusmuunduri kohal. Ventilaatori rikke järel ületab temperatuur lubatud piiri. Seadmete paigutus, vahekaugused ja jahutus tuleb valida ka selle olukorra jaoks. Vastuvõtukatsetusel avatud elektrikilbil on tavaliselt suurepärane ventilatsioon. Päris tööpäev nii lahke ei ole.
Mõlemad kanalid kulgevad sagedusmuunduri mootorikaablite kõrval. Kaabliteede eraldamine, varjestus ja potentsiaaliühtlustus aitavad piirata elektromagnetiliste häirete ühist mõju. Häirekindlus peab vastama seadmete tegelikule töökeskkonnale.
ISO 13849-1 lisa F järjestab CCF meetmed punktisüsteemina. Vaja on vähemalt 65 punkti. Näiteks võib kanalite eraldamine anda 15 punkti, sobiv liigvoolu- ja liigpingekaitse 15, elektromagnetiliste häirete vastased meetmed 25 ning muud keskkonnameetmed 10 punkti.
Nõutava tulemuse saab põhjendada ka identsete kontaktoritega. Konstruktsiooni, tehnoloogia, koormuse või tootja mitmekesisus annab ühes punktis kuni 20 punkti. Kaks eri kaubamärki samal tootel on endiselt sama toode. Osaliselt rakendatud meede annab null punkti.
Teine kanal aitab ainult siis, kui ühine põhjus ei võta mõlemalt kanalilt tegutsemisvõimet. Kahe kontaktori joonistamine skeemile on lihtne. Nende ühiste nõrkuste lahutamine on päris projekteerimistöö.
Kus on kaks kanalit anduris, relees ja PLC-s?
K1 ja K2 saab näpuga näidata. Elektroonikas võivad kanalid paikneda ühes korpuses. Standard kirjeldab loogilist struktuuri; konkreetse seadme siselahenduse määrab tootja.
Kaks andurit ühe kaitsepiirde juures
Induktiivandurid S1 ja S2 tuvastavad suletud kaitsepiirde metallosa. Kumbki annab eraldi signaali omaette juhtimissisendile. Tööks on vaja kaht kinnitust „suletud”.
S1 rikneb ja näitab pidevalt „suletud”. Operaator avab kaitsepiirde ning metall eemaldub mõlemast andurist. Töökorras S2 muudab signaali ja juhtimine annab peatamiskäsu. Reaktsiooniks piisab ühe kinnituse kadumisest.
Üks ohutusandur ja kaks OSSD väljundit
Induktiivsel ohutusanduril võivad olla diagnostika ning kaks jälgitavat elektroonilist OSSD väljundit. OSSD tähendab Output Signal Switching Device ehk väljundsignaali lülitusseadet. Metalli eemaldumisel lülituvad mõlemad välja ja edastavad juhtimisele peatamisnõude. Diagnostika jälgib ka nende väljalülitumisvõimet.
Tavalisel anduril võivad olla kaks teistmoodi töötavat väljundit. Üks elektroonikaahel tuvastab metalli ja sama tulemus juhib mõlemat väljundit. NO (normaalselt avatud) lülitub metalli tuvastamisel sisse ning NC (normaalselt suletud) lülitub samal ajal välja. Kui elektroonika tuvastab avatud kaitsepiirde korral ekslikult metalli, käituvad mõlemad väljundid täpselt nagu suletud kaitsepiirde puhul.
Väljundite vastandlike olekute kontroll ei paljasta seda viga. Juhtimine sai ühe ja sama eksituse kaks versiooni. Sama juhtub ühe signaali hargnemisel kahele sisendile.
Ohutusrelee ja juhtseade
Klassikalises ohutusrelees töötavad kaks sisemist releed R1 ja R2. Nende tööluba andvad kontaktid on ühendatud järjestikku. Kui R1 kontakt keevitub kokku, avab R2 endiselt väljundi. Mehaaniliselt seotud kontrollkontaktid võimaldavad kokkukeevitumise avastada ja taaskäivituse blokeerida.
Ohutusfunktsioonide jaoks mõeldud programmeeritav loogikakontroller (PLC) võib kasutada kahte protsessorit ja tulemuste võrdlemist. Üks arvutab ekslikult liikumisloa, teine peatamisvajaduse. Lahknevus käivitab kaitsereaktsiooni. Testid hõlmavad ka mälu, programmi täitmist ning sisendeid ja väljundeid.
Tavalises PLC-s võivad kaks programmikoopiat töötada ühe protsessori peal. Protsessori rike tabab mõlemat koopiat. Koodi kopeerimine on lihtsam kui riketaluvuse ehitamine — ja annab teistsuguse tulemuse.
Valguskardin
Operaator katkestab saatja ja vastuvõtja vahelised kiired. Valguskardin lülitab OSSD1 ja OSSD2 välja. Kui rikkis OSSD1 jääb sisselülitatuks, piisab OSSD2 väljalülitumisest, et ühendatud juhtimine annaks peatamiskäsu.
Kumbki väljund ühendatakse talle määratud sisendiga. Diagnostika hõlmab väljundeid ja nende ühendusi. Seadme dokumentatsioonist kontrollib projekteerija saavutatud PL-i, kategooriat, reaktsiooniaega ja nõutud ühendust. Nii saab valmis alamsüsteemi omadusi konkreetses ohutusfunktsioonis õigesti kasutada.
Sama PL, kuid erinev käitumine pärast riket
Üks projekteerija saavutab PL d kategoorias 2 ja teine kategoorias 3. Mõlemad tulemused võivad olla õiged. Esimene kasutas töökindlamat testitavat kanalit, teine kahte funktsionaalset kanalit.
Kaks erinevat arhitektuuri, sama PL — mudelite võrdlus
| Kategooria | Kanali MTTFD | DCavg | PFH [1/h] | PL |
|---|---|---|---|---|
| 2 | 100 aastat | 90% | 2,29 × 10⁻⁷ | d |
| 3 | 30 aastat | 90% | 2,65 × 10⁻⁷ | d |
Kategoorias 2 puudutab MTTFD funktsionaalset kanalit. Kategoorias 3 kehtib väärtus mõlema kanali kohta eraldi. Mõlemad PFH väärtused jäävad PL d vahemikku, kuid kategooria 2 võib alamfunktsiooni testide vahel kaotada. Kategooria 3 säilitab selle ühe rikke korral.
Kui SRS või konkreetse masina C-tüüpi standard nõuab funktsiooni säilimist ühe rikke korral, peab projekteerija selle käitumise tagama. Täht d üksi valikut ei otsusta.
Sama kategooria, parem diagnostika
Kategoorias 3 ja kummagi kanali MTTFD väärtusel 100 aastat muudab DCavg suurendamine 60%-lt 90%-le tulemuse PL d-st PL e-ks.
Kategooria 3, kummagi kanali MTTFD = 100 aastat — DCavg muutus
| DCavg | PFH [1/h] | PL |
|---|---|---|
| 60% | 1,01 × 10⁻⁷ | d |
| 90% | 4,29 × 10⁻⁸ | e |
Suurem diagnostikakate peab tulenema tõhusamast rikete tuvastamisest ja sobivast reaktsioonist. Tagasiside muutumise kontroll võib avastada lühise, mis kinnitab pidevalt kontaktori avatust. Selline lahendus muudab süsteemi tegelikku tööd. Arvutusprogrammis välja muutmine 60%-lt 90%-le muudab esialgu ainult väljatrükki.
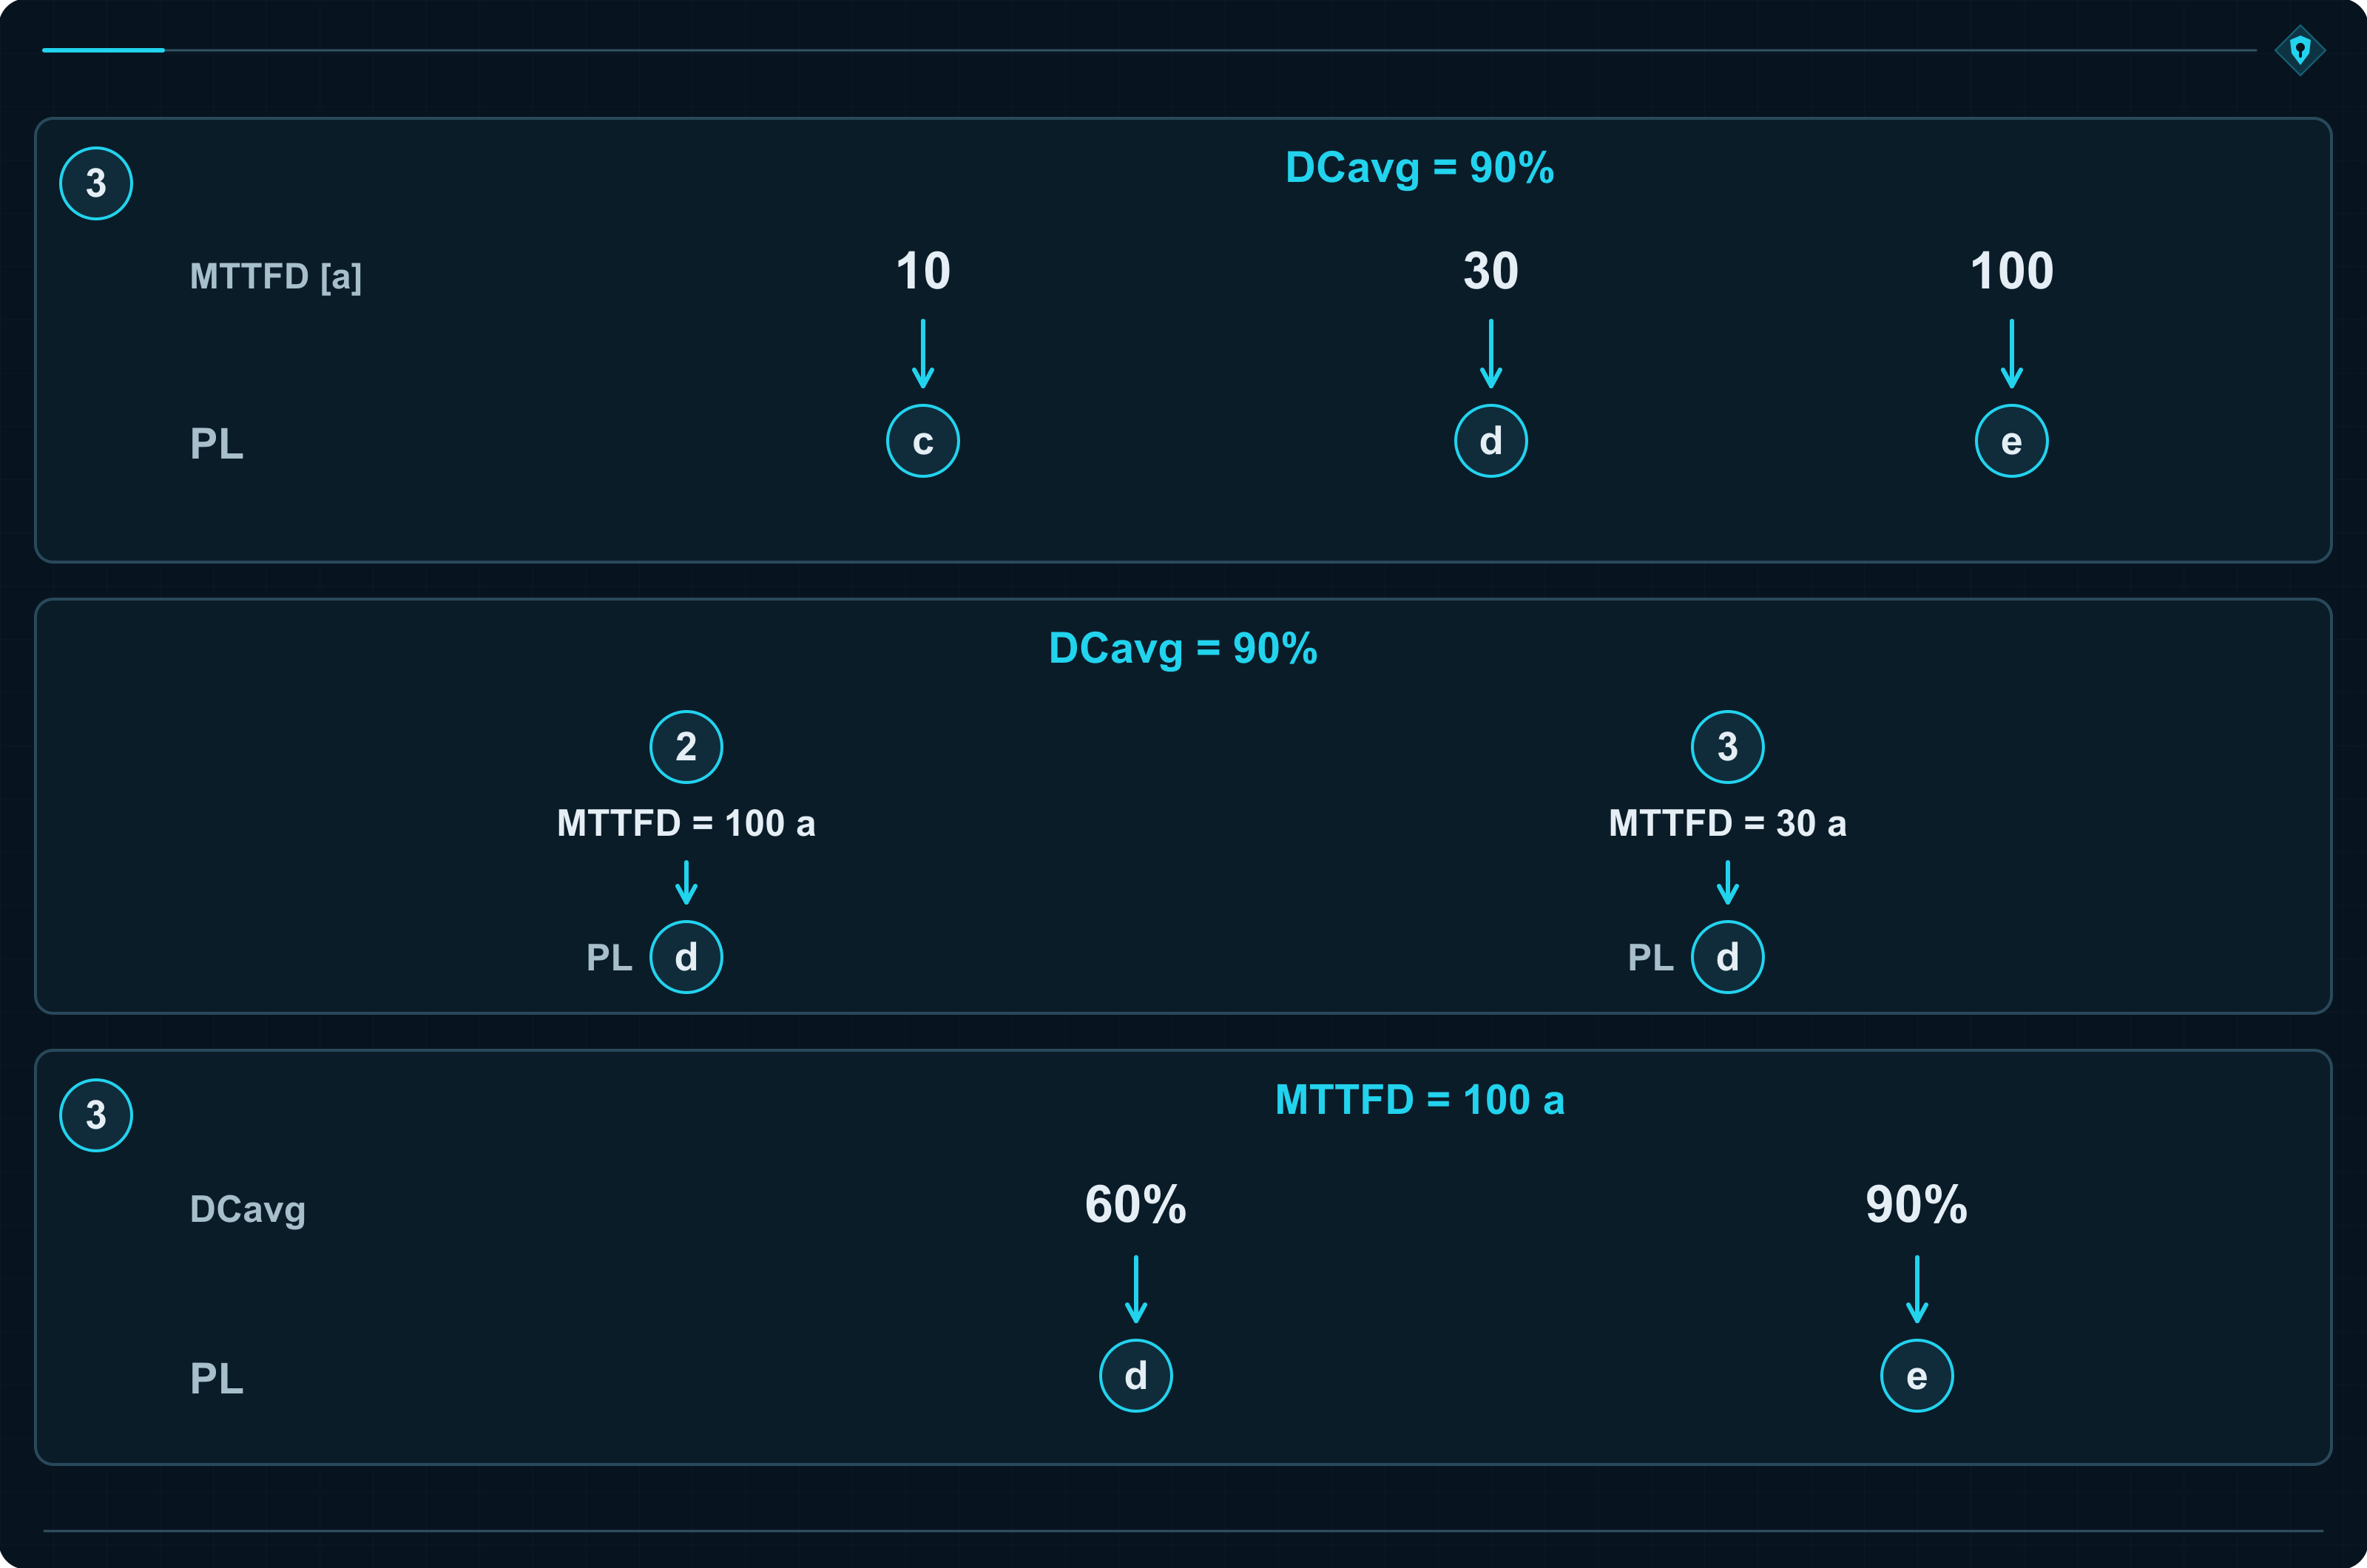
Tabeli K.1 mudelid eeldavad 20-aastast kavandatud kasutusaega, konstantseid rikkesagedusi ja asjakohaseid CCF meetmeid. Varem kuluvate komponentide kasutuspiiranguid tuleb käsitleda eraldi. Kategoorias 2 kehtivad lisaks testikanali ning testimissageduse või rakendumisaegse reaktsiooni nõuded. Madala, keskmise ja kõrge DCavg tabeliväärtused on arvutatud vastavalt 60%, 90% ja 99% juures. PL näitab toimivustaset; kategooria selgitab süsteemi käitumist rikete korral. Projekteerija vajab mõlemat.
Kontaktorid on lahutamiseks valmis, aga käsku ei tulnud
K1–K2 alamsüsteem saavutab PL e. Kaitsepiirde andur teatab loogikale ekslikult, et uks on suletud. Juhtimine lubab liikumist ja mõlemad kontaktorid jäävad sisse lülitatuks. Need võivad olla täiesti töökorras ja suurepäraselt jälgitud. Probleem tekkis ohutusfunktsiooni sisendis.
Seetõttu hinnatakse kogu ahelat: sisend → loogika → väljund koos ühendustega. Teadaolevate PFH väärtustega järjestikuste alamsüsteemide väärtused liidetakse. Kogu funktsiooni PL-i piiravad nii summa kui ka madalaima PL-iga alamsüsteem.
Kolm alamsüsteemi väärtusega 4 × 10⁻⁸ 1/h annavad kokku 1,2 × 10⁻⁷ 1/h ehk PL d. Iga alamsüsteem eraldi jäi PL e vahemikku. Arvutus on lihtne: tervel funktsioonil on rohkem kohti, kus ohtlik rike võib tekkida. Üksikasju käsitleb artikkel PL-i arvutamisest ISO 13849-1 järgi.
Pärast toite lahutamist vajab lint veel peatumisaega. Kaitse peab rakenduma enne, kui inimene jõuab ohuni. Seda seost näitab hästi valguskardina kauguse määramine muutunud reaktsiooniaja korral. Erinevate meetoditega hinnatud alamsüsteemide ühendamisel aitab ka ISO 13849-1 ja IEC 62061 võrdlus.
Mõne aasta pärast vahetab keegi K1 välja
Uuel kontaktoril on sama nimivool ja see sobib DIN-liistule. Hooldustehnik vajab siiski õiget peegelkontakti, sobivaid rakendumisaegu ning vastupidavusandmeid. Need omadused olid projekti osa. Märkus „24 V ja sama palju ampreid” jätab välja just selle, mida diagnostika vajab.
Dokumentatsioon peab võimaldama taastada, miks seade valiti, mida süsteem kontrollib ja kuidas see rikkele reageerib. Vastasel juhul jääb üle helistada programmi autorile ja loota, et ta mäletab iga tingimuse põhjust. Nii muutub projekti põhjendus ühe inimese mälu pantvangiks.
Väljavõte vormist OUT-01 — näite K1–K2 eeldused
| Väli | Kirje |
|---|---|
| Ulatus | Väljundalamsüsteem K1–K2 koos ühenduste ja järelevalvega; ülesanne: ajami toite lahutamine. |
| Vaadeldav rike | K1 jääb väljalülituskäsust hoolimata suletuks. |
| Nõutav reaktsioon | K2 lahutab ajami iseseisvalt. K1 tagasiside puudumine paljastab rikke ja blokeerib uue sisselülitamise. |
| Nõutav tõend | Rikkeanalüüs ja katse T-01: K2 lahutamise, reaktsiooniaja, tuvastamise ning blokeeringu kontroll. Tulemus dokumenteeritakse konkreetse süsteemiversiooni kohta. |
Täielik kaart seob selle kirje SRS-i, skeemiversiooni, MTTFD, DCavg ja CCF alustega ning valideerimistulemustega. Samuti põhjendab see rakendatud rikete välistamisi.
Laadi alla kategooria põhjenduskaart (PDF, inglise keeles): K1–K2 näide ja arvutis täidetav projektivorm ühes failis.
Juht ei pea PFH väärtust ise arvutama. Ta võib paluda tarnijal näidata skeemil üht riket: mis läheb katki, mis kaitseb inimest edasi, millal juhtimine probleemi märkab ja kus on kontrolli tulemus. See viib palju sisulisema vestluseni kui küsimus relee kaubamärgi kohta.
Kaks kontaktorit on ostunimekirja read. Kategooria saab määrata alles nende tegeliku toime, diagnostika ja dokumenteeritud projektipõhjenduse põhjal.
Allikad
Konveieri, kontaktorite ja ventiilide näited selgitavad nõudeid. PFH väärtused ja neile vastavad PL-id pärinevad ISO 13849-1 tabelist K.1.
- ISO 13849-1:2023, punktid 4.5, 5.1, 5.2.1 ja 5.3–5.5: riskihindamise teave, SRS, PLr ja jaotus alamsüsteemideks; definitsioonid 3.1.45–3.1.47 ning punktid 6.1.3.1–6.1.3.2.1: alamsüsteem, kanal ja arhitektuurid.
- ISO 13849-1:2023, punktid 6.1.3.2.2–6.1.3.2.6: kategooriate B–4 nõuded, rikkereaktsioon, testimine ja rikete kuhjumine; definitsioonid 3.1.49–3.1.50 ning punkt 6.1.11: järeleproovitud ohutuspõhimõtted ja komponendid.
- ISO 13849-1:2023, tabelid 2, 6 ja 7, punktid 6.1.4–6.1.5 ja 6.1.8, lisad C–E ning tabel K.1 koos märkustega 1–2: PL, PFH, MTTFD, DC, vastupidavusandmed, lülituste arv ja arvutusmudelite eeldused.
- ISO 13849-1:2023, punkt 6.1.6, lisa F ja tabel F.1: CCF, ühiseid mõjutusi vähendavad meetmed, punktihindamine ja 65 punkti piir; F.3.2: mitmekesisus; F.3.3 ja F.3.6: kaitsed, häired ning töökeskkond.
- IEC 60947-4-1, punkt 8.2.5.1: kontaktorite ja lühisekaitsete koostoime ning tüüp 2 koordinatsioon; punktid 8.2.4.3.1–8.2.4.3.2 ja lisa B: mehaaniline ja elektriline vastupidavus; lisa F: peegelkontaktide omadused ja tähistus.
- ISO 13849-1:2023, punkt 6.1.10, definitsioonid 3.1.29–3.1.30 ja 3.1.51–3.1.52, lisa E ning tabel E.1: rikkeanalüüs, järelevalve, testimine ja usutavuse kontroll; peatükk 7 ja lisa N: tarkvara ning varem hinnatud platvormid; punkt 13.2: integreerimisteave.
- ISO 4413, punkt 5.4.4.1: ventiilide tihedus ja sobivus ohutusega seotud kasutuseks; punktid 5.4.7.1–5.4.7.2.1: soovimatu liikumine, energia isoleerimine ja rõhu hajutamine.
- ISO 13849-1:2023, punkt 6.2.2 ja peatükk 8: alamsüsteemide ühendamine, PFH summa ning saavutatava PL-i piirangud; punkt 5.2.2.2: peatamine; punktid 10.1.1–10.1.2 ja 10.8 ning peatükk 12: valideerimine, protokollid ja tehniline dokumentatsioon.